ZeroErr eCoder11 RS485 Codificador Absoluto Magnético, 17-Bit ou 19-Bit, Mono ou Multi-volta
ZeroErr eCoder11 RS485 Codificador Absoluto Magnético, 17-Bit ou 19-Bit, Mono ou Multi-volta
ZeroErr
Preço normal
$133.00 USD
Preço normal
Preço de venda
$133.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
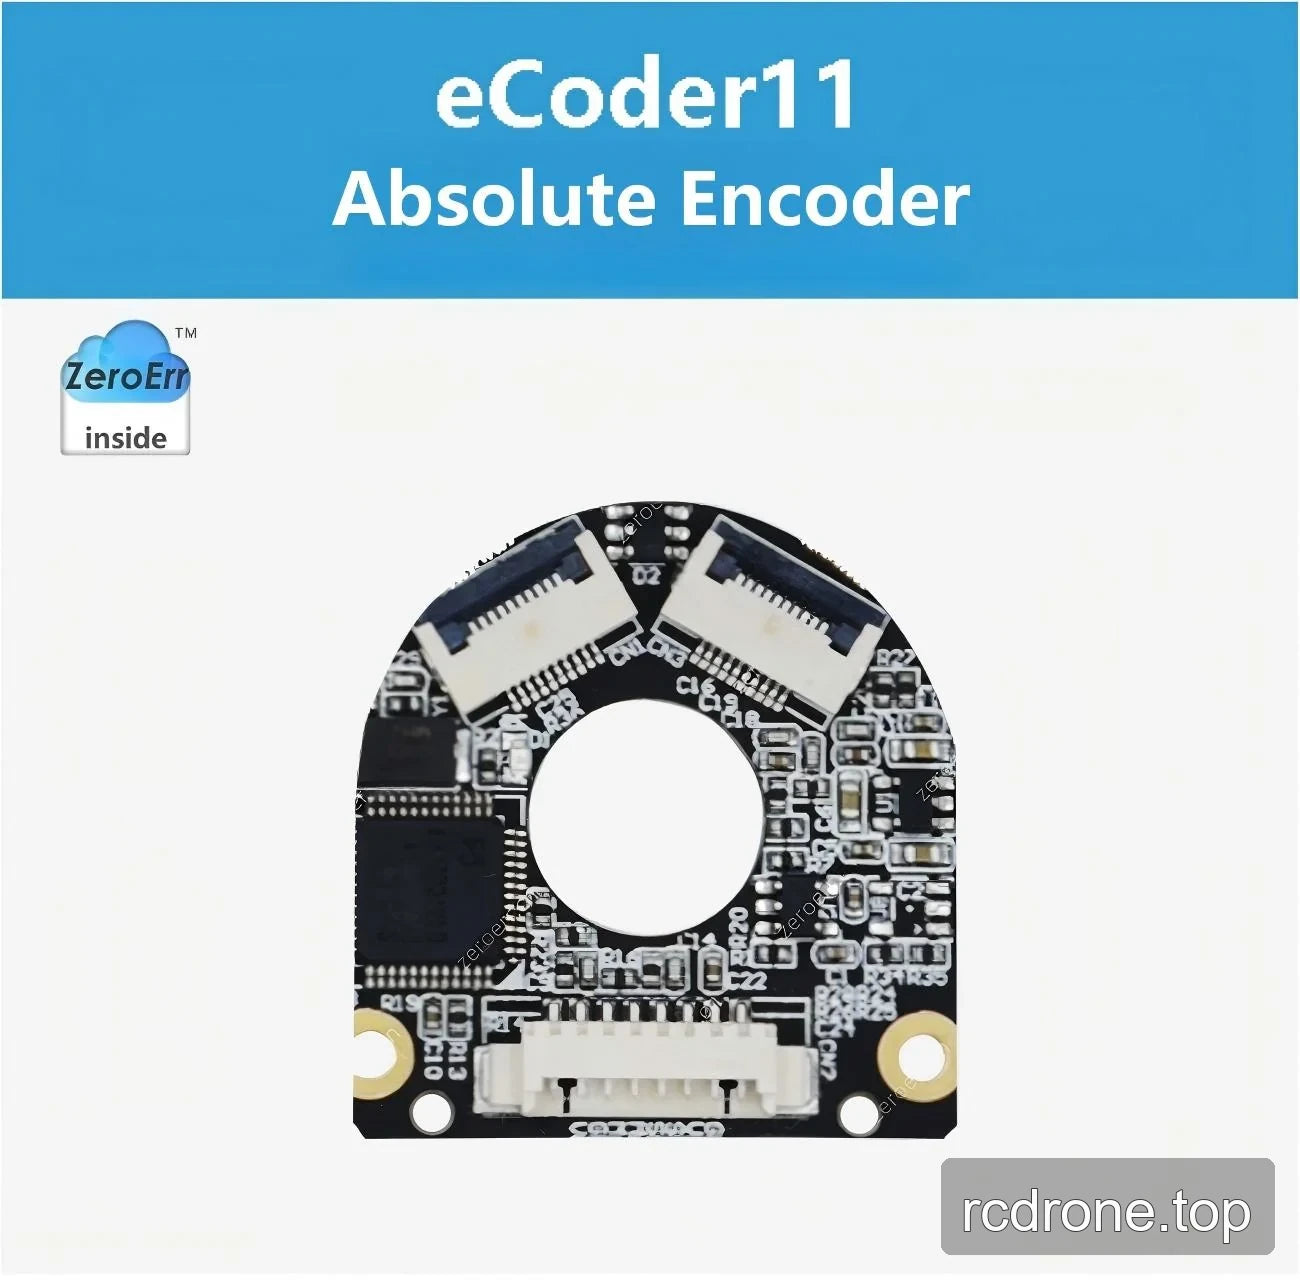
O ZeroErr eCoder11 é um encoder absoluto magnético de leitura axial com versões RS485 para medição de valor absoluto de uma volta ou múltiplas voltas. Selecione configurações de resolução de 17 bits ou 19 bits. A versão de múltiplas voltas está disponível com ou sem uma contagem de múltiplas voltas bateria.
Características
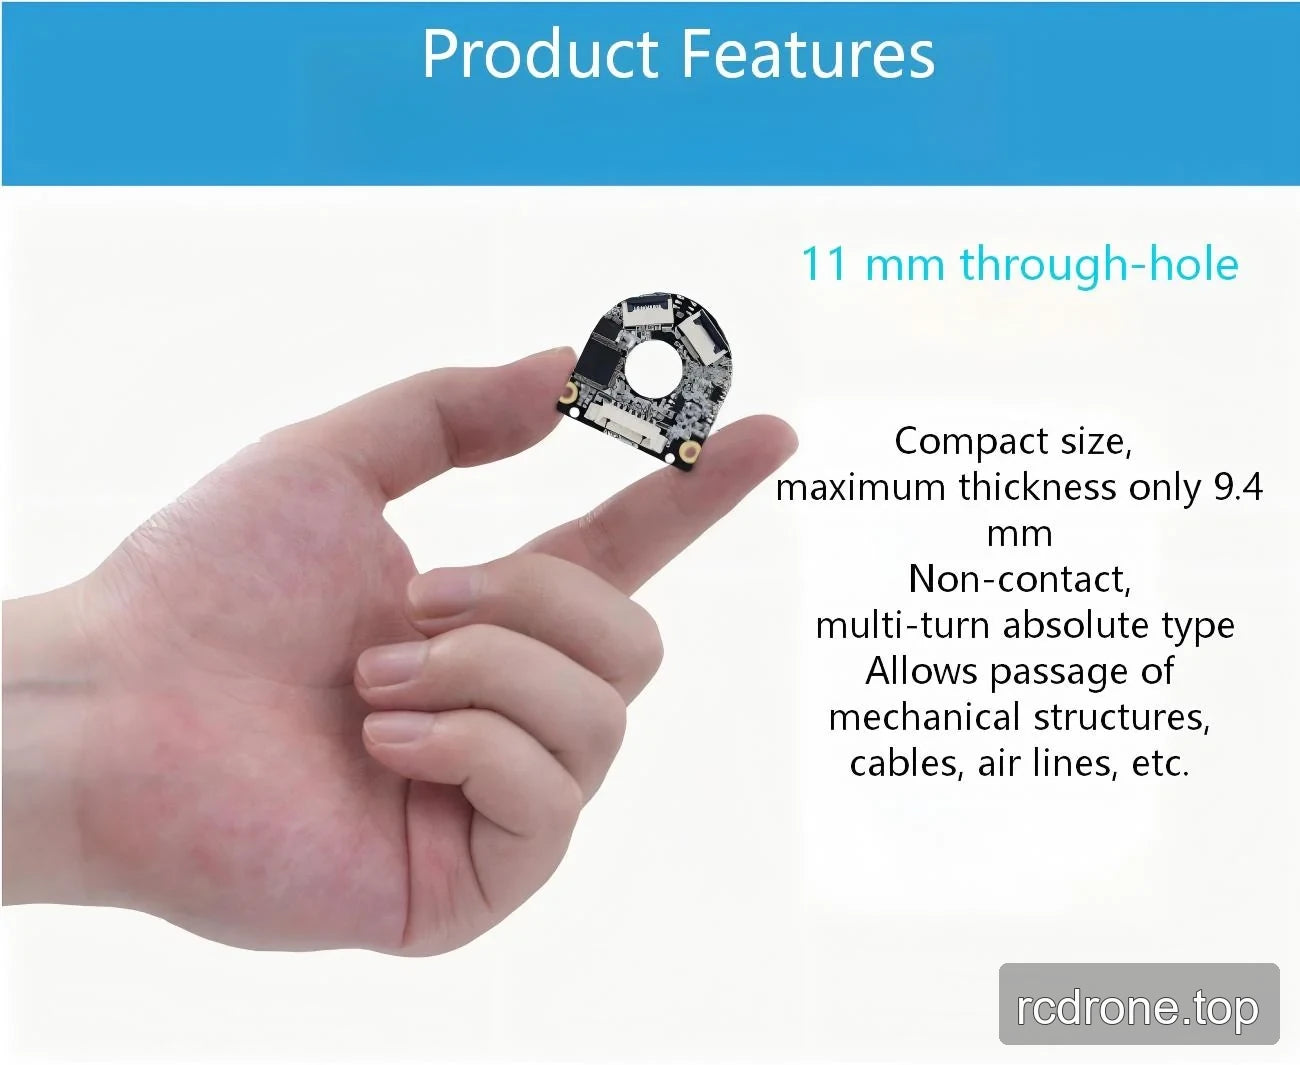
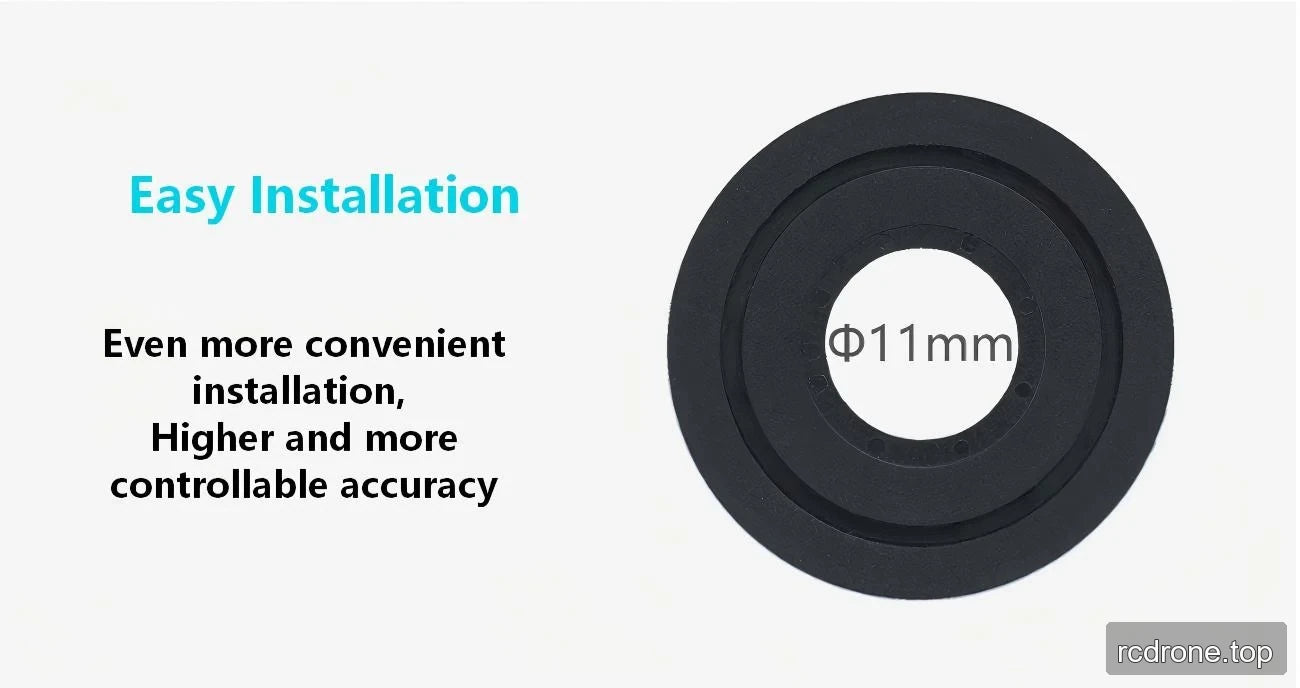
- Design de furo passante de 11 mm para roteamento de estruturas mecânicas, cabos, linhas de ar e itens semelhantes através do encoder.
- Operação absoluta de múltiplas voltas sem contato está disponível com a opção RS485 de múltiplas voltas.
- Compatibilidade com o protocolo RS-485 com encoders absolutos Tamagawa.
- Conexão de 8 pinos; a placa do encoder possui dois conectores na borda superior e um conector na borda inferior.
- Posição zero programável armazenada em EEPROM interna.
- Compensação de posição ponto a ponto é programável e armazenável na configuração de múltiplas voltas de 19 bits.
- Especificado para uso em poeira, contaminação por óleo pesado, ambientes de alta e baixa temperatura, e ambientes eletromagnéticos complexos.
- Projetado para instalação conveniente e precisão controlável, com uma referência de posicionamento de precisão para instalação rápida e precisa.
Opções
- RS485 de uma volta: resolução de 17 bits ou 19 bits; bateria de contagem de múltiplas voltas não incluída.
- RS485 de múltiplas voltas: resolução de 17 bits ou 19 bits; bateria de contagem de múltiplas voltas não incluída ou incluída (duas peças por pacote).
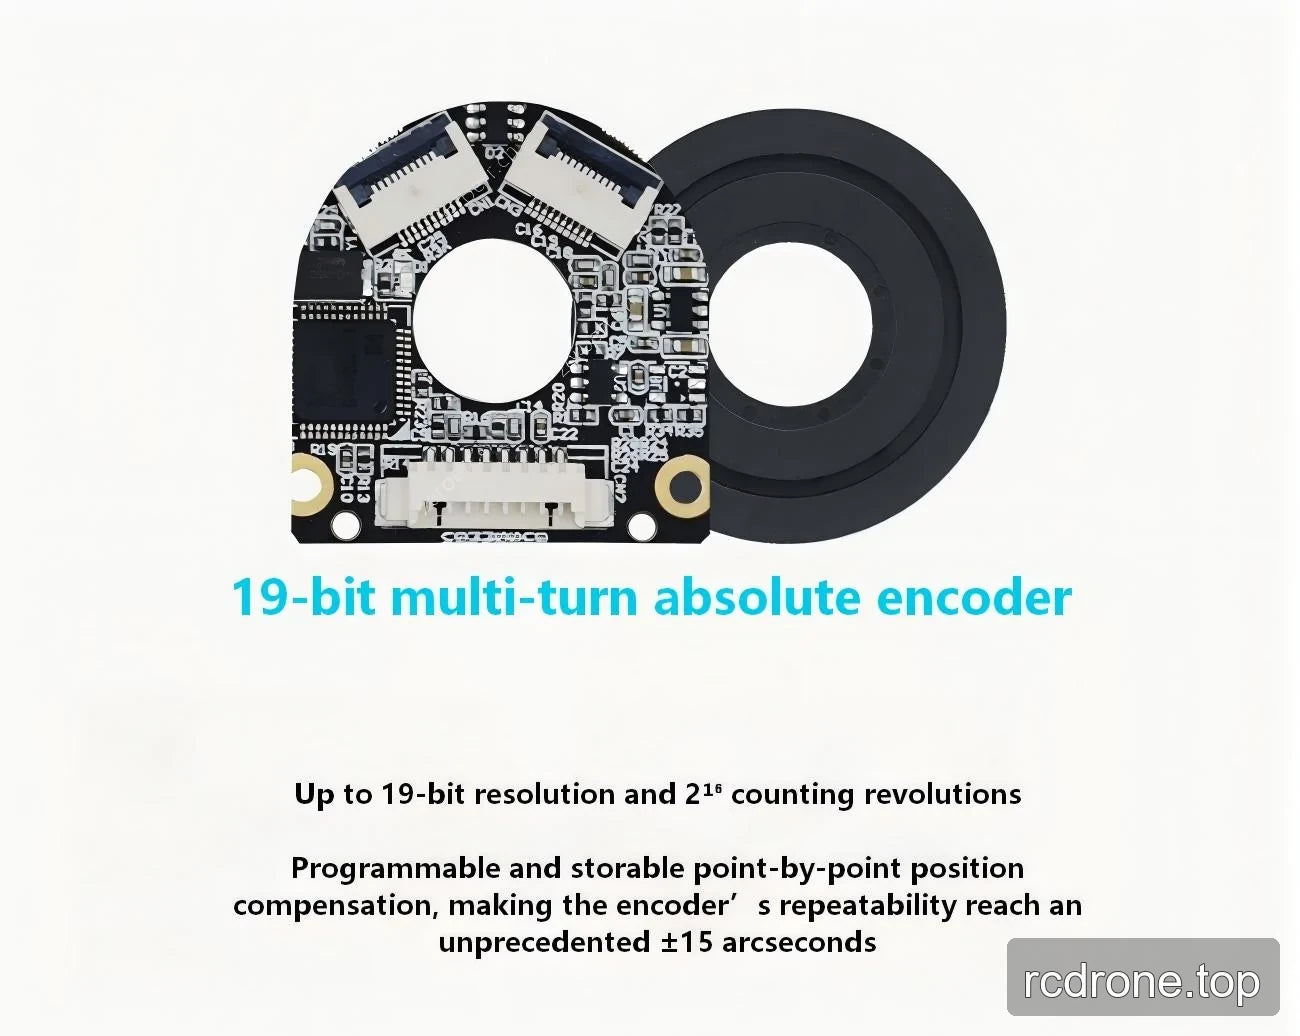
- RS485 de 19 bits de múltiplas voltas: até 19 bits de resolução, 216 contagem de revoluções, repetibilidade declarada de ±15″, e compensação de posição ponto a ponto programável e armazenável.
Especificações
Especificações Técnicas Gerais
| Parâmetro | Valor |
|---|---|
| Modelo | eCoder11 |
| Tolerância absoluta máxima | <0.1° |
| Repetibilidade | ±15″ |
| Tipo de leitura | Leitura axial |
| Resolução | 17 bits a 21 bits e opção de contador multiturn de 16 bits |
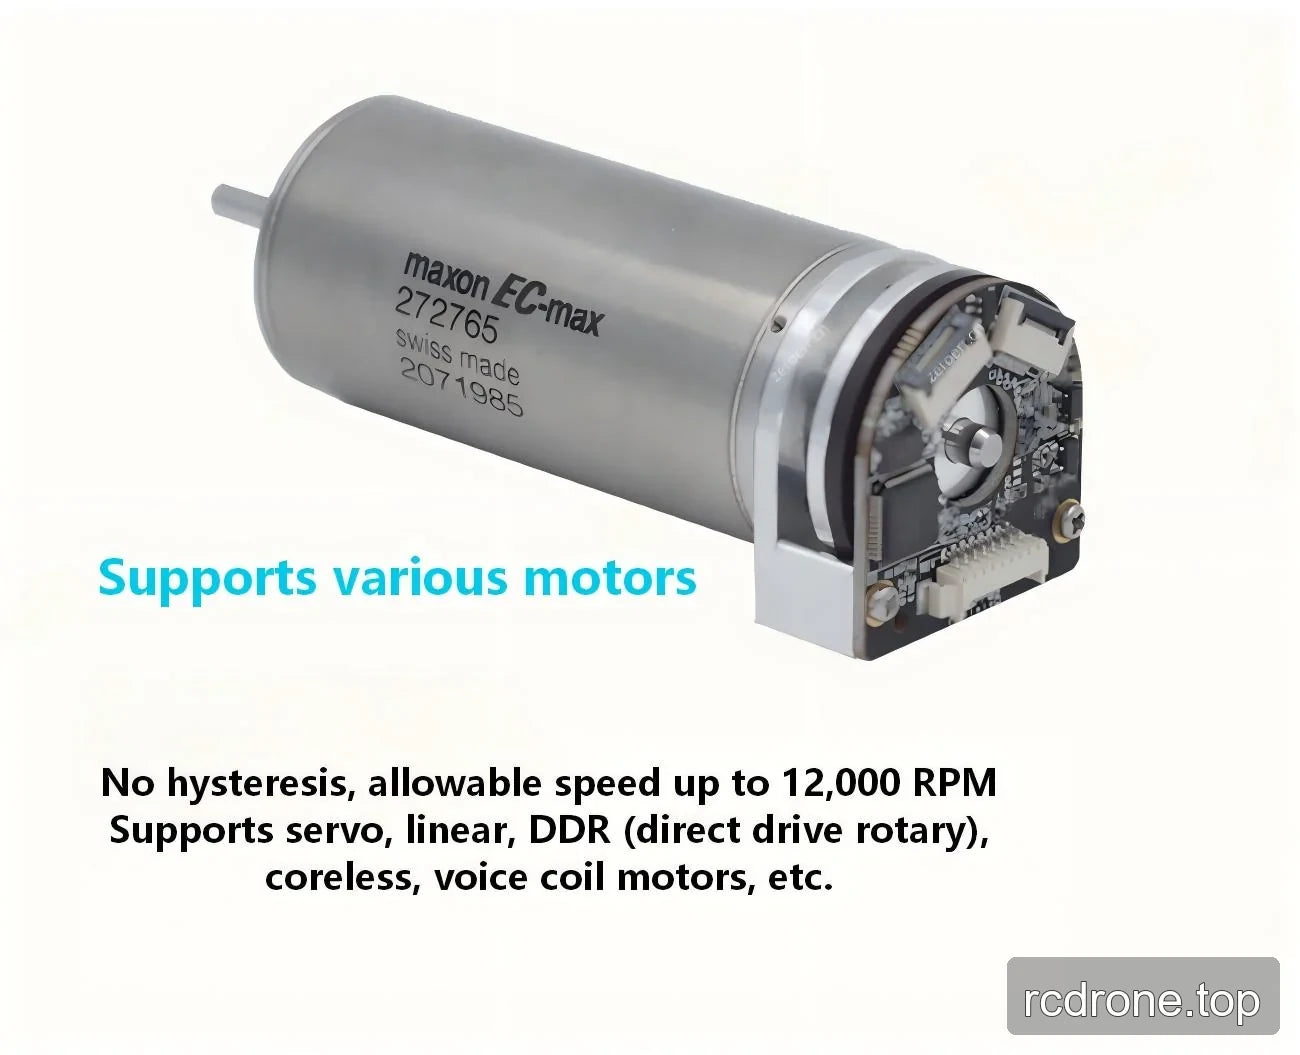
| Velocidade máxima | 6,000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Histérese | Menos de uma unidade de resolução |
| Tensão de alimentação | 4.7 V a 5.4 V |
| Consumo atual | 105 mA a 125 mA (eCoder11, eCoder18, eCoder20) 70 mA a 90 mA (eCoder35, eCoder45, eCoder65) 115 mA a 130 mA (eCoder35H) |
| Conector | Conexão de 8 pinos |
| Tensão padrão da bateria | 3.6 V |
| Tensão de aviso da bateria | <3.05 V |
| Corrente de operação da bateria | 4 μA |
| Temperatura de armazenamento | -40 a +105 °C |
| Temperatura de operação | -40 a +105 °C |
| Campo magnético externo | ±20 mT |
eCoder11 Especificações Mecânicas
| Parâmetro | eCoder11 |
|---|---|
| Diâmetro interno do anel magnético | 11 mm |
| Diâmetro externo do anel magnético | 30 mm |
| Peso do anel magnético | 3.9 g |
| Espessura do anel magnético | 3 mm |
| Diâmetro interno do cabeçote de leitura | 11 mm |
| Diâmetro externo do cabeçote de leitura | 30 mm |
| Peso do cabeçote de leitura | 3.8 g |
| Espessura máxima do cabeçote de leitura | 6 mm |
| Comprimento do arco do cabeçote de leitura | 360° |
| Resolução máxima | 19 bits |
Informação adicional de design
- Diâmetro do furo: 11 mm.
- Espessura máxima: 9.4 mm.
- Tolerância de montagem: até 0.1 mm.
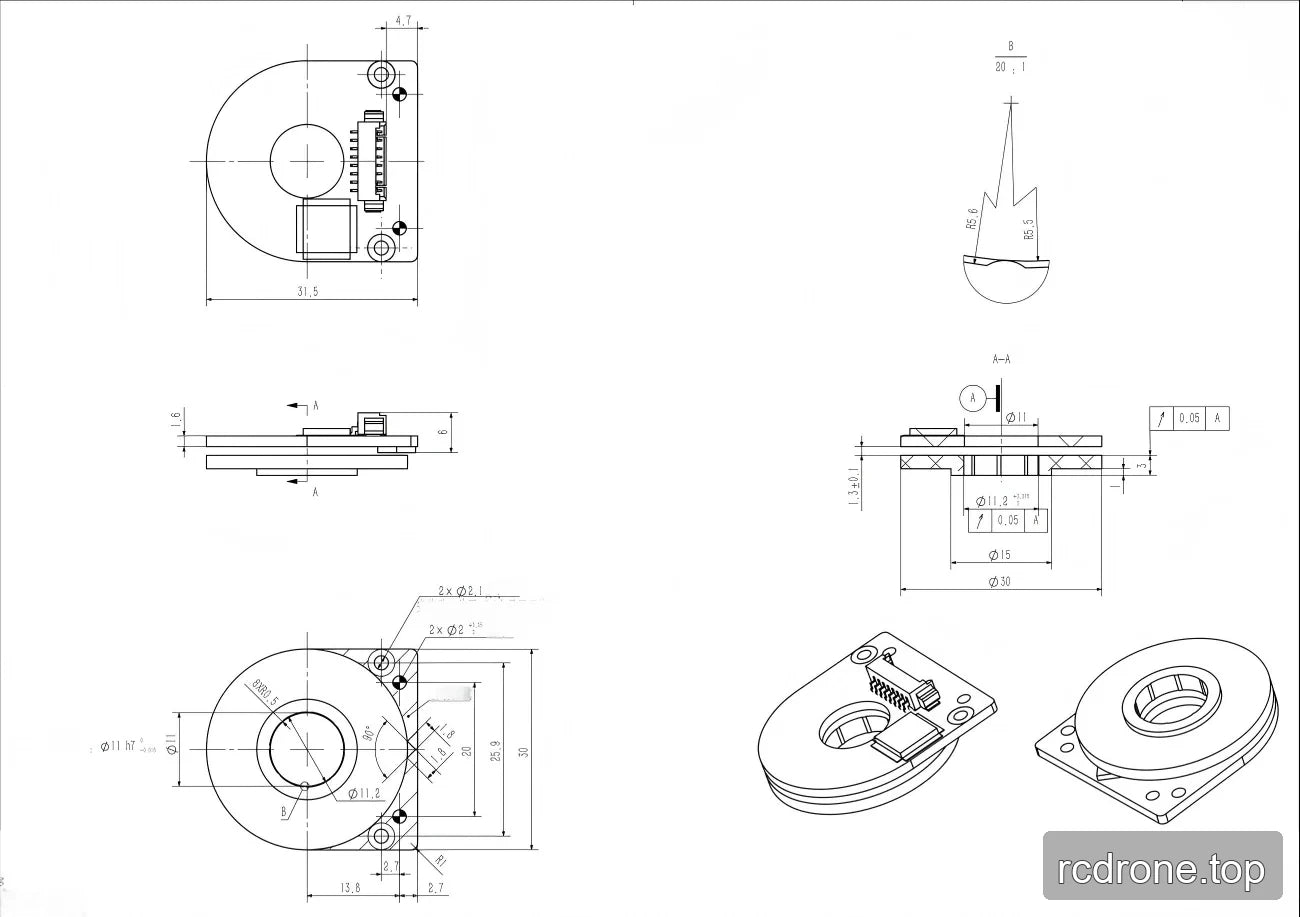
Dimensões do Desenho de Instalação
| Dimensão | Valor |
|---|---|
| Diâmetro externo total | Ø30 mm |
| Diâmetro interno | Ø15 mm |
| Comprimento total numa vista | 31.5 mm |
| Furos de montagem | 2 × Ø2.1 mm |
| Diâmetro especificado | Ø11.2 mm |
| Dimensão especificada | 25.6 mm |
| Dimensão especificada | 20 mm |
| Dimensão especificada | 13.8 mm |
| Dimensões especificadas | 2.7 mm |
| Dimensão especificada | 4.7 mm |
| Dimensão especificada | 1.3 ±0.1 mm |
| Dimensão especificada | 1.6 mm |
| Dimensão especificada | 6 mm |
| Dimensão do furo | Ø11 H7 |
Aplicações
Os cenários de aplicação declarados incluem robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU. O encoder também é declarado como suportando motores de servo, motores lineares, motores DDR (rotativos de acionamento direto), motores sem núcleo e motores de bobina de voz.
Downloads
Downloads & Recursos
- zeroerr eCoder11 — Modelo 3D (STEP)
- ZeroErr eCoder11 Desenho de instalação — Desenho de Instalação (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manual (PDF)
Detalhes Visuais
Visualizações do Produto
Características e Design
Exemplos de Aplicação
Configuração e Uso
Interfaces e Conexões
Dimensões e Construção