ZeroErr eRob 110 I Atuador Rotativo Robótico
ZeroErr eRob 110 I Atuador Rotativo Robótico
ZeroErr
Não foi possível carregar a disponibilidade de recolha


Visão Geral
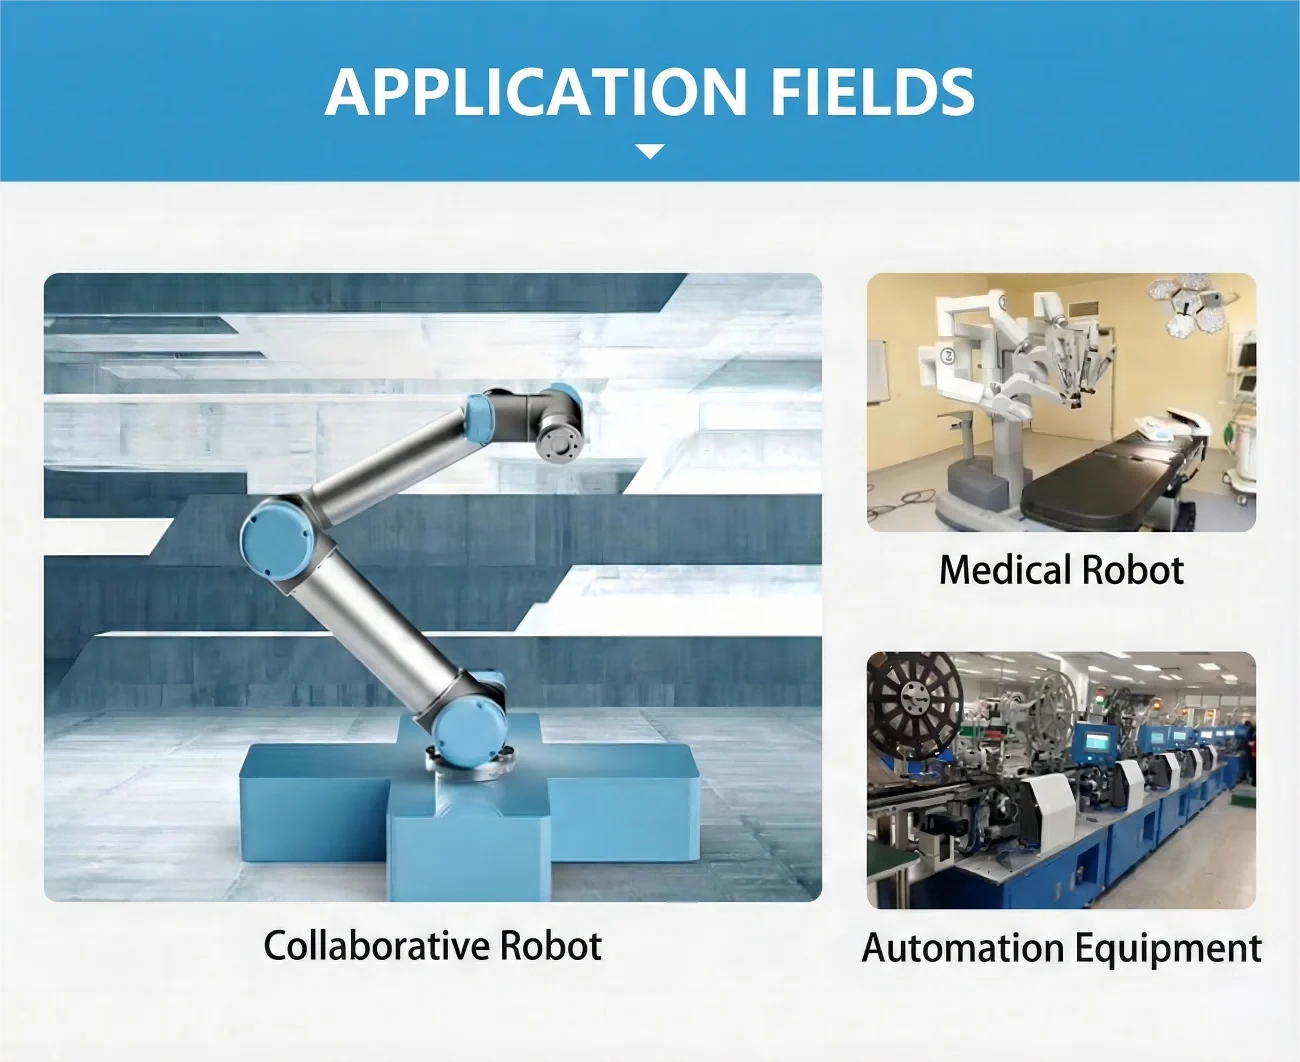
A família de atuadores rotativos robóticos ZeroErr eRob 110 I é configurável para robôs colaborativos, robôs médicos e equipamentos de automação.
Configurações
Selecione uma versão CANopen ou EtherCAT, com ou sem travão, juntamente com a relação de redução necessária e a opção de múltiplas voltas e torque.
- Seleções de versão: CANopen ou EtherCAT; com travão ou sem travão.
- Seleções de relação de redução: 50, 80, 100, 120 ou 160.
- Seleções de múltiplas voltas e torque: com ou sem múltiplas voltas, e com ou sem torque.
Características
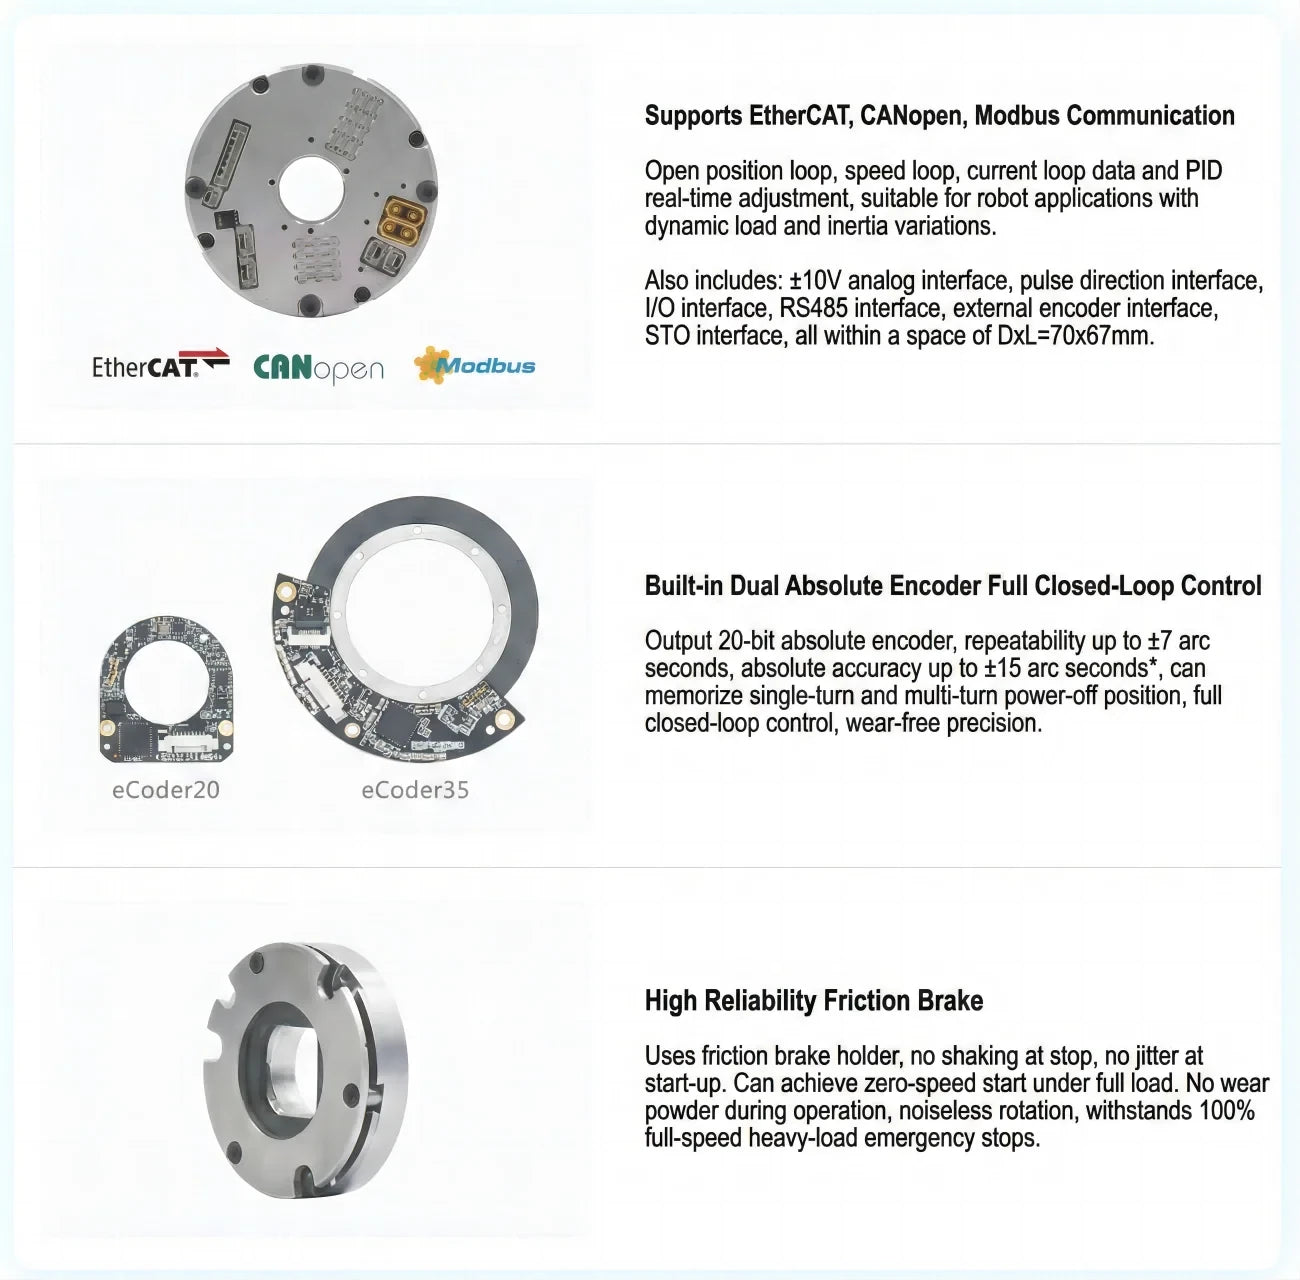
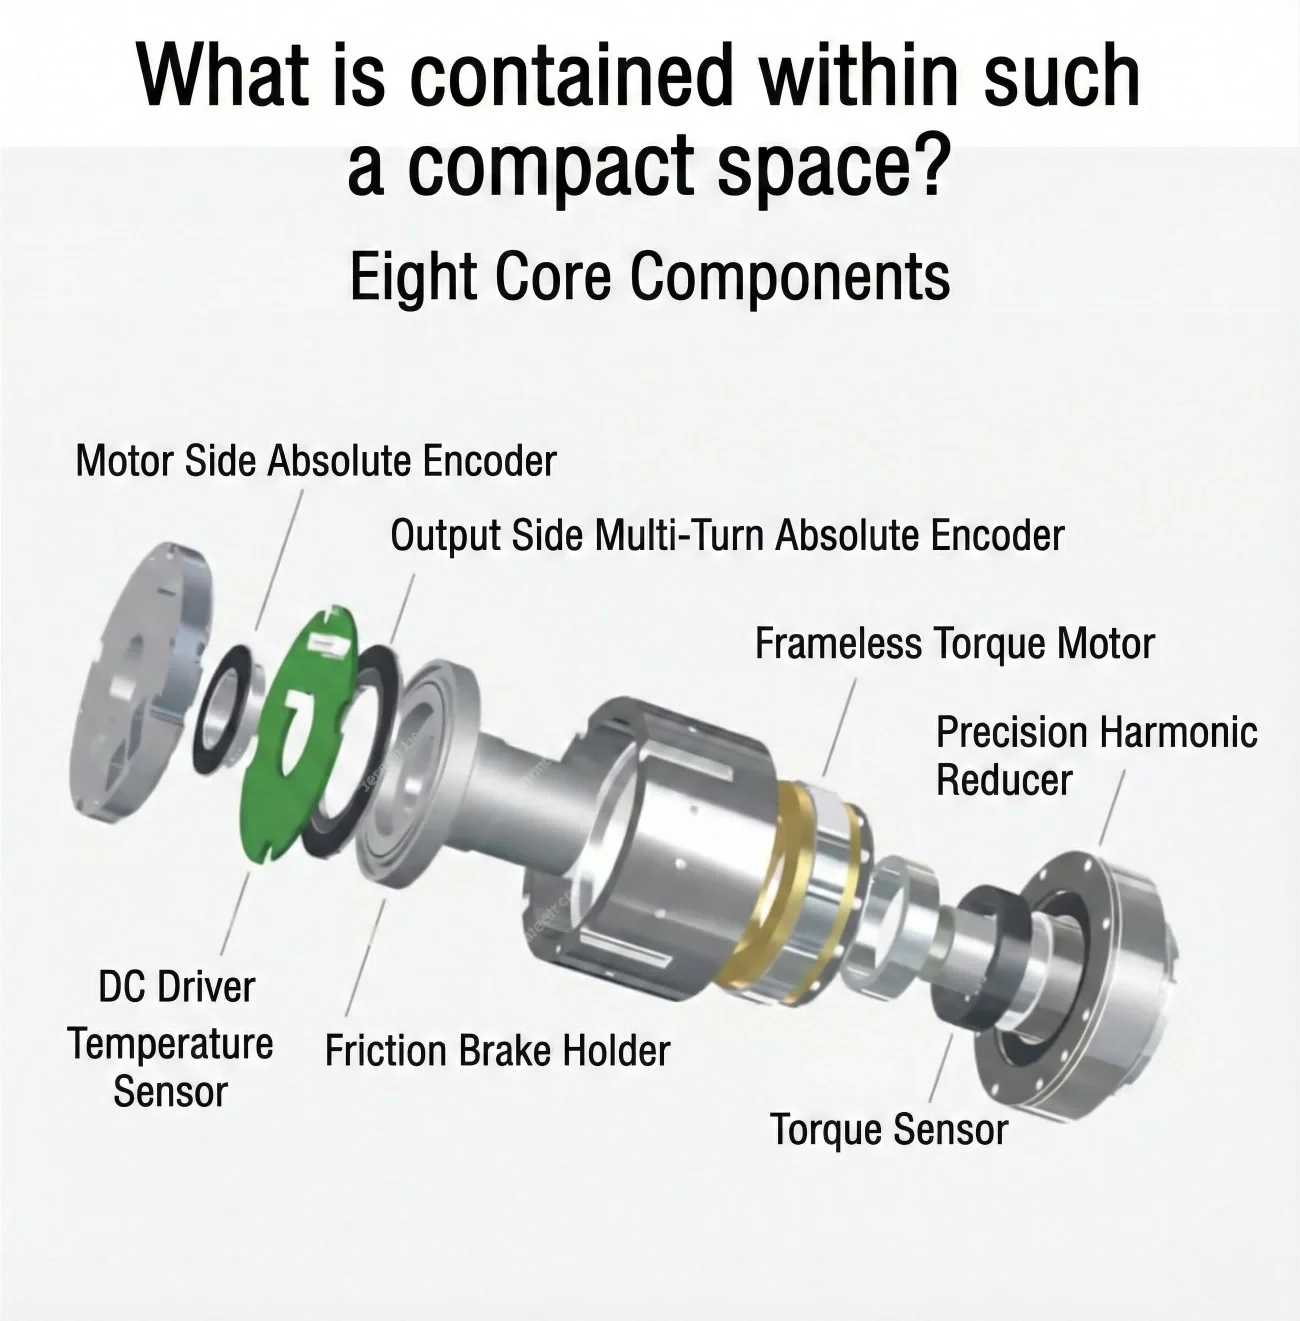
Os elementos do módulo principal incluem um encoder absoluto do lado do motor, motor de torque sem estrutura, redutor harmónico de precisão, driver DC e sensor de temperatura.
As capacidades de comunicação incluem EtherCAT, CANopen e Modbus.O módulo fornece dados de laço de posição aberto, laço de velocidade e laço de corrente, com ajuste PID em tempo real e controle de laço fechado absoluto duplo embutido.
Para as versões de atuador rotativo EtherCAT e CANopen, a documentação lista interfaces opcionais RS485, Pulse/DIR, I/O, ±10 V analógico, encoder externo e STO.
O encoder pode memorizar a posição de desligamento de uma volta e múltiplas voltas, sujeito à configuração do encoder selecionada.
As configurações equipadas com freio utilizam um freio de fricção de alta confiabilidade. Suas características declaradas incluem paragem estável, arranque a zero velocidade sob carga total, sem energia durante a operação, rotação silenciosa e paragem de emergência a 100% de carga pesada em plena velocidade.
Especificações
A tabela técnica fornece os seguintes valores para as suas colunas de relação de engrenagem de onda de tensão 25-50, 25-80 e 25-100.
| Parâmetro | Valor (Relação 25-50) | Valor (Relação 25-80) | Valor (Relação 25-100) |
|---|---|---|---|
| Modelo | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Relação de engrenagem de onda de tensão | 25-50 | 25-80 | 25-100 |
| Torque de pico para arranque e paragem (Nm) | 127 | 178 | 204 |
| Permissível max.value a torque de carga média (Nm) | 72 | 113 | 140 |
| Torque nominal (Nm) | 51 | 82 | 87 |
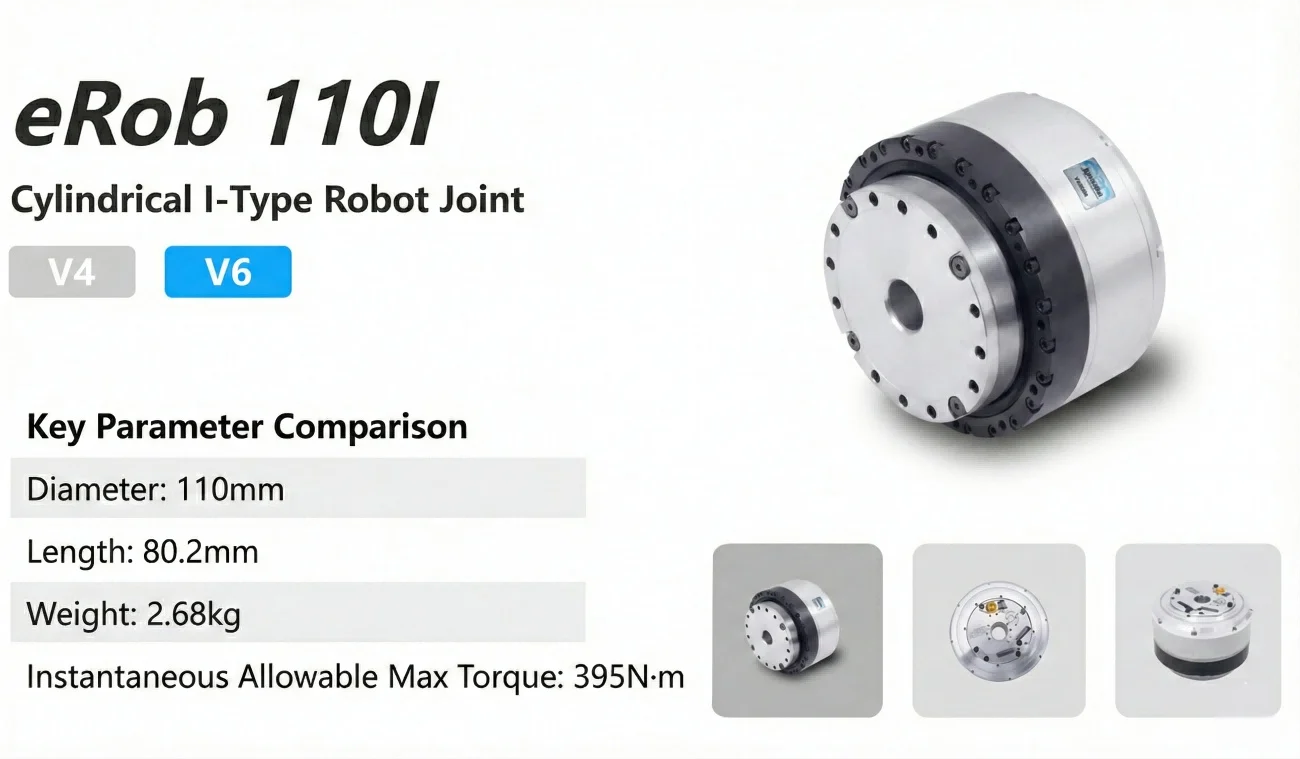
| Torque máximo momentâneo permissível (Nm) | 242 | 332 | 369 |
| Máx.velocidade de rotação (RPM) |
60 |
37.5 | 30 |
| Potência do motor (W) |
723 |
723 | 723 |
| Tensão de entrada de potência (V) | 48V (±10%) Por favor, certifique-se de ler "Comparação entre Fonte de Alimentação comutável e ePower" e o "Manual do Utilizador do Atuador Rotativo eRob" Capítulo 3, para instruções claras sobre como alimentar o módulo eRob. |
48V (±10%) Por favor, certifique-se de ler "Comparação entre Fonte de Alimentação comutável e ePower" e o "Manual do Utilizador do Atuador Rotativo eRob" Capítulo 3, para instruções claras sobre como alimentar o módulo eRob. |
48V (±10%) Por favor, certifique-se de ler "Comparação entre Fonte de Alimentação comutável e ePower" e o "Manual do Utilizador do Atuador Rotativo eRob" Capítulo 3, para instruções claras sobre como alimentar o módulo eRob. |
| Inércia de saída do redutor de onda de tensão (g-mm²) | 717286 | 717286 | 717286 |
| Massa de saída do redutor de onda de tensão (KG) |
0.56 |
0.56 | 0.56 |
| Diâmetro externo*comprimento | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Inércia de entrada do redutor de onda de deformação (g-mm²) | 308632 | 308632 | 308632 |
| Massa de entrada do redutor de onda de deformação (KG) | 0.53 | 0.53 | 0.53 |
| Peso (KG) | 2.57 | 2.57 | 2.57 |
| Parâmetros comuns | ID: 18mm, grelha IP:IP54*, Modelo de travão: travão de fricção | ID: 18mm, grelha IP:IP54*, Modelo de travão: travão de fricção | ID: 18mm, grelha IP:IP54*, Modelo de travão: travão de fricção |
| Dispositivo opcional |
Tipo de comunicação: EtherCAT / CANopen/Modbus, Resolução do encoder de saída: 19Bit. Repetibilidade/Precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. |
Tipo de comunicação: EtherCAT / CANopen/Modbus, Resolução do encoder de saída: 19Bit. Repetibilidade/Precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. | Tipo de comunicação: EtherCAT / CANopen/Modbus, Resolução do encoder de saída: 19Bit. Repetibilidade/Precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. |
| Atuador rotativo versão EtherCAT |
Interface opcional: RS485, Pulse/DIR, I/O, ±10V Analógico e STO. |
Interface opcional: RS485, Pulse/DIR, I/O, ±10V Analógico e STO. | Interface opcional: RS485, Pulse/DIR, I/O, ±10V Analógico e STO. |
| Atuador rotativo versão CANopen | Interface opcional: RS485, Pulse/DIR, I/O, ±10V Analógico e STO. | Interface opcional: RS485, Pulse/DIR, I/O, ±10V Analógico e STO. | Interface opcional: RS485, Pulse/DIR, I/O, ±10V Analógico e STO. |
- Repetibilidade do encoder absoluto de saída: até ±7 segundos de arco.
- Precisão absoluta do encoder absoluto de saída: até ±15 segundos de arco.
Referência Específica da Versão
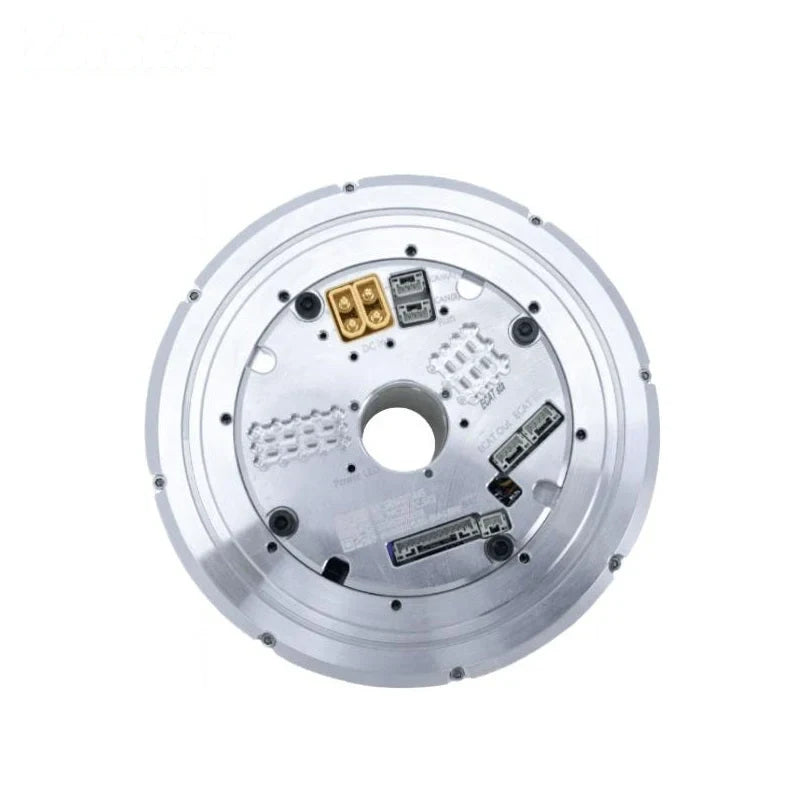
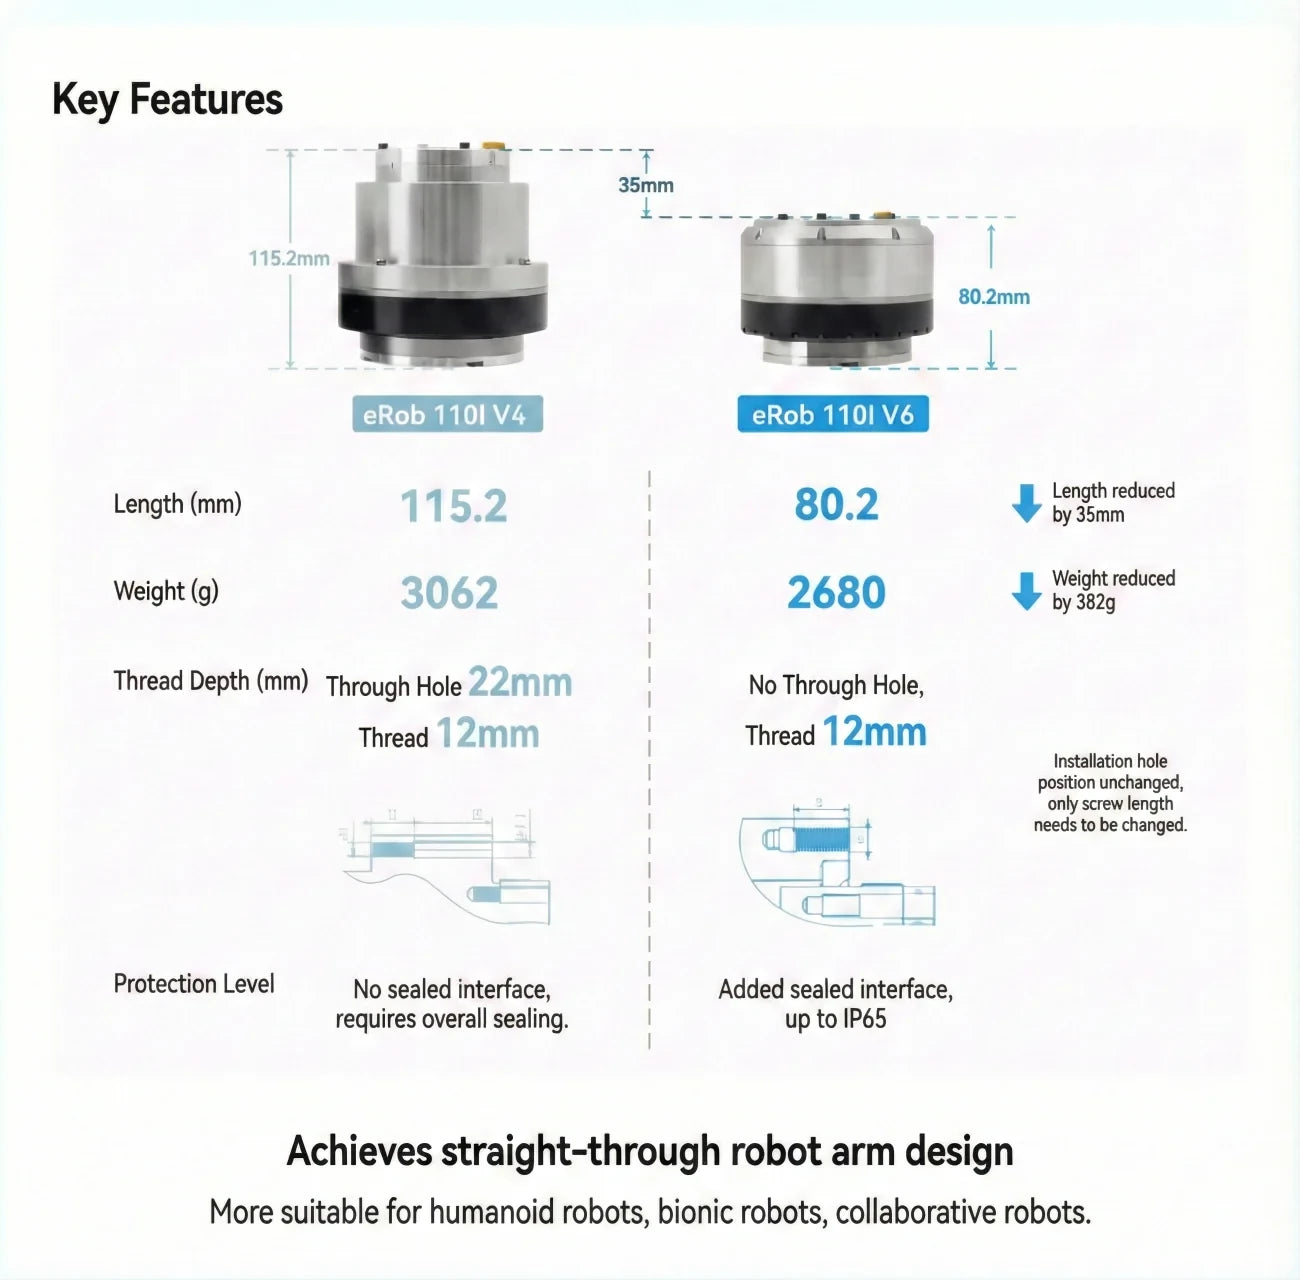
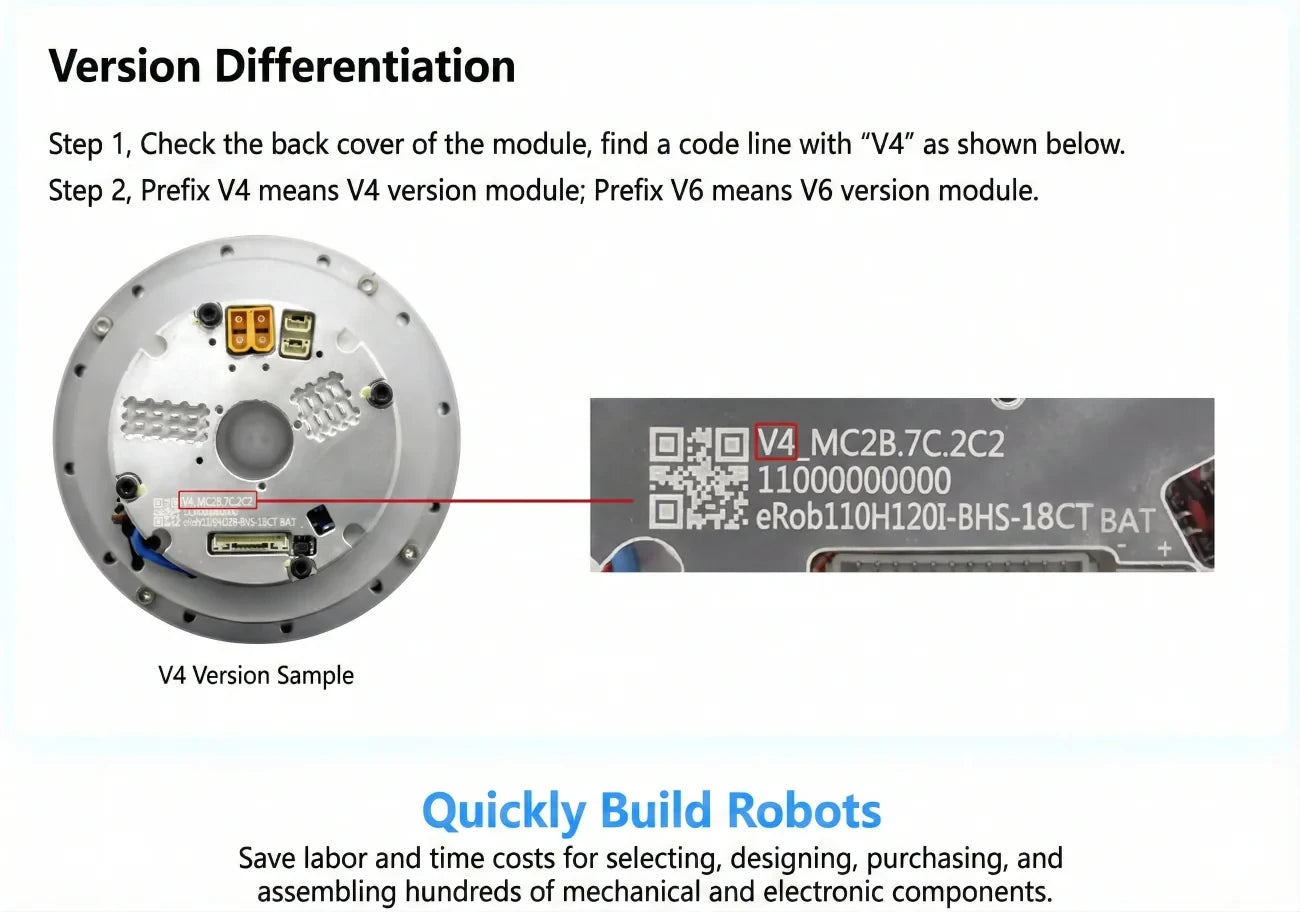
Os materiais de referência distinguem os módulos eRob 110I V4 e V6 pelo prefixo V4 ou V6 na linha de código da parte traseira. Estas designações não são rótulos selecionáveis nesta lista, portanto, as informações específicas do V4/V6 não devem ser aplicadas a todas as configurações.
Aplicações
- Robôs colaborativos
- Robôs médicos
- Equipamento de automação
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Documentos
Downloads & Recursos
- Documento do Produto (PDF)
- Modelo 3D — Ficheiro STEP (ZIP)
- Modelo 3D — Ficheiro STEP (ZIP)
- Desenho de Instalação (PDF)
- Desenho de Instalação (PDF)
Detalhes Visuais
Vídeo do Produto
Especificações e Desempenho
Opções e Comparação de Modelos
Exemplos de Aplicação
Configuração e Uso
Características e Design
Interfaces e Conexões