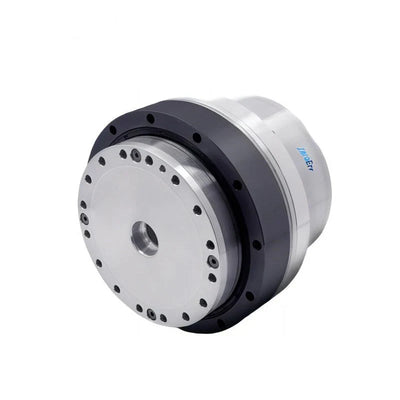
ZeroErr eRob110 Articulação Robótica Tipo T, 750 W 48 V, EtherCAT/CANopen, Opções 50/80/100
ZeroErr eRob110 Articulação Robótica Tipo T, 750 W 48 V, EtherCAT/CANopen, Opções 50/80/100
ZeroErr
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O ZeroErr eRob110 T-Type Articulação de Robô é uma articulação de robô integrada para montagem rápida de robôs. Está disponível nas versões CANopen e EtherCAT, com ou sem sensor de torque, seleções de relação de redução de 50, 80 ou 100, e memória de múltiplos laços opcional. O seu design integrado é afirmado como uma forma de economizar os custos de mão de obra e tempo associados à seleção, design, compra e montagem de centenas de componentes mecânicos e eletrónicos.
Características
- Eixo oco de 18 mm para roteamento de cabos, linhas de ar e serviços semelhantes; o design de roteamento é afirmado como não tendo impacto na vida útil de flexão.
- Furos de montagem em canto suportam montagem direta sem uma caixa; este design é afirmado como uma forma de reduzir o peso da articulação e melhorar a relação carga útil/peso do robô.
- Interface totalmente diferencial com forte desempenho anti-interferência e conectores duplos anti-soltura que podem ser conectados em série ou em paralelo.
- Freio de amortecimento por fricção.
- Classificação IP65.
Informação sobre características específicas da configuração
O material da característica com escopo de configuração não especificado identifica oito componentes principais: um motor - lado codificador absoluto, sensor de temperatura do driver DC, codificador absoluto multi-volta do lado de saída, suporte para freio de fricção, motor de torque sem estrutura, sensor de torque e redutor harmônico de precisão. Também identifica um codificador absoluto duplo embutido com controle de malha fechada total, memória de posição de desligamento de uma volta e múltiplas voltas, precisão sem desgaste e compensação em tempo real para erros de transmissão do redutor e folga.
O mesmo material afirma uma repetibilidade de até ±7 arcos segundos e uma precisão absoluta de até ±15 arcos segundos*.Descreve um travão de fricção de alta fiabilidade sem oscilações ao parar, sem tremores ao iniciar, capacidade de arranque a zero velocidade com carga total, sem pó de desgaste durante a operação, sem ruído durante a rotação e capacidade de paragem de emergência com carga pesada a 100% da velocidade máxima.
Comunicação e Controlo do Motor — Específico para Configuração
A ilustração da funcionalidade do motor lista comunicação EtherCAT, CANopen e Modbus, acesso a dados de laço de posição, laço de velocidade e laço de corrente, e ajuste PID em tempo real para aplicações robóticas com cargas e inércia variáveis.
As interfaces do motor listadas incluem interface analógica ±10 V, pulso/direção, I/O, RS485, uma interface de codificador externo e STO. A disponibilidade depende da configuração do motor; as versões de comunicação selecionáveis para esta lista são EtherCAT e CANopen.
A ilustração do motor rotula um espaço de D × L de 70 × 67 mm.Esta dimensão da ilustração não é a dimensão total da junta eRob110 T; utilize a especificação de diâmetro externo × comprimento × furo passante de 116 × 147,5 × 18 mm abaixo para este produto.
Especificações
| Parâmetro | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
|---|---|---|---|---|---|
| Modelo / série de junta | eRob110HXXT | ||||
| Relação de engrenagem de onda de deformação | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
| Torque máximo para arranque/paragem (Nm) | 127 | 178 | 204 | 217 | 229 |
| Máx. permitido.torque de carga médio (Nm) | 72 | 113 | 140 | 140 | 140 |
| Torque nominal (Nm) | 51 | 82 | 87 | 87 | 87 |
| Torque momentâneo máximo permitido (Nm) | 242 | 332 | 369 | 395 | 408 |
| Velocidade de rotação máxima de saída (RPM) | 60 | 37.5 | 30 | 25 | 18.75 |
| Potência do motor (W) | 750 | ||||
| Tensão de alimentação (V) | 48 V (±10%) | ||||
| Nota sobre a alimentação | Por favor, leia atentamente: “Por que não pode ser utilizada uma fonte de alimentação comutável comum como fonte de alimentação para o módulo?” e “Manual do Módulo Conjunto Capítulo 3 Instruções de Alimentação de Entrada eRob”. | ||||
| Resolução do encoder de saída | 19 Bit | ||||
| Repetibilidade / precisão absoluta (arcsec) | ±10 / ±45 arcsec | ||||
| Bus de comunicação | EtherCAT / CANopen | ||||
| Diâmetro exterior × comprimento × furo passante (mm) | 116 × 147.5 × 18 | ||||
| Peso (kg) | 4.64 | ||||
| Design da interface | Interface totalmente diferencial, forte anti-interferência; conectores duplos anti-soltos, podem ser conectados em série/paralelo. | ||||
| Travão | Travão de amortecimento por fricção | ||||
| Classificação IP | IP65 | ||||
Seleções Disponíveis
- Versão: eRob 110 T (CANopen Com Sensor de Torque), eRob 110 T (CANopen Sem Sensor de Torque), eRob 110 T (EtherCAT Com Sensor de Torque), ou eRob 110 T (EtherCAT Sem Sensor de Torque).
- Relação de Redução: 50, 80, ou 100.
- Memória de Múltiplos Laços: Sem Memória de Múltiplos Laços ou Com Memória de Múltiplos Laços.
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
- Robôs colaborativos
- Robôs médicos
- Equipamento de automação
Downloads & Recursos
- Modelo 3D eRob110 T EtherCAT — STEP (ZIP)
- Modelo 3D eRob110 T CANopen — STEP (ZIP)
- Desenho de instalação eRob110 T EtherCAT (PDF)
- Desenho de instalação eRob110 T CANopen (PDF)
Detalhes Visuais
Vídeo do Produto
Visões do Produto

Características e Design


Detalhes Adicionais do Produto

Especificações e Desempenho

Exemplos de Aplicação