


ZeroErr eRob 142 T Atuador de Junta Robótica, EtherCAT/CANopen, Reduções de 50–120
ZeroErr eRob 142 T Atuador de Junta Robótica, EtherCAT/CANopen, Reduções de 50–120
ZeroErr
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O ZeroErr eRob 142 T é um atuador de junta de robô do tipo T para montagem rápida de robôs. Selecione entre versões EtherCAT ou CANopen, com ou sem sensor de torque, relações de redução de 50, 80, 100 ou 120, e com ou sem memória de múltiplos laços.
Características
- Eixo oco de 18 mm de diâmetro para roteamento de cabos e linhas de ar; o percurso da fiação é declarado como não tendo impacto na vida útil de flexão.
- Furos de montagem em canto e um design de montagem direta. O material de origem afirma que não é necessário um invólucro; este design também é declarado como reduzindo o peso da junta e melhorando a relação carga-peso do robô.
- Design de interface totalmente diferencial e anti-interferência com conectores duplos anti-soltura que podem ser conectados em série ou em paralelo.
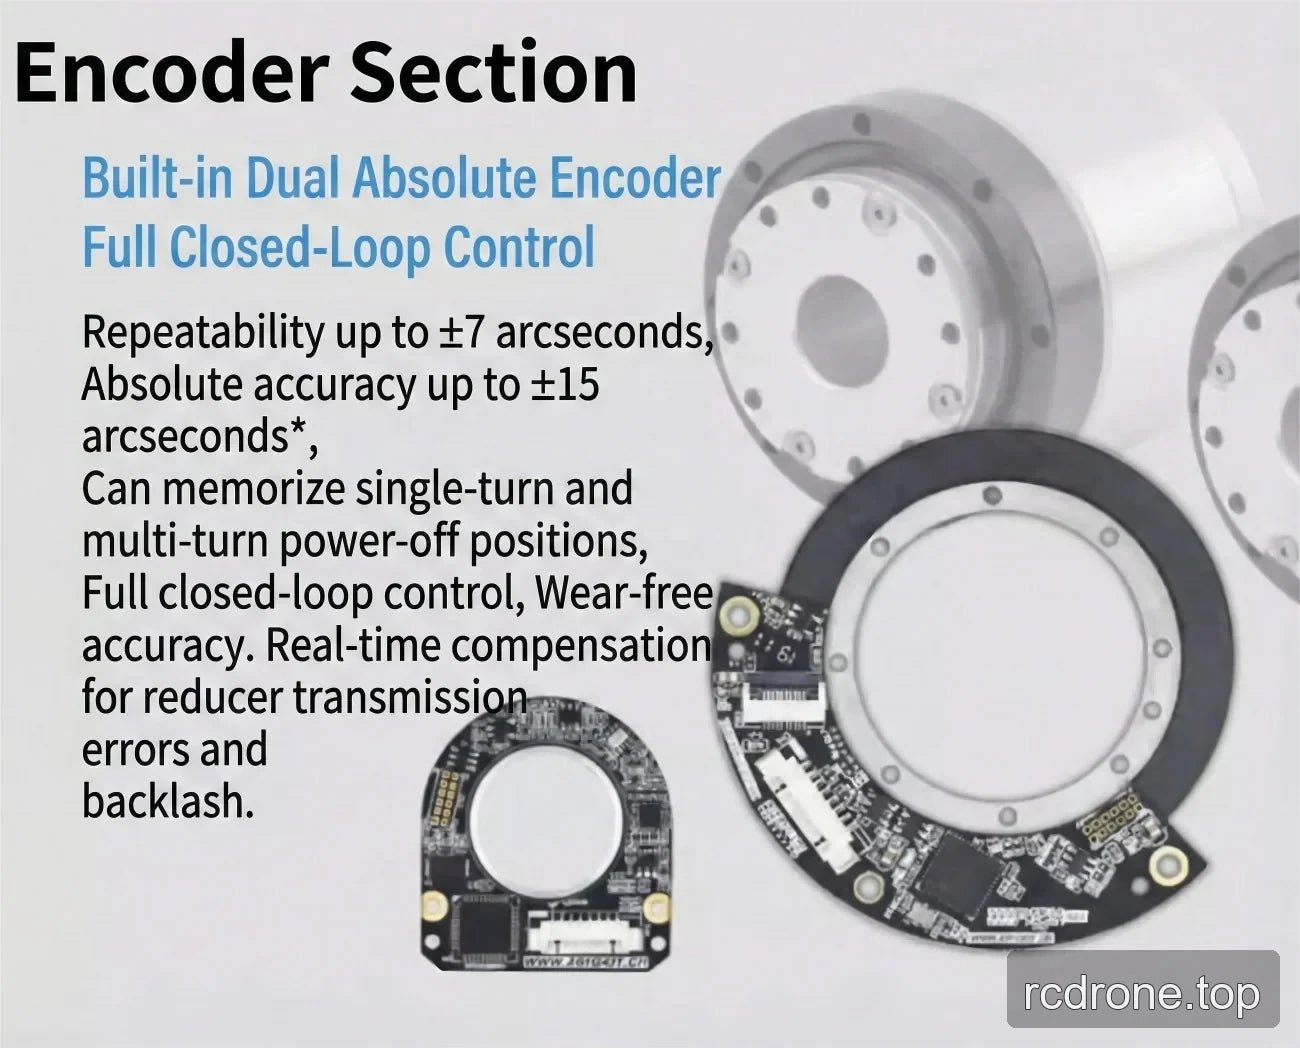
- Encoder absoluto duplo embutido e controle de laço fechado completo.
- Dados de laço de posição aberto, laço de velocidade e laço de corrente com ajuste PID em tempo real.
- Compensação em tempo real para erros de transmissão do redutor e folga; o material de origem também descreve precisão sem desgaste.
- Memória de posição sem energia para posições de uma volta e múltiplas voltas. A memória de múltiplos laços é selecionável; não assuma memória de múltiplas voltas para a Sem Memória de Múltiplos Laços opção.
- Freio de amortecimento por fricção com um suporte de freio do tipo fricção. O material de origem afirma que a paragem e o arranque são estáveis, sem oscilações na paragem ou tremores no arranque, arranque a zero velocidade com carga total, sem pó de desgaste durante a operação, sem ruído durante a rotação e paragem de emergência com carga pesada a 100% da velocidade total.
- Classificação IP65.
Aplicações
Adequado para aplicações robóticas com carga variável dinâmica e inércia variável, incluindo robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV, robôs ARU, robôs colaborativos, robôs médicos e equipamentos de automação.
Interfaces e Opções
Versões Selecionáveis
- eRob 142 T (CANopen Com Sensor de Torque)
- eRob 142 T (CANopen Sem Sensor de Torque)
- eRob 142 T (EtherCAT Com Sensor de Torque)
- eRob 142 T (EtherCAT Sem Sensor de Torque)
Relações de Redução Selecionáveis
50, 80, 100 ou 120.
Memória Multi-loop
Sem Memória Multi-loop ou Com Memória Multi-loop.
Interfaces Listadas no Material Fonte
- Bus de comunicação: EtherCAT / CANopen.
- Comunicação de dispositivo opcional: EtherCAT / CANopen / Modbus.
- Para ambas as versões de atuador rotativo EtherCAT e CANopen, as interfaces opcionais listadas são RS485, Pulse/DIR, I/O, ±10 V analógico e STO.
- Uma interface de encoder externo está listada.
- O espaço da interface listada é D × L = 70 × 67 mm.
Especificações
A seguinte tabela técnica mantém a notação de origem fornecida. Os rótulos das colunas usam “32-50” a “32-160”; as opções de relação de redução selecionáveis para esta lista são 50, 80, 100 e 120.
| Parâmetro | Valor (32-50) | Valor (32-80) | Valor (32-100) | Valor (32-120) | Valor (32-160) |
|---|---|---|---|---|---|
| Modelo / série de juntas | eRob142HXXT | ||||
| Relação de engrenagem de onda de tensão | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Torque máximo para arranque/paragem (Nm) | 281 | 395 | 433 | 459 | 484 |
| Máx. permitido.torque de carga média (Nm) | 140 | 217 | 281 | 281 | 281 |
| Torque nominal (Nm) | 99 | 153 | 178 | 178 | 178 |
| Torque máximo momentâneo permitido (Nm) | 497 | 738 | 841 | 892 | 892 |
| Velocidade de rotação máxima de saída (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Potência do motor (W) | 1000 | ||||
| Tensão de alimentação (V) | 48 V (±10%) | ||||
| Nota sobre a alimentação | Por favor, leia atentamente: “Por que não pode ser utilizada uma fonte de alimentação comutável comum como fonte de alimentação para o módulo?” e “Manual do Módulo Conjunto Capítulo 3 Instruções de Alimentação de Entrada eRob”. | ||||
| Resolução do encoder de saída | 19 Bit | ||||
| Repetibilidade / precisão absoluta (arcsec) | ±10 / ±45 arcsec | ||||
| Bus de comunicação | EtherCAT / CANopen | ||||
| Diâmetro exterior × comprimento × furo passante (mm) | 148 × 163 × 18 | ||||
| Peso (kg) | 8.22 | ||||
| Design de interface | Interface totalmente diferencial, forte anti-interferência; conectores duplos anti-soltos, podem ser conectados em série/paralelo. | ||||
| Travão | Travão de amortecimento por fricção | ||||
| Classificação IP | IP65 | ||||
| Parâmetros comuns | ID: 18 mm, Classificação IP: IP65*, Travão: travão de fricção | ||||
| Dispositivo opcional | Comunicação: EtherCAT / CANopen / Modbus; Resolução do encoder de saída: 19Bit; Repetibilidade/Precisão: ±7/±15 arco segundos ou ±10/±25 arco segundos | ||||
| Atuador rotativo versão EtherCAT | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO | ||||
| Atuador rotativo versão CANopen | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO | ||||
Downloads
- EROB170I I Série EtherCAT eRob142T — Modelo 3D (ZIP)
- EROB170I I Série EtherCAT — Modelo 3D (ZIP)
- EROB142 T Série EtherCAT — Modelo 3D — Ficheiro STEP (ZIP)
- EROB142 T Série CANopen — Modelo 3D — Ficheiro STEP (ZIP)
- EROB142 T Série EtherCAT desenho de instalação1 — Desenho de Instalação (PDF)
- EROB142 T Série CANopen desenho de instalação — Desenho de Instalação (PDF)
Detalhes Visuais
Vídeo do Produto
Visualizações do Produto

Características e Design


Interfaces e Conexões

Exemplos de Aplicação
