ZeroErr eRob 170 I Atuador de Junta Robótica, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Atuador de Junta Robótica, CANopen/EtherCAT, 48 V
ZeroErr
Não foi possível carregar a disponibilidade de recolha


Visão Geral
O ZeroErr eRob 170 I é um atuador de junta robótica do tipo eRob170 Tipo Iatuador oferecido com comunicação CANopen ou EtherCAT, versões com ou sem freio, relações de redução de 50, 80, 100, 120 ou 160, e configurações de múltiplas voltas e torque selecionáveis.
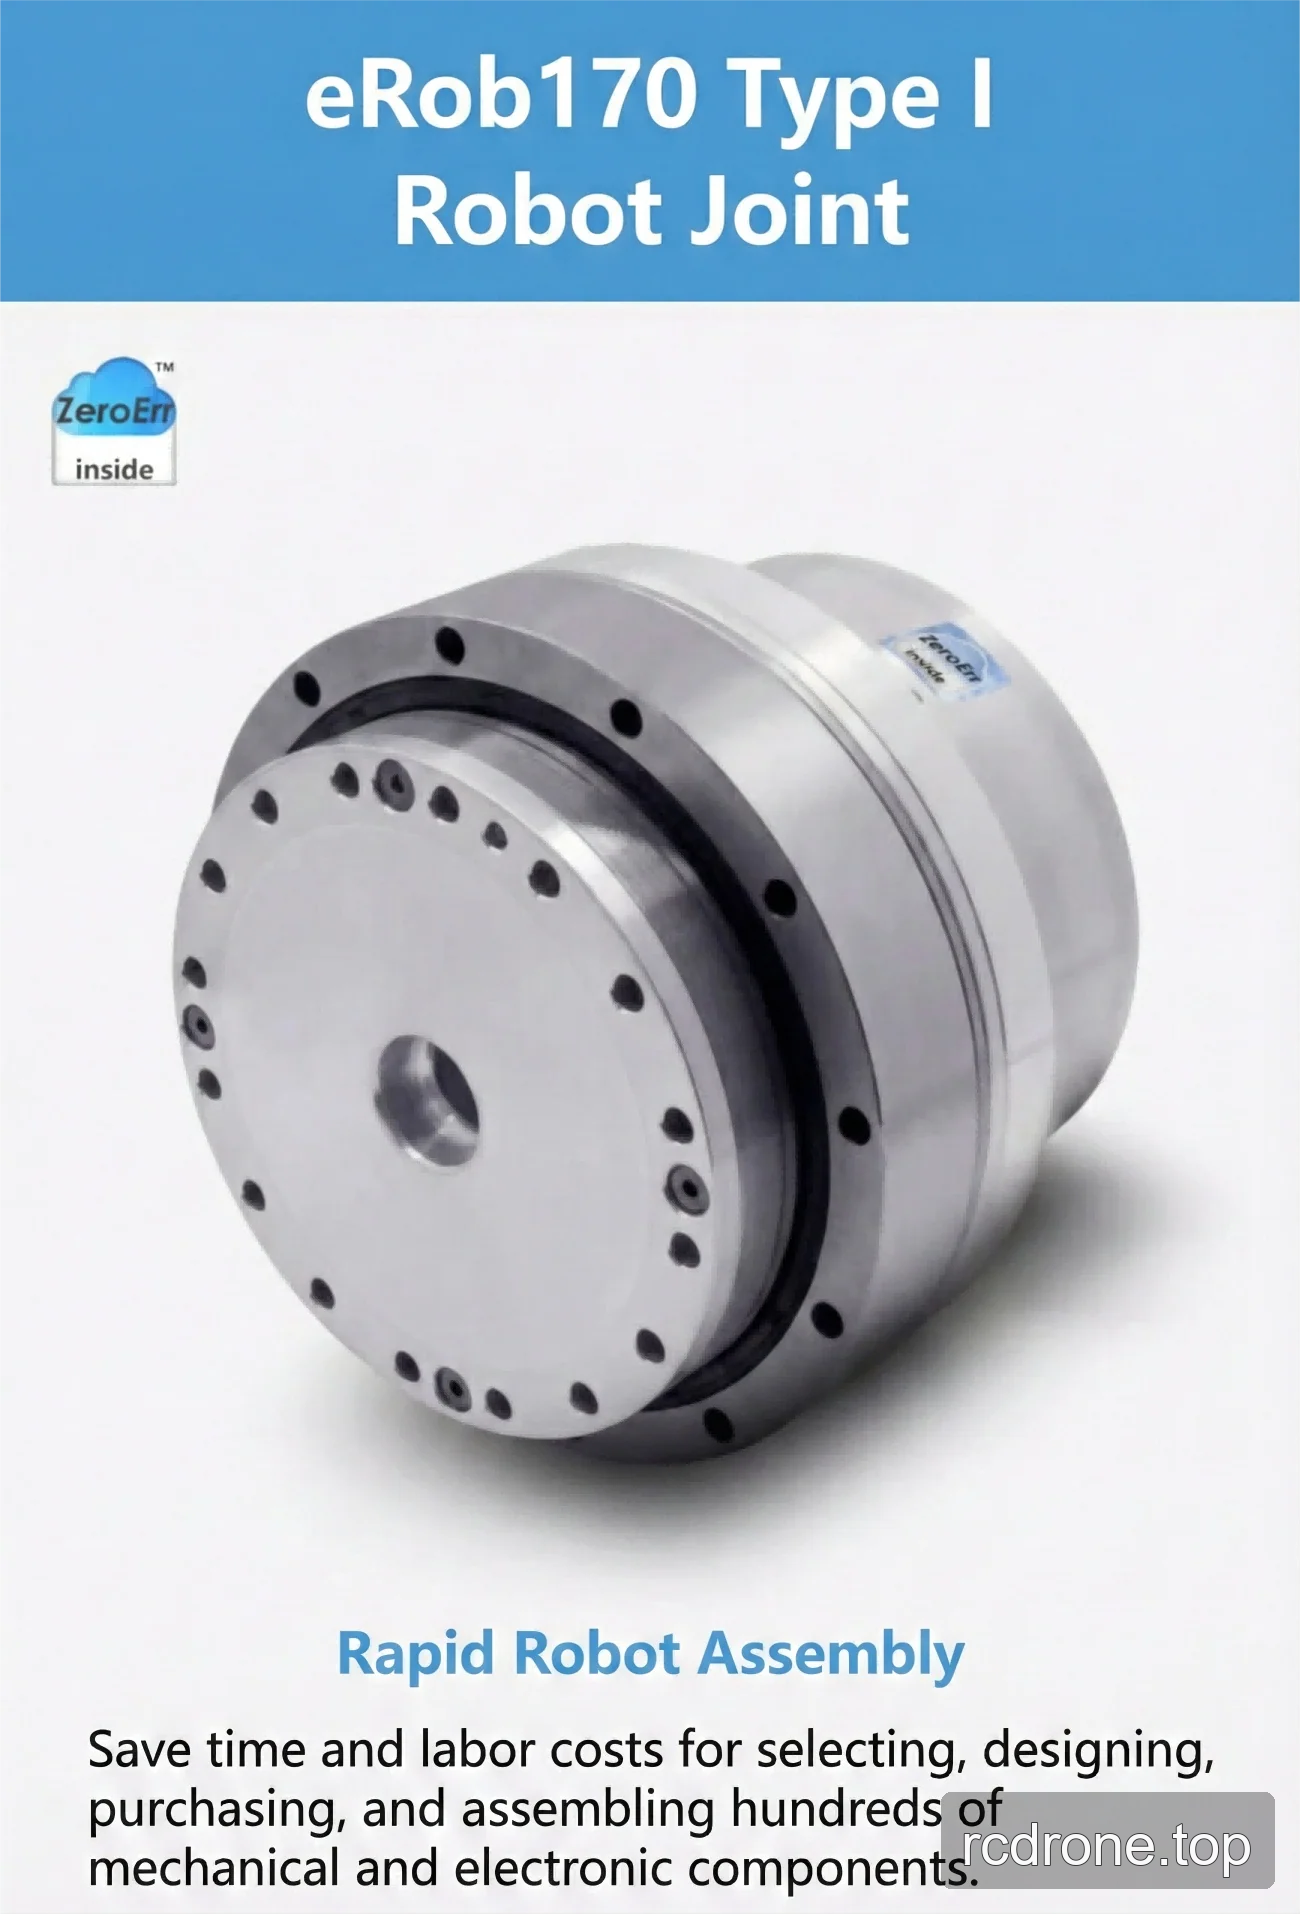
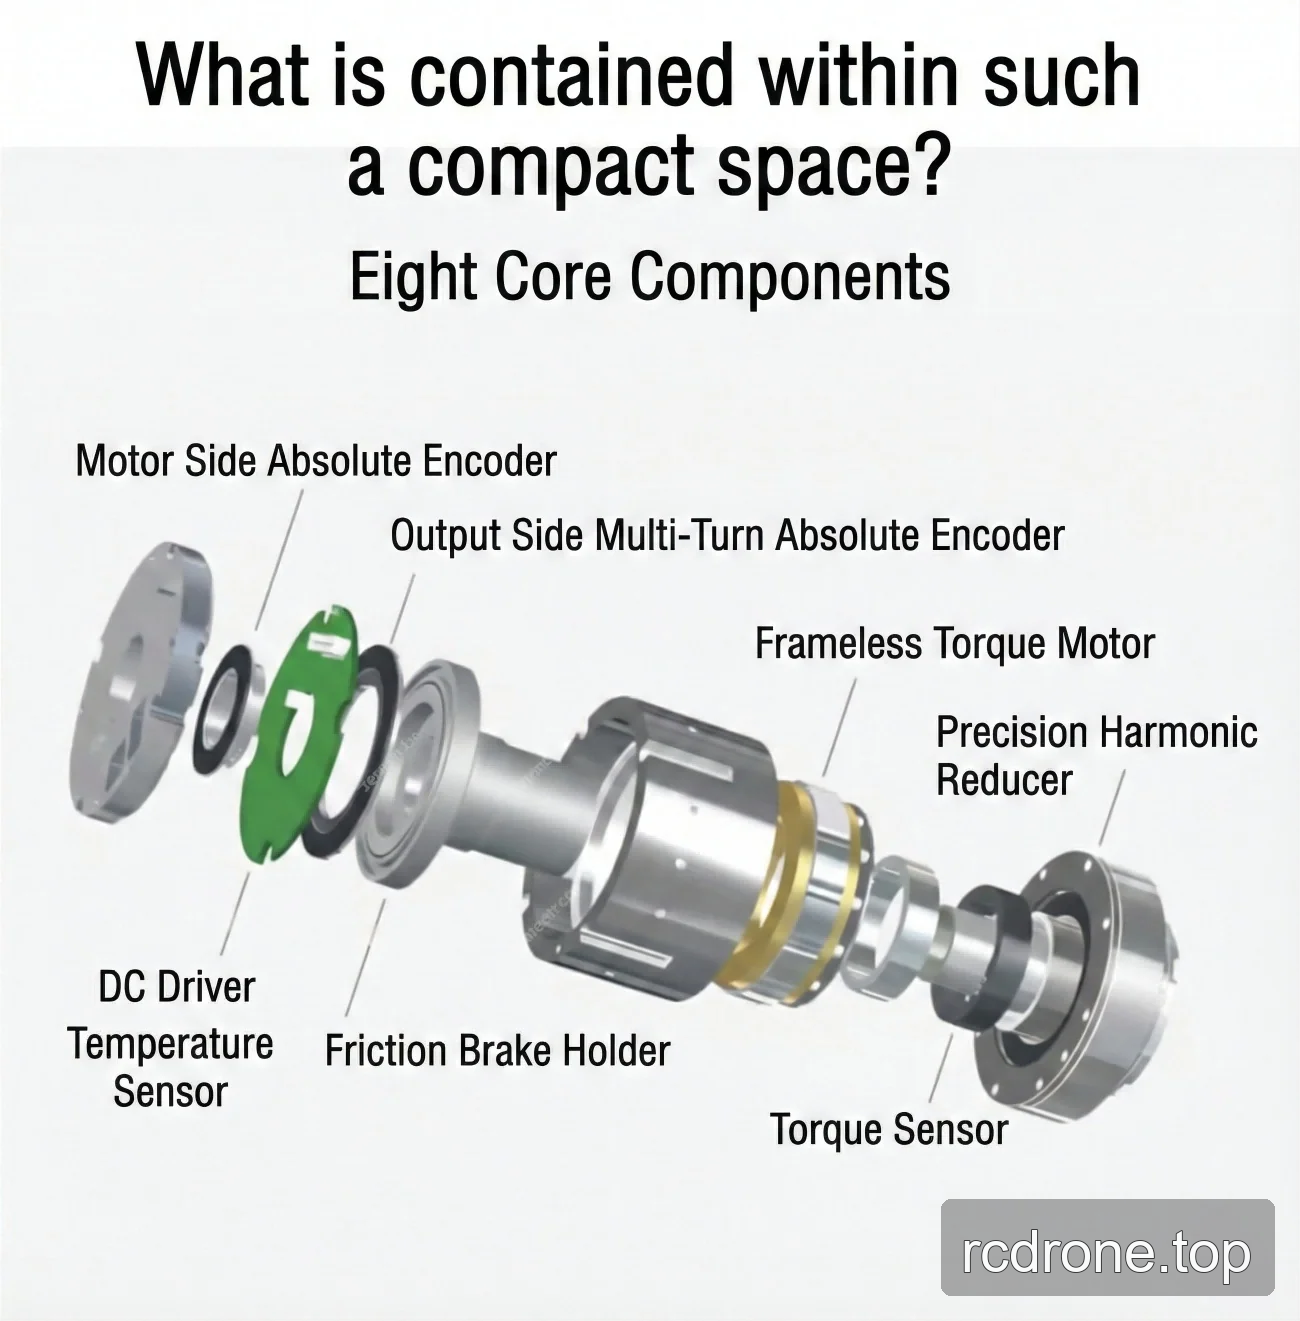
O seu design integrado de junta robótica destina-se a simplificar a montagem do robô, reduzindo a necessidade de selecionar, projetar, comprar e montar numerosos componentes mecânicos e eletrónicos separados.
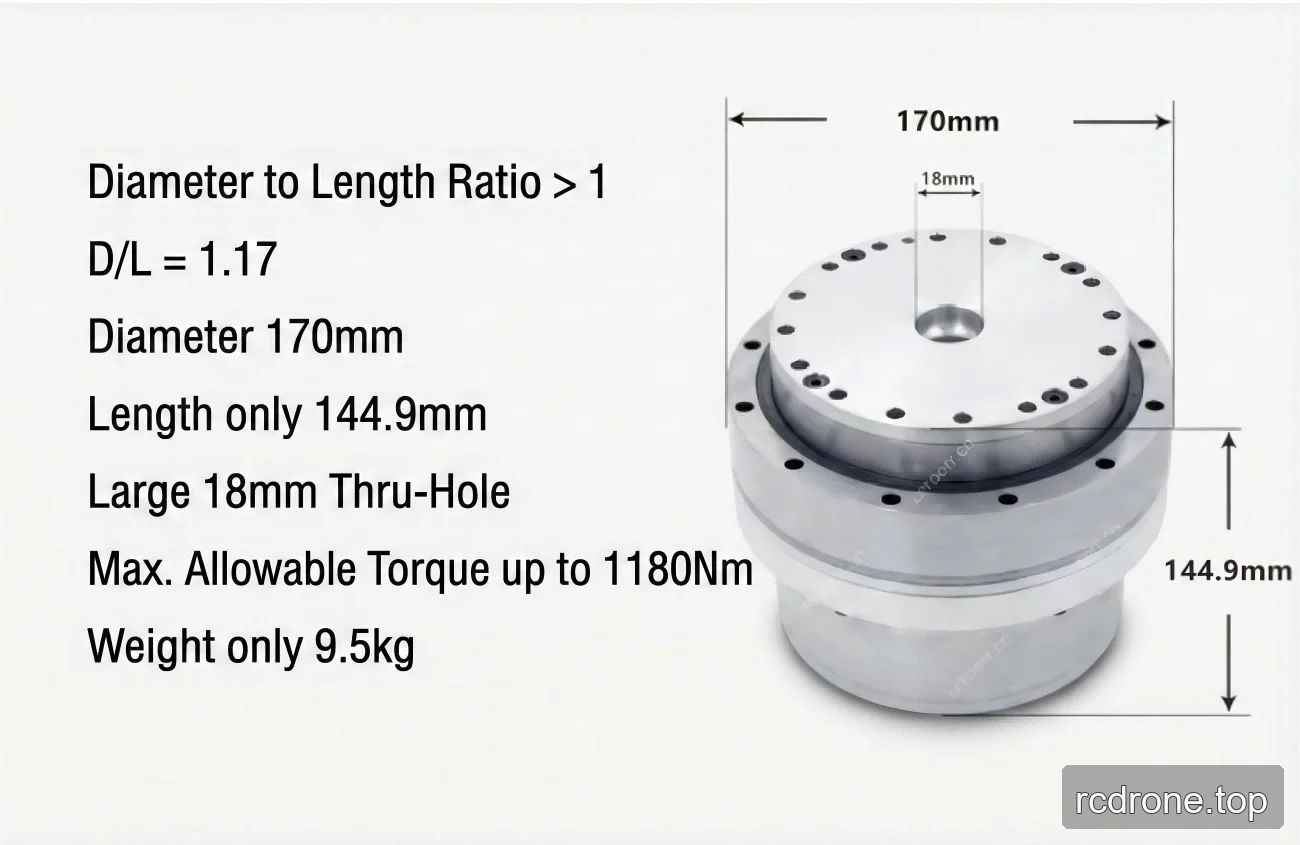
As especificações da família publicadas listam um motor, de 1.000 W com entrada de 48 V (±10%), um diâmetro externo de 170 × 144,9 mm × comprimento, um furo de 18 mm e um peso de 9,29 kg. A relação diâmetro-comprimento publicada é superior a 1 (D/L = 1,17).
Características
- As versões CANopen e EtherCAT são selecionáveis.
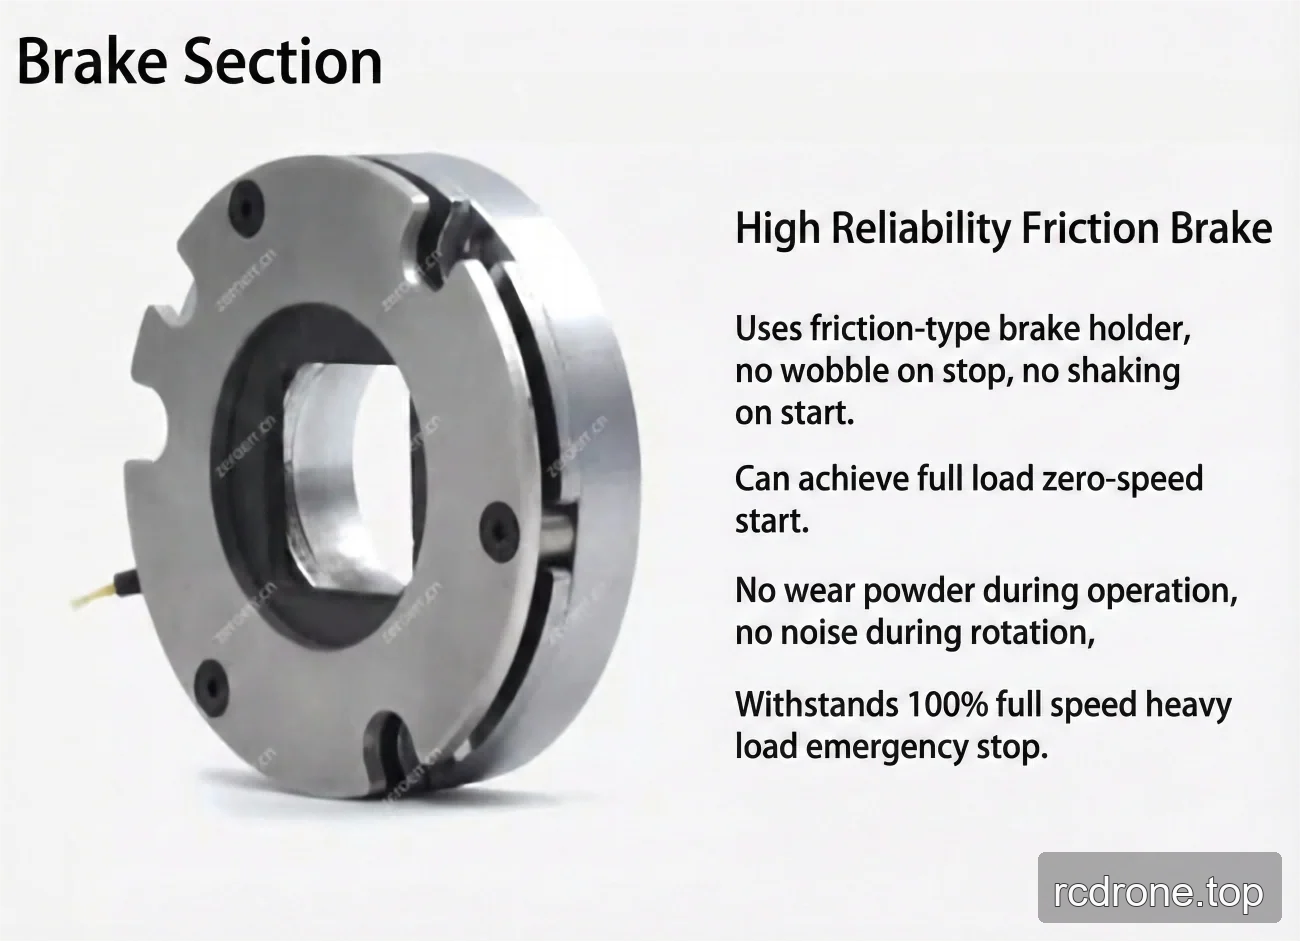
- As versões com freio e sem freio são selecionáveis; o modelo de freio publicado é um freio de fricção.
- Seleções de múltiplas voltas e torque estão disponíveis nas combinações listadas.
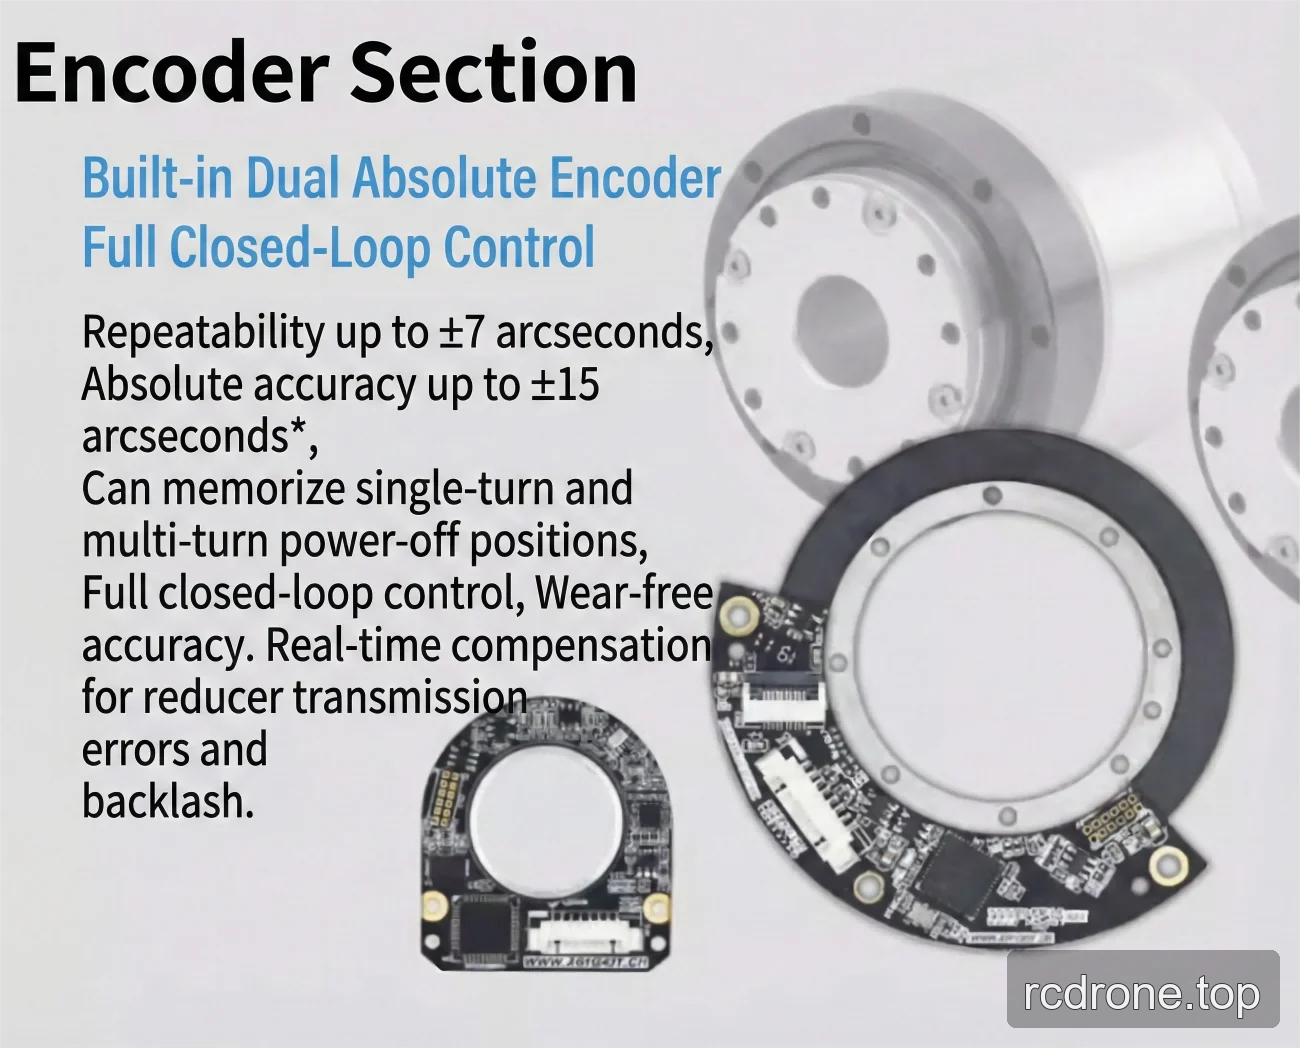
- Resolução do codificador de saída publicada: 19 bits.
- Opções de repetibilidade/precisão do codificador publicadas: ±7/±15 arco-segundos ou ±10/±25 arco-segundos.
Especificações
Valores dependentes da relação de redução
| Parâmetro | 50 (notação de origem: 40-50) | 80 (notação de origem: 40-80) | 100 (notação de origem: 40-100) | 120 (notação de origem: 40-120) | 160 (notação de origem: 40-160) |
|---|---|---|---|---|---|
| Torque de pico para arranque e paragem (Nm) | 402 | 519 | 568 | 617 | 647 |
| Valor máximo permitido a torque de carga média (Nm) | 196 | 284 | 372 | 451 | 451 |
| Torque nominal (Nm) | 137 | 206 | 265 | 294 | 294 |
| Torque momentâneo máximo permitido (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Velocidade de rotação máxima de saída (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
Parâmetros publicados comuns
| Modelo | eRob170HXXI |
|---|---|
| Potência do motor | 1000 W |
| Tensão de entrada de potência | 48 V (±10%) |
| Inércia de saída do redutor de onda de deformação | 6679752 g-mm² |
| Massa de saída do redutor de onda de deformação | 2.02 kg |
| Diâmetro externo × comprimento | 170 × 144.9 mm |
| Relação diâmetro-comprimento | Maior que 1; D/L = 1.17 |
| Passagem / ID | 18 mm |
| Inércia de entrada do redutor de onda de tensão | 1517148 g-mm² |
| Massa de entrada do redutor de onda de tensão | 1.66 kg |
| Peso | 9.29 kg |
| Parâmetros comuns | Classificação IP: IP54*; modelo de travão: travão de fricção. |
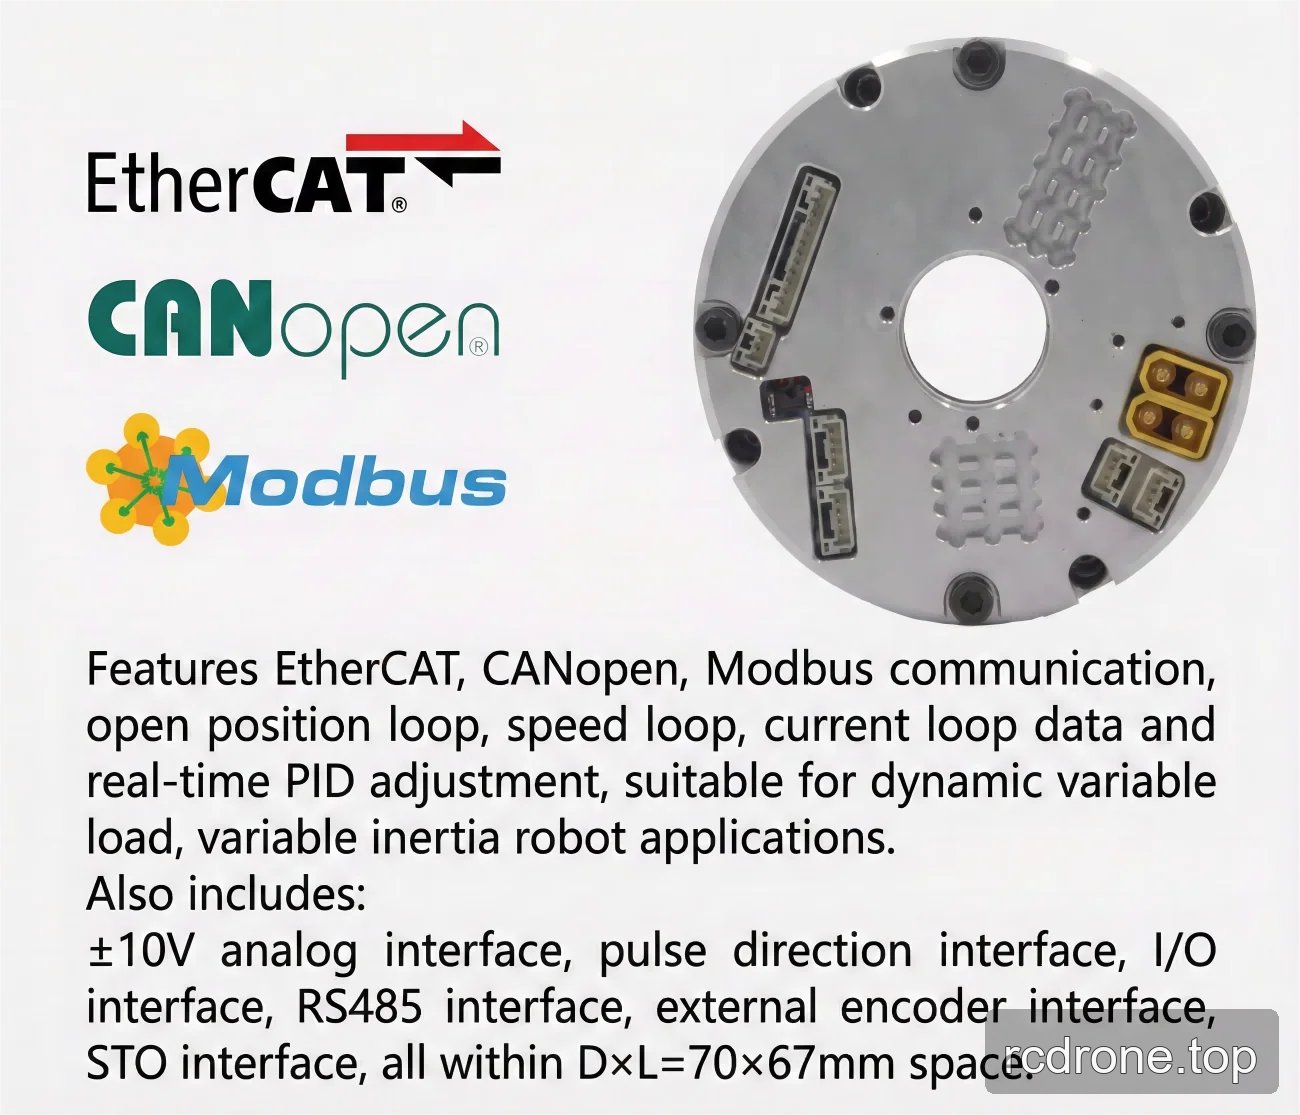
| Dispositivo opcional | Tipo de comunicação: EtherCAT / CANopen / Modbus; resolução do encoder de saída: 19 bits; repetibilidade/precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. |
| Versão EtherCAT do atuador rotativo | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V analógico, e STO. |
| Atuador rotativo versão CANopen | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V analógico e STO. |
Opções de Configuração
- Versão: eRob 170 I (CANopen Com Travão), eRob 170 I (CANopen Sem Travão), eRob 170 I (EtherCAT Com Travão) ou eRob 170 I (EtherCAT Sem Travão).
- Relação de redução: 50, 80, 100, 120 ou 160.
- Múltiplas voltas e torque: Sem Múltiplas voltas e Sem Torque; Sem Múltiplas voltas e Com Torque; Com Múltiplas voltas e Sem Torque; ou Com Múltiplas voltas e Com Torque.
Aplicações
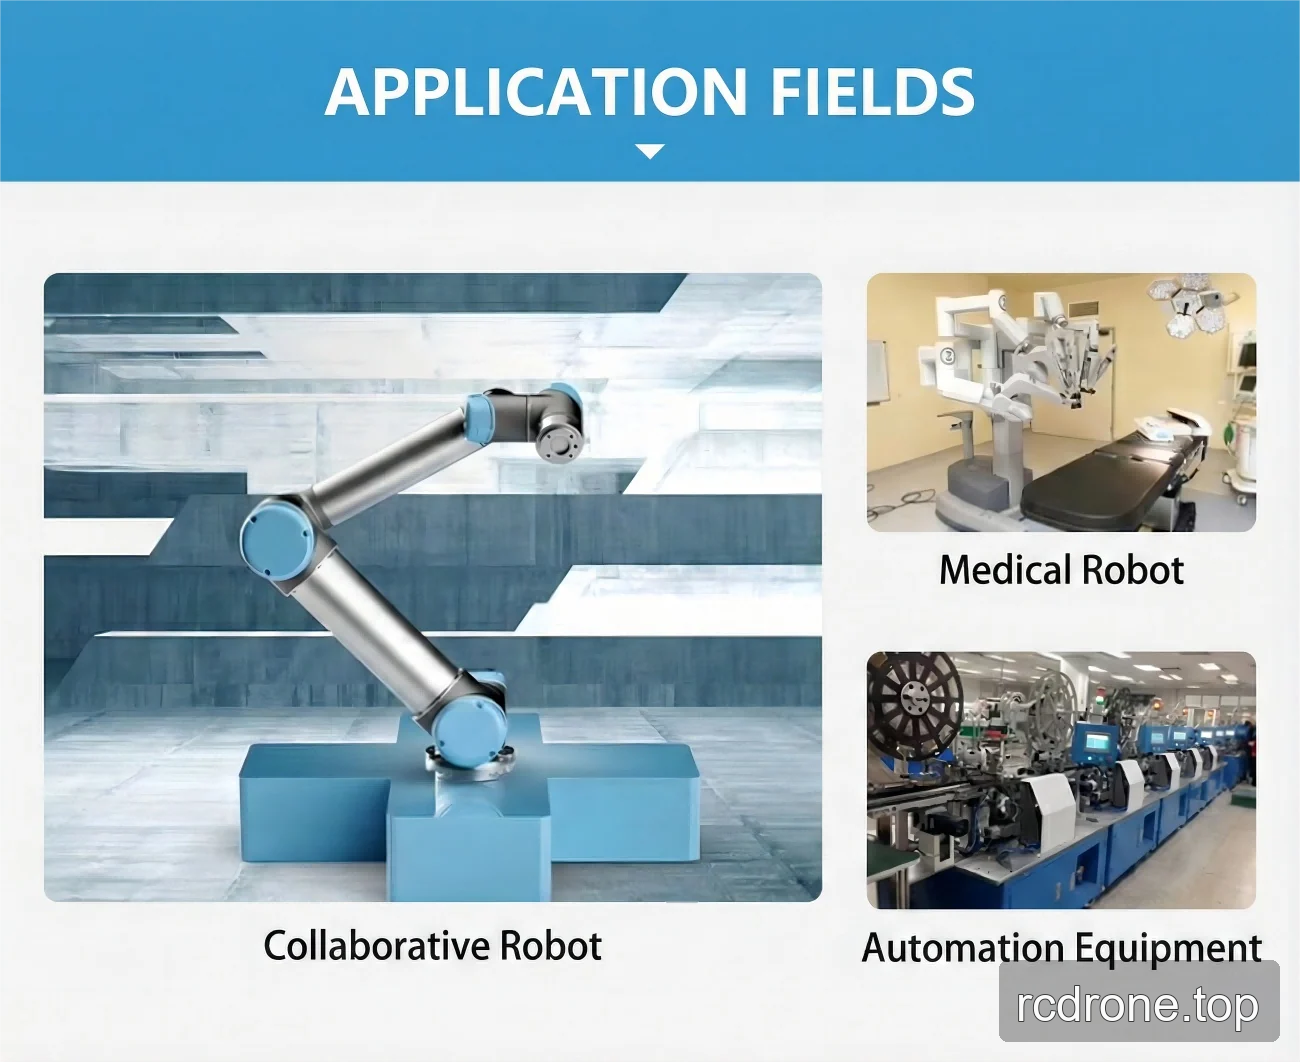
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Downloads
Downloads & Recursos
- EROB170I I Series EtherCAT — Modelo 3D (ZIP)
- EROB170I I Series EtherCAT — Modelo 3D (ZIP)
- EROB110I I Series EtherCAT — Modelo 3D — Ficheiro STEP (ZIP)
- EROB170I I Series CANopen — Modelo 3D — Ficheiro STEP (ZIP)
- EROB170I I Series EtherCAT desenho de instalação — Desenho de Instalação (PDF)
- EROB170I I Series CANopen desenho de instalação — Desenho de Instalação (PDF)
Detalhes Visuais
Vídeo do Produto
Visualizações do Produto
Dimensões e Construção
Características e Design
Interfaces e Conexões
Exemplos de Aplicação