ZeroErr eRob 70 I Motor de Junta Robótica Integrado, EtherCAT/CANopen, Reduções de 50–120
ZeroErr eRob 70 I Motor de Junta Robótica Integrado, EtherCAT/CANopen, Reduções de 50–120
ZeroErr
Não foi possível carregar a disponibilidade de retirada


Visão Geral
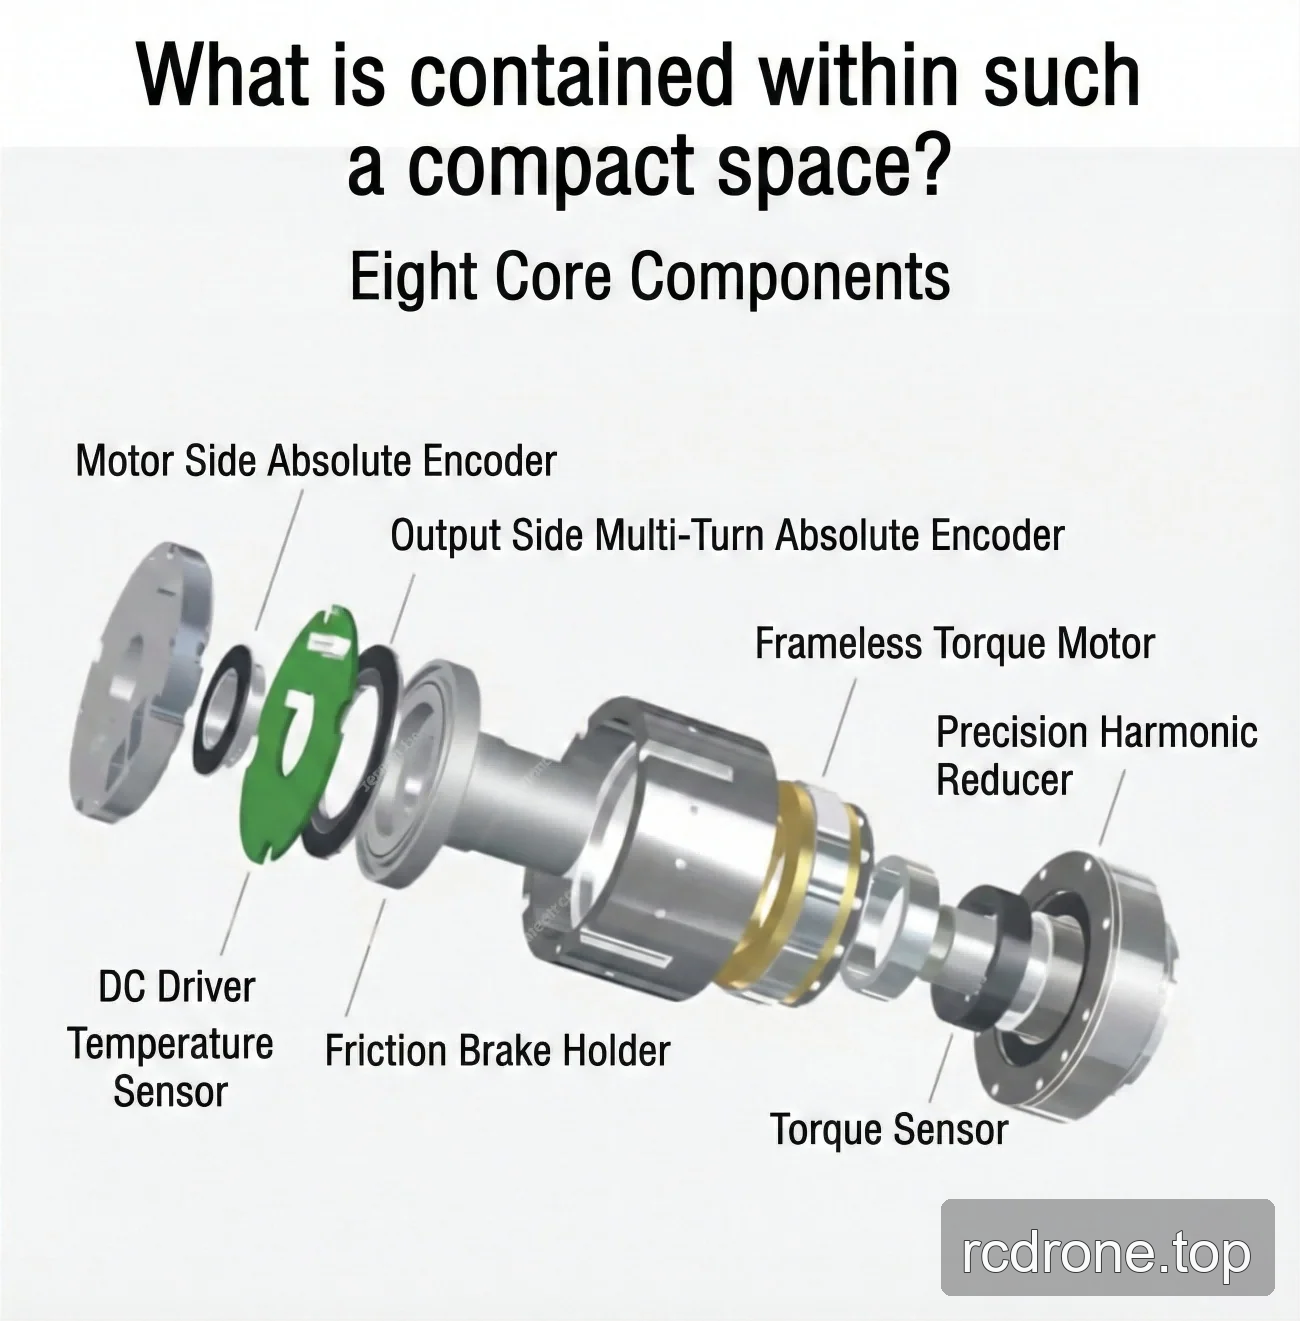
O ZeroErr eRob 70 I é uma família de motores de junta robótica integrada com versões EtherCAT ou CANopen selecionáveis, configurações com ou sem travão, relações de redução de 50, 80, 100 ou 120, e combinações de multi-voltas e torque selecionáveis.
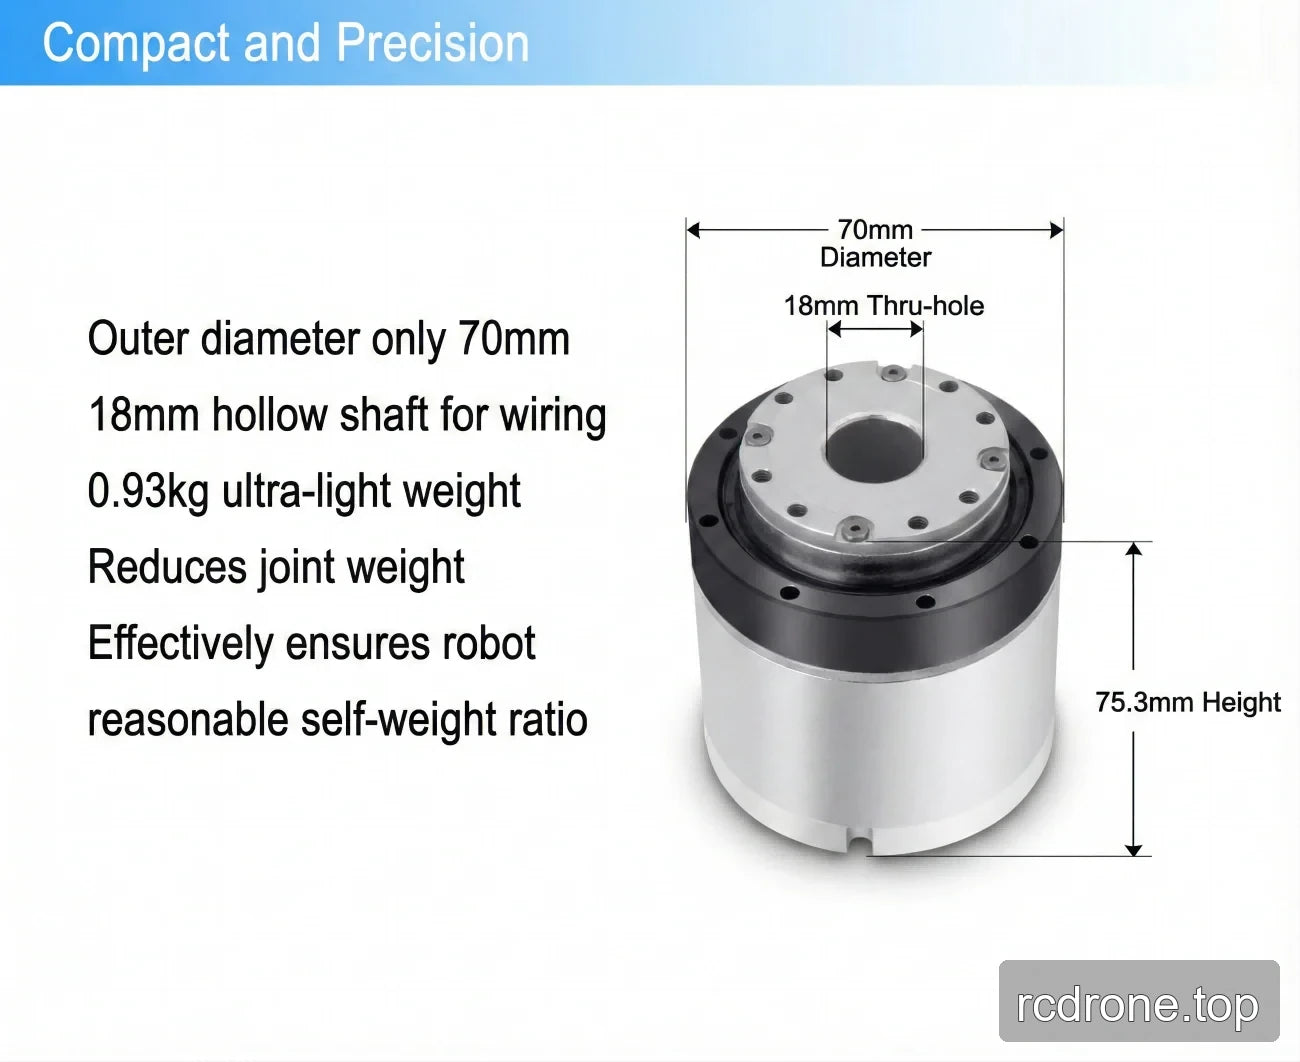
Todas as configurações de relação listadas utilizam um motor, de 48 V (±10%) e um furo oco de 18 mm. Consulte as tabelas de relação e versão abaixo para valores específicos de torque, velocidade, inércia, tamanho e massa.
Características
- Versões de comunicação selecionáveis: EtherCAT ou CANopen.
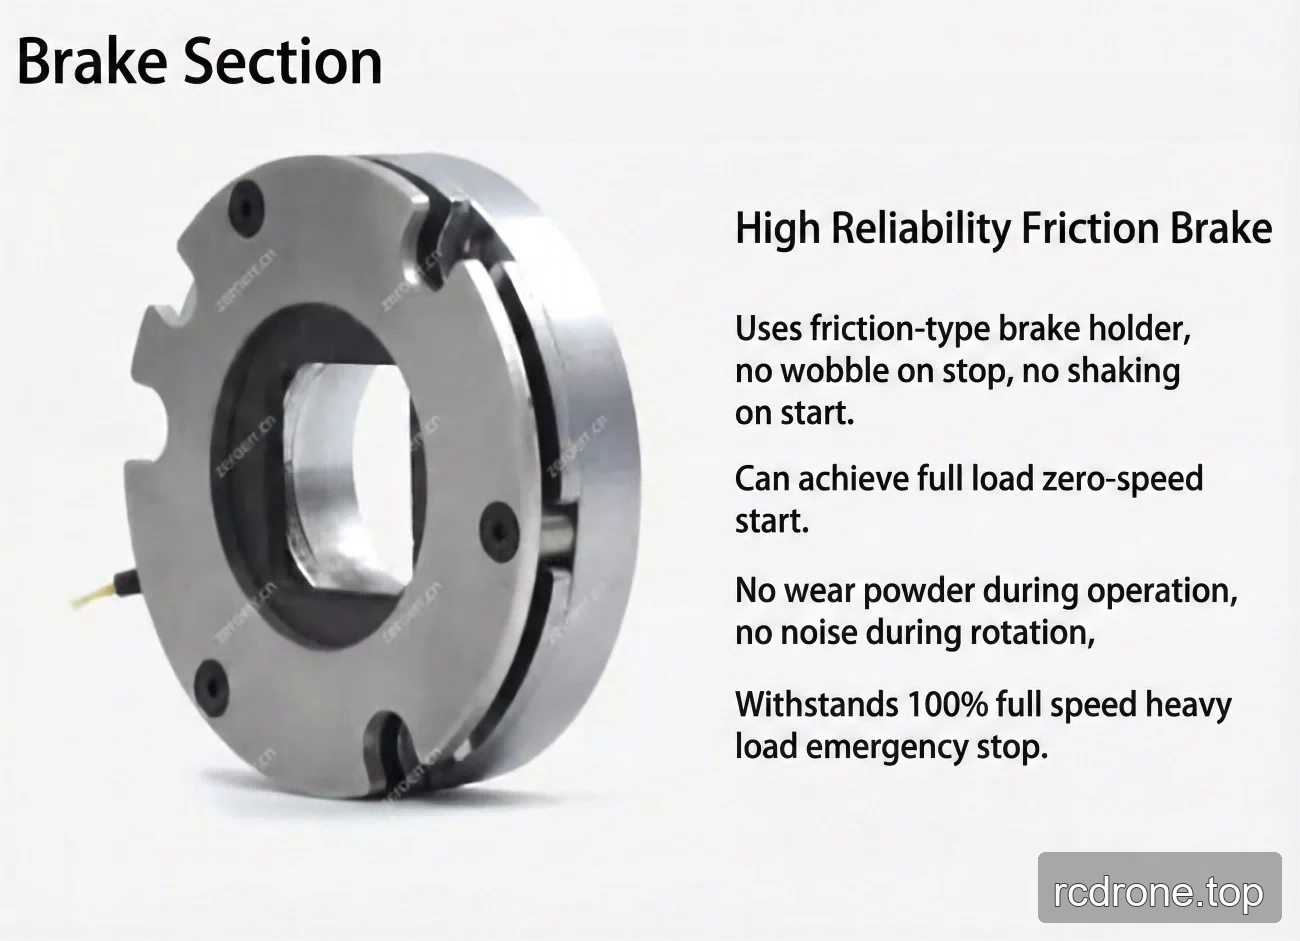
- Versões com e sem travão; o modelo de travão listado é um travão de fricção.
- Configurações de multi-voltas e torque selecionáveis.
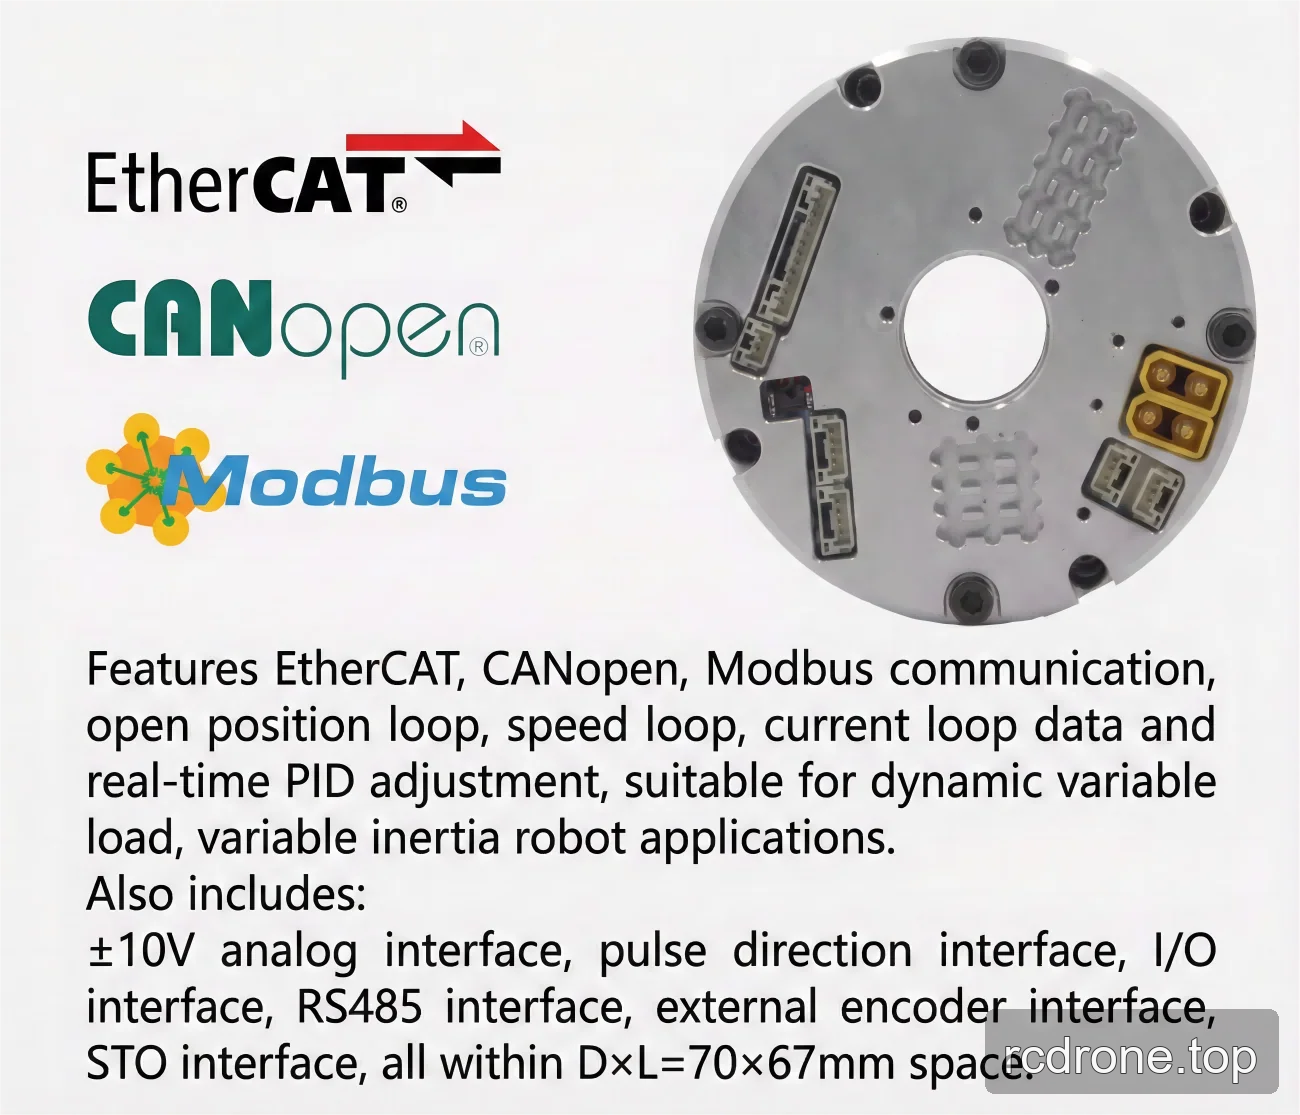
- Protocolos de comunicação listados: EtherCAT, CANopen e Modbus.
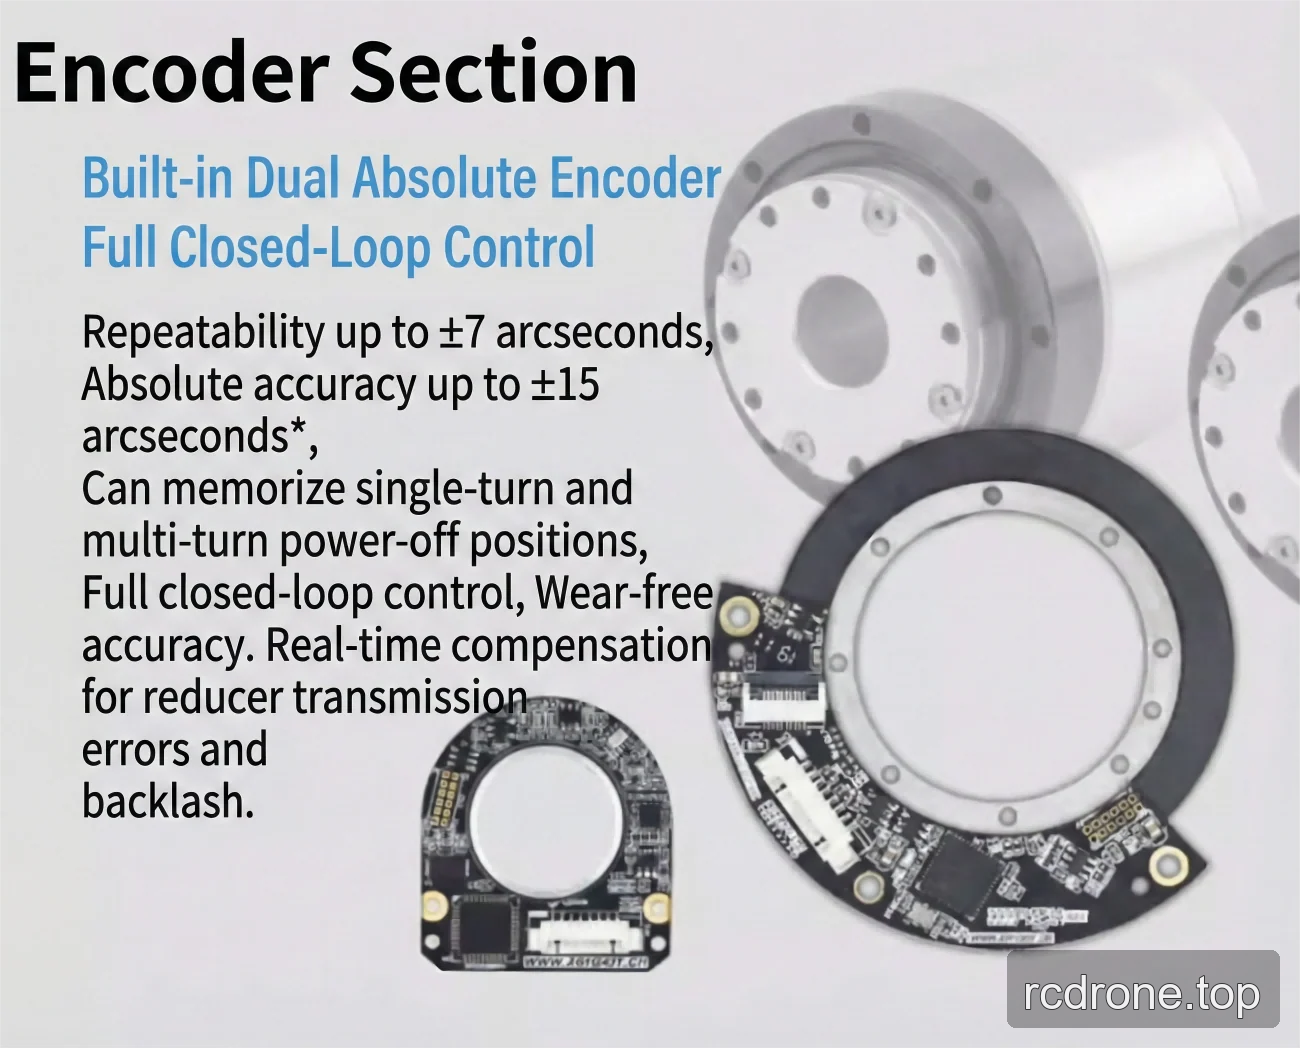
- Resolução do encoder do lado de saída: 19/20 bits.
- Repetibilidade/precisão absoluta: ±7/±15 arco-segundos ou ±10/±25 arco-segundos*.
- Métodos de instalação compatíveis.
Especificações
Desempenho por Relação de Engrenagem de Onda de Estrain
| Parâmetro | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Torque de pico para arranque e paragem (Nm) | 23 | 30 | 36 | 36 |
| Valor máximo permitido a torque de carga média (Nm) | 9 | 14 | 14 | 14 |
| Torque nominal (Nm) | 7 | 10 | 10 | 10 |
| Torque momentâneo máximo permitido (Nm) | 46 | 61 | 70 | 70 |
| Velocidade de rotação máxima de saída (RPM) | 60 | 37.5 | 30 | 25 |
| Potência do motor (W) | 100 | 100 | 100 | 100 |
| Tensão de entrada de potência (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Diâmetro do furo vazio | 18 mm | 18 mm | 18 mm | 18 mm |
Parâmetros partilhados
| Parâmetro | Valor |
|---|---|
| Precisão | Repetibilidade/Precisão Absoluta: ±7/±15 arcsec ou ±10/±25 arcsec* |
| Interface elétrica | Protocolo de Comunicação: EtherCAT/CANopen/Modbus; Resolução do Encoder do lado de saída: 19/20 bit |
| Métodos de instalação | Mesmo, Compatível |
| Parâmetros comuns | ID: 18 mm; Grade IP: IP54*; Modelo de travão: travão de fricção |
| Dispositivo opcional | Tipo de comunicação: EtherCAT/CANopen/Modbus; Resolução do encoder de saída: 19 bit; Repetibilidade/Precisão: ±7/±15 arcsec ou ±10/±25 arcsec |
Parâmetros mecânicos específicos da versão
| Parâmetro | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| Inércia do lado de saída do SWG (g·mm²) | 69717 | 68484 |
| Massa do lado de saída do SWG (kg) | 0.17 | 0.166 |
| Inércia do lado de entrada SWG, sem travão (g·mm²) | 47767 | 22674 |
| Massa do lado de entrada SWG, sem travão (kg) | 0.18 | 0.087 |
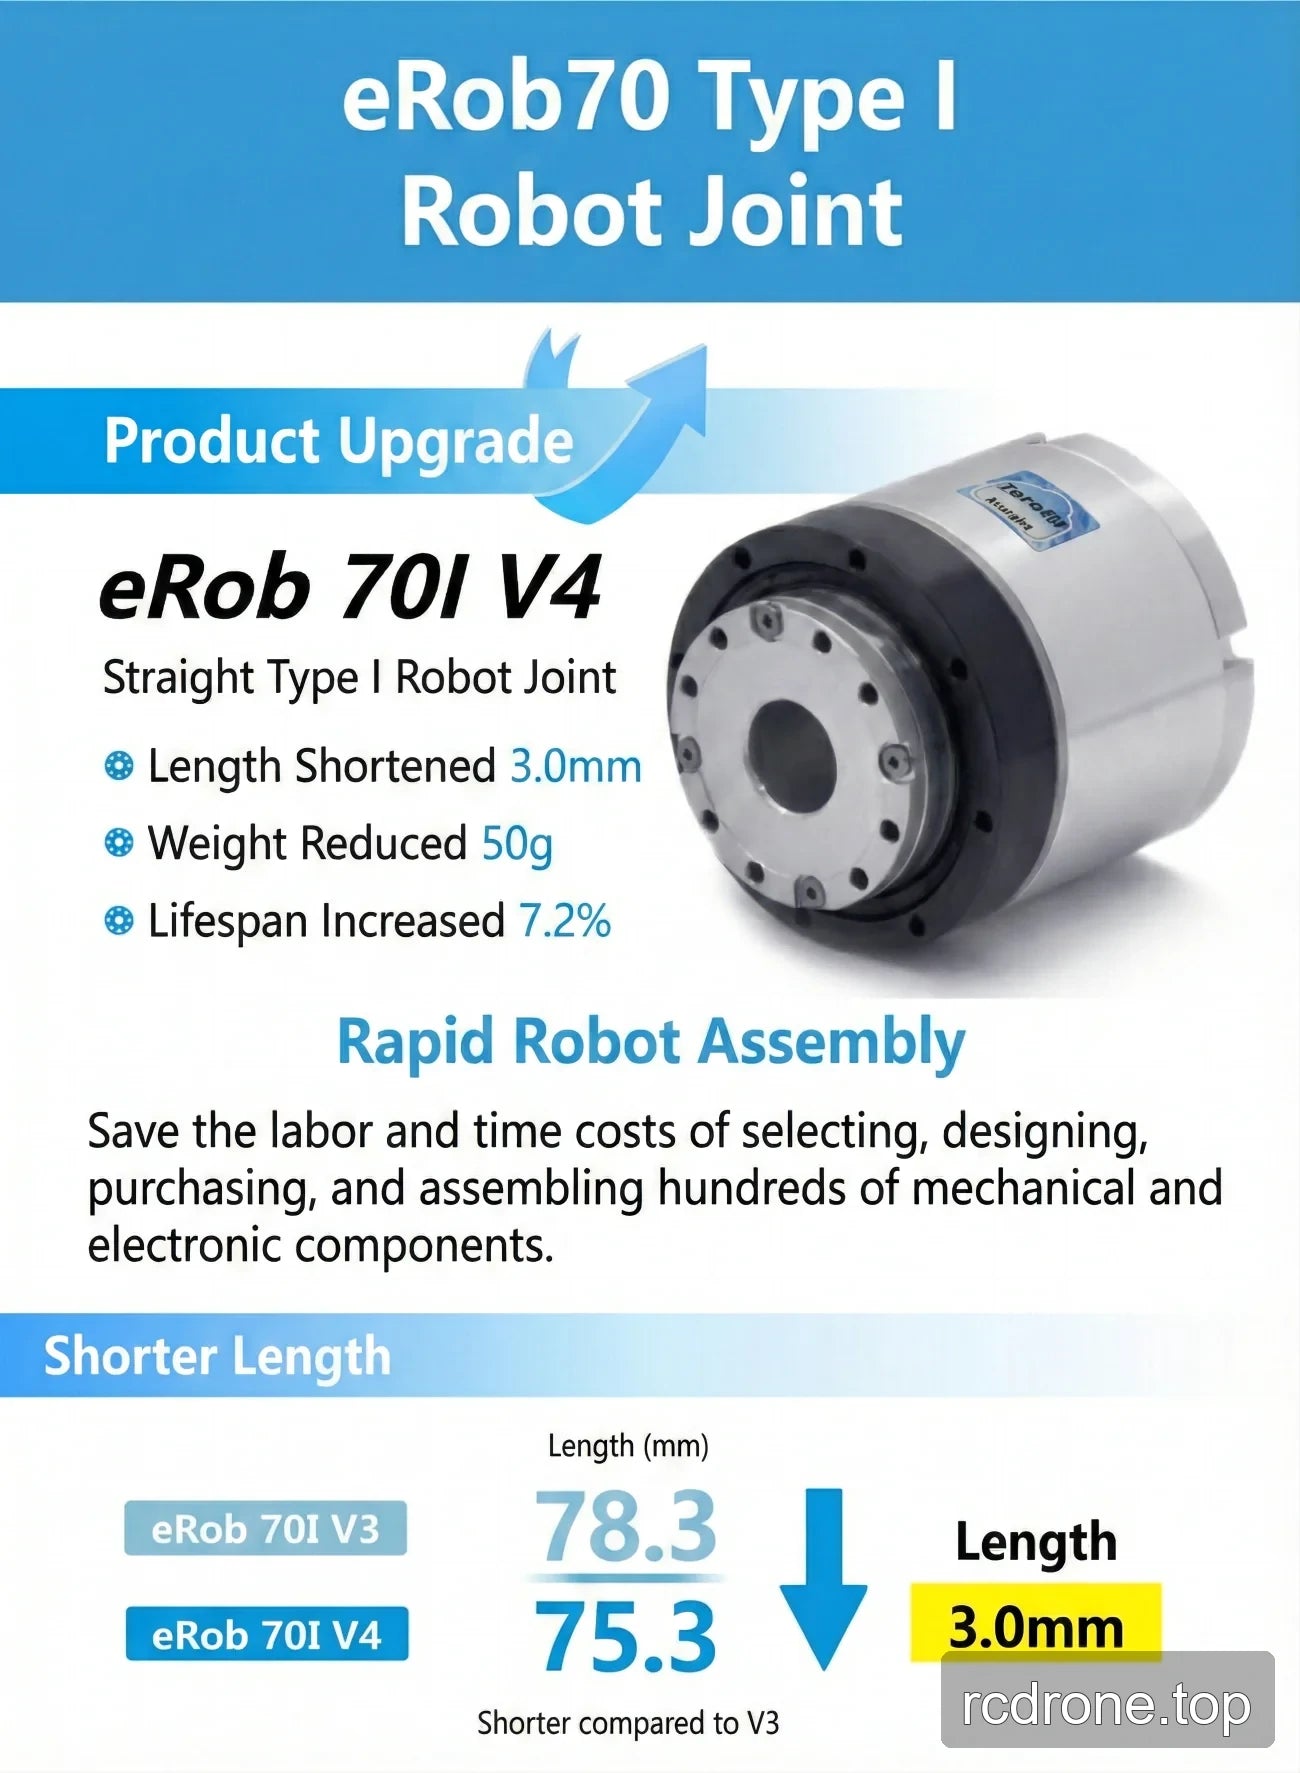
| OD × comprimento, sem travão (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Massa total, sem travão (kg) | 0.87 | 0.82 |
| Inércia do lado de entrada SWG, com travão (g·mm²) | 50996 | 26128 |
| Massa do lado de entrada SWG, com travão (kg) | 0.19 | 0.1 |
| OD × comprimento, com travão (mm) | Φ70 × 75.3 | Φ70 × 71 |
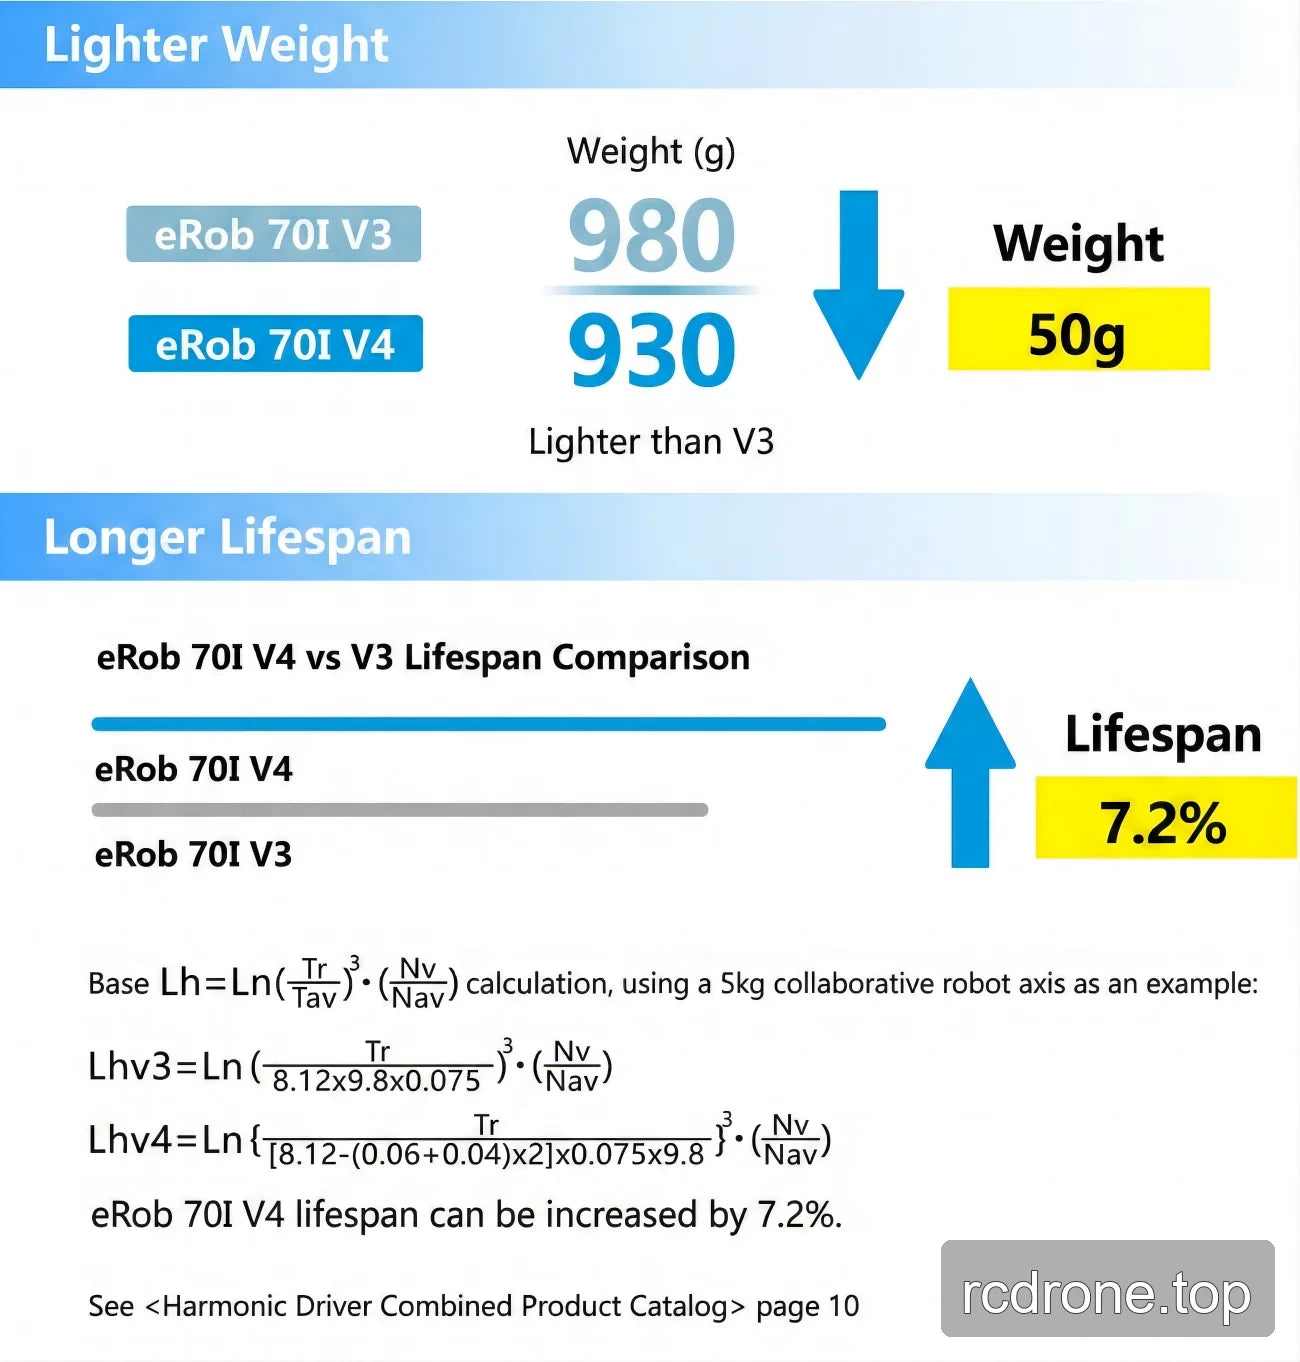
| Massa total, com travão (kg) | 0.93 | 0.88 |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
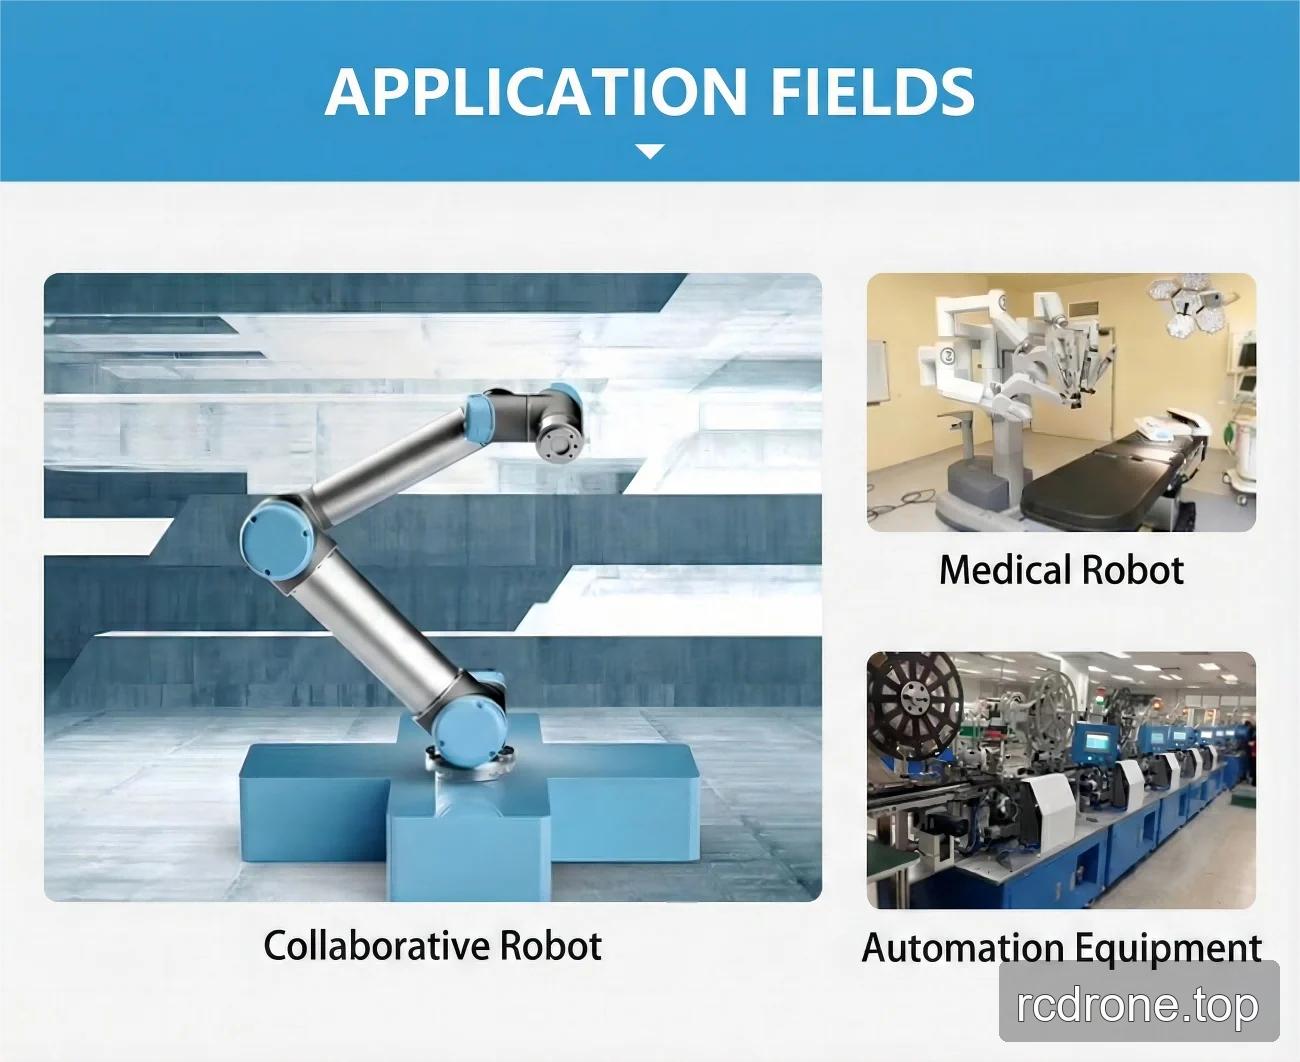
- Robôs colaborativos
- Robôs médicos
- Equipamento de automação
Downloads
EROB70F I Series CANopen — Desenho de instalação (PDF)
EROB70I I Series EtherCAT — Modelo 3D (ZIP)
EROB70F I Series CANopen — Modelo 3D (PDF)
EROB70I I Series CANopen — Modelo 3D — Ficheiro STEP (ZIP)
EROB70I I Series EtherCAT desenho de instalação — Desenho de instalação (PDF)
EROB70I I Series CANopen desenho de instalação — Desenho de instalação (PDF)
Detalhes Visuais
Vídeo do Produto
Opções e Comparação de Modelos
Dimensões e Construção
Características e Design
Interfaces e Conexões
Exemplos de Aplicação