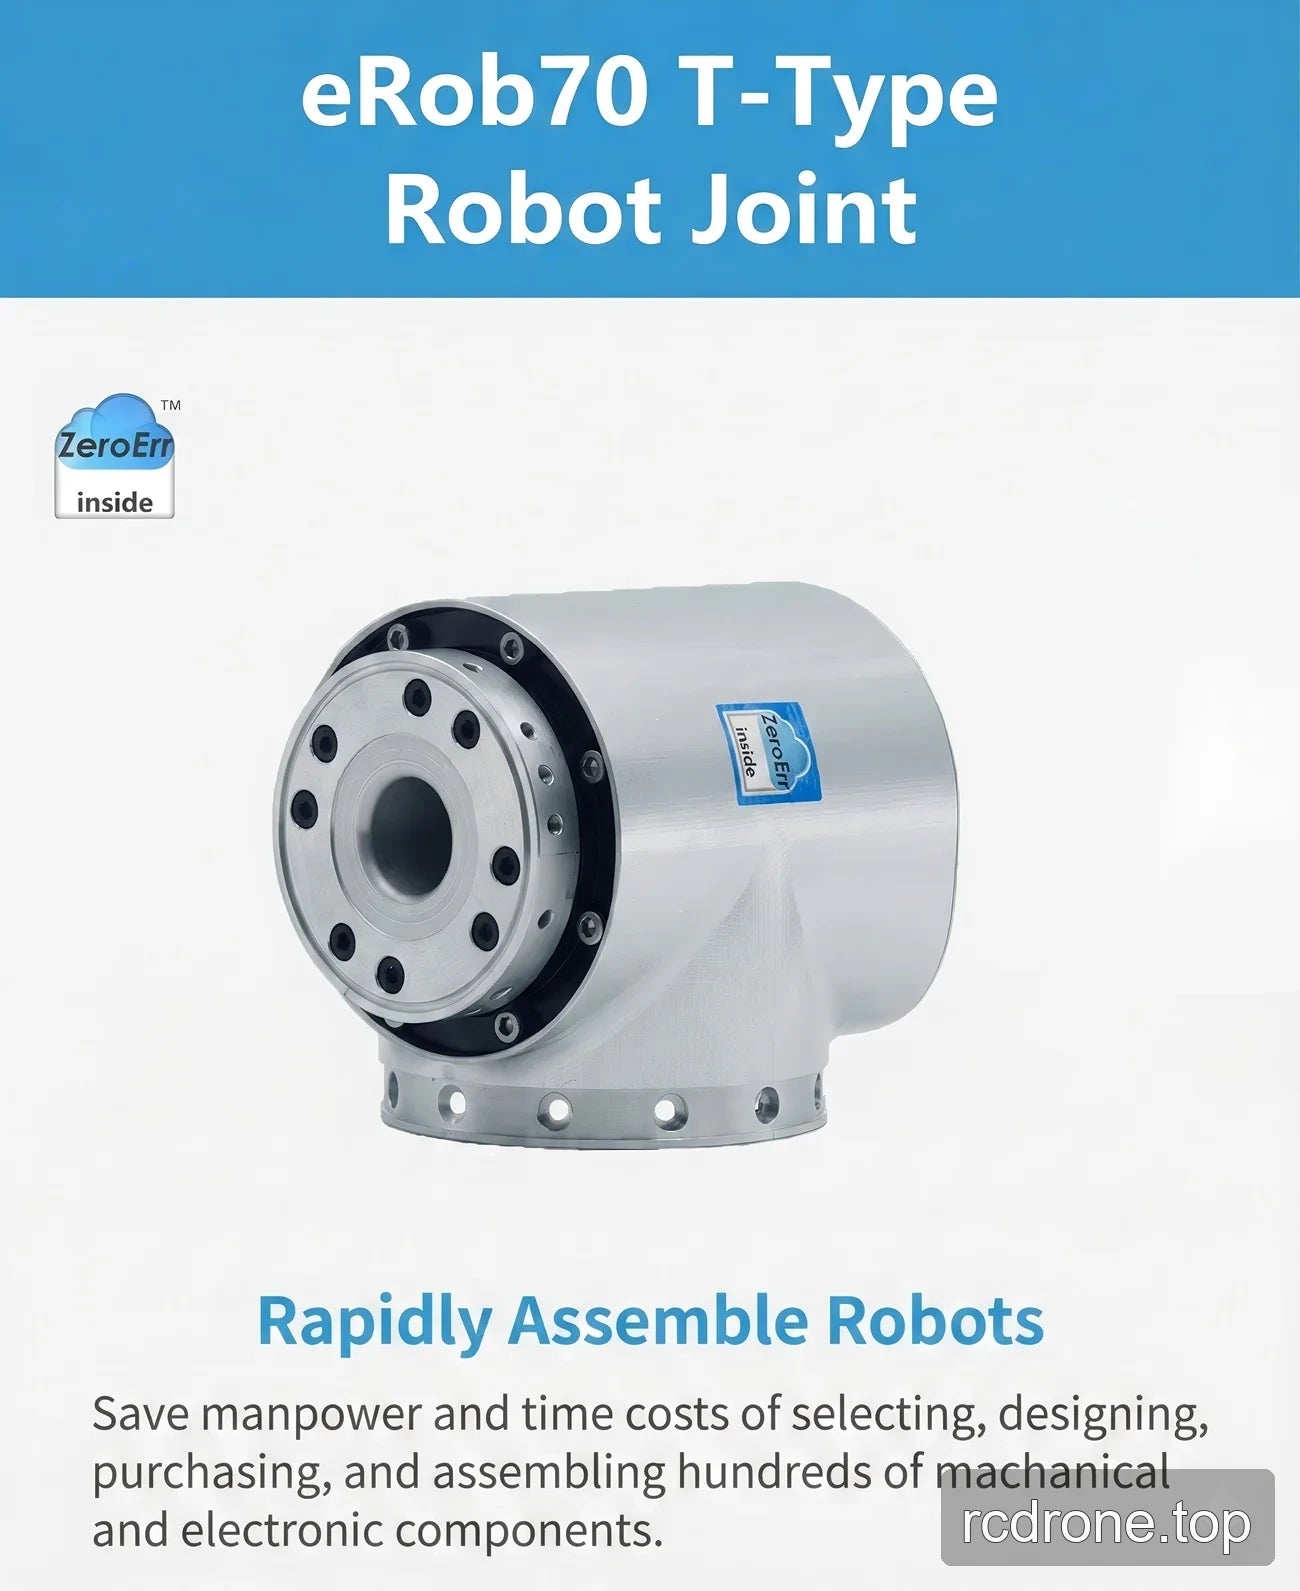
ZeroErr eRob 70 T Atuador de Junta Robótica, EtherCAT/CANopen, Reduções de 50/80/100
ZeroErr eRob 70 T Atuador de Junta Robótica, EtherCAT/CANopen, Reduções de 50/80/100
ZeroErr
Preço normal
$1,955.00 USD
Preço normal
Preço de venda
$1,955.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O ZeroErr eRob 70 T atuador de junta robótica é oferecido nas versões EtherCAT e CANopen, com ou sem sensor de torque, com relações de redução selecionáveis de 50, 80 ou 100, e com ou sem memória de múltiplos laços.
Características
- Potência do motor de 100 W e requisito de alimentação de 48 V (±10%).
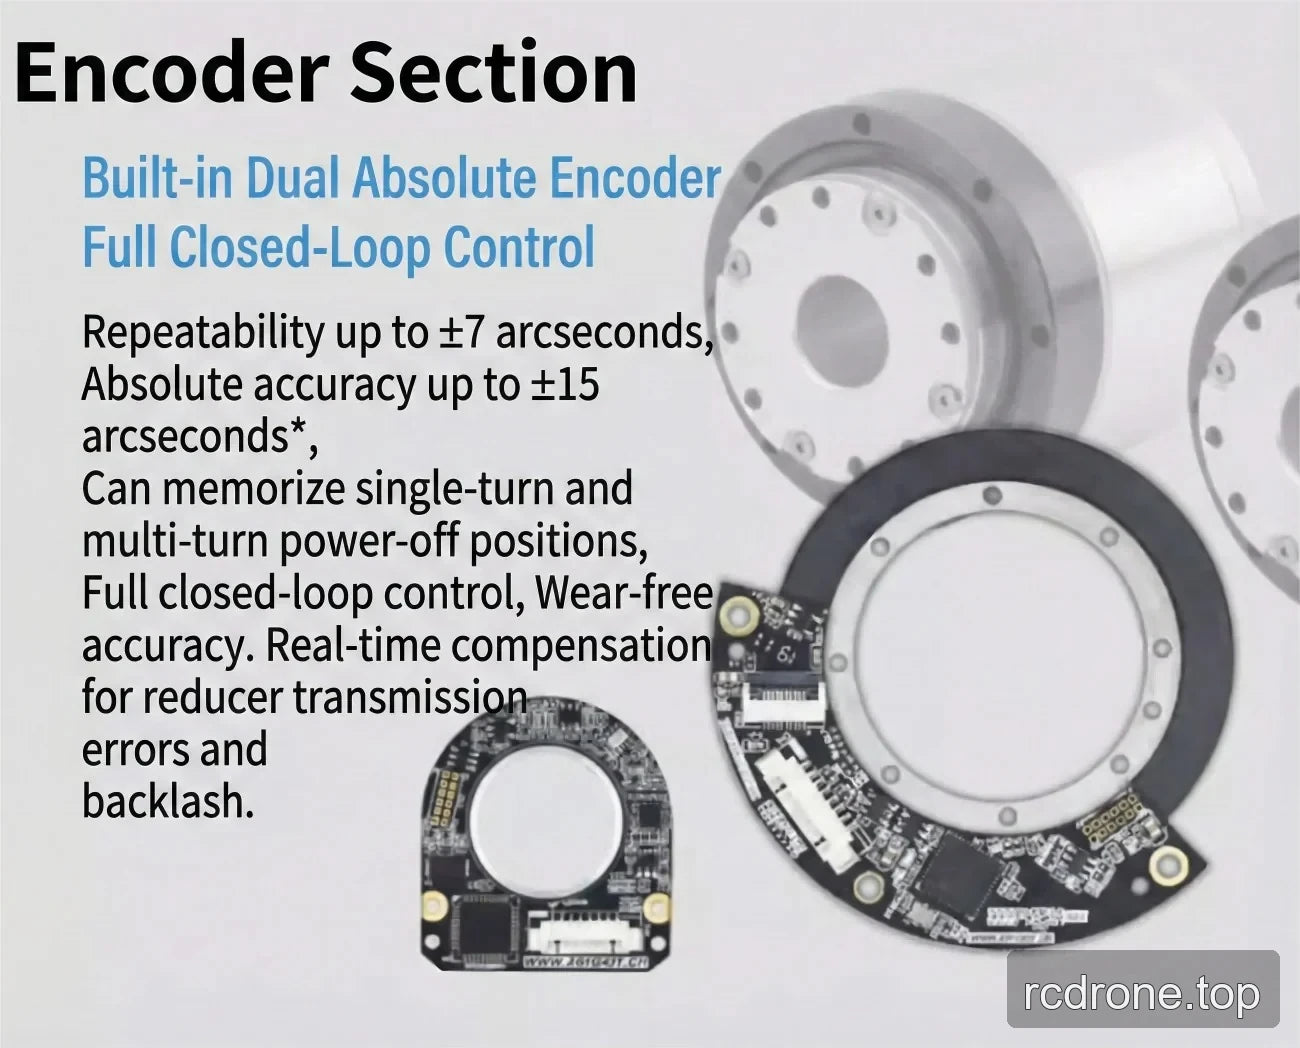
- Resolução do encoder de saída de 19 bits.
- Repetibilidade configurável / precisão absoluta: ±7 / ±15 arco-segundos ou ±10 / ±25 arco-segundos.
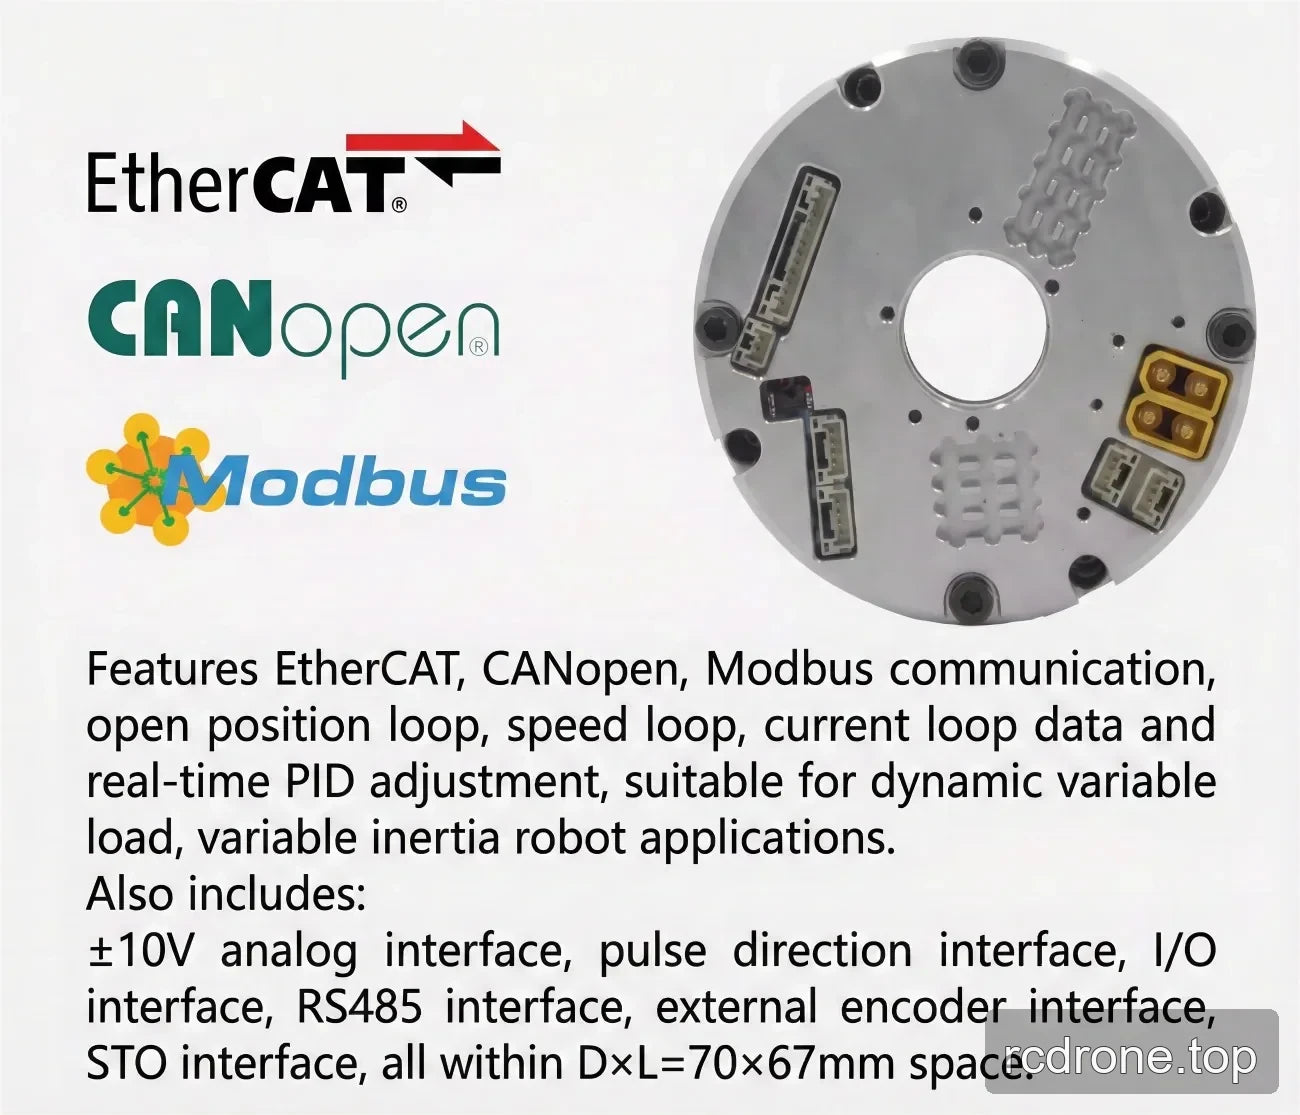
- Interface totalmente diferencial com design anti-interferência declarado e conectores duplos anti-soltos; os conectores podem ser conectados em série ou em paralelo.
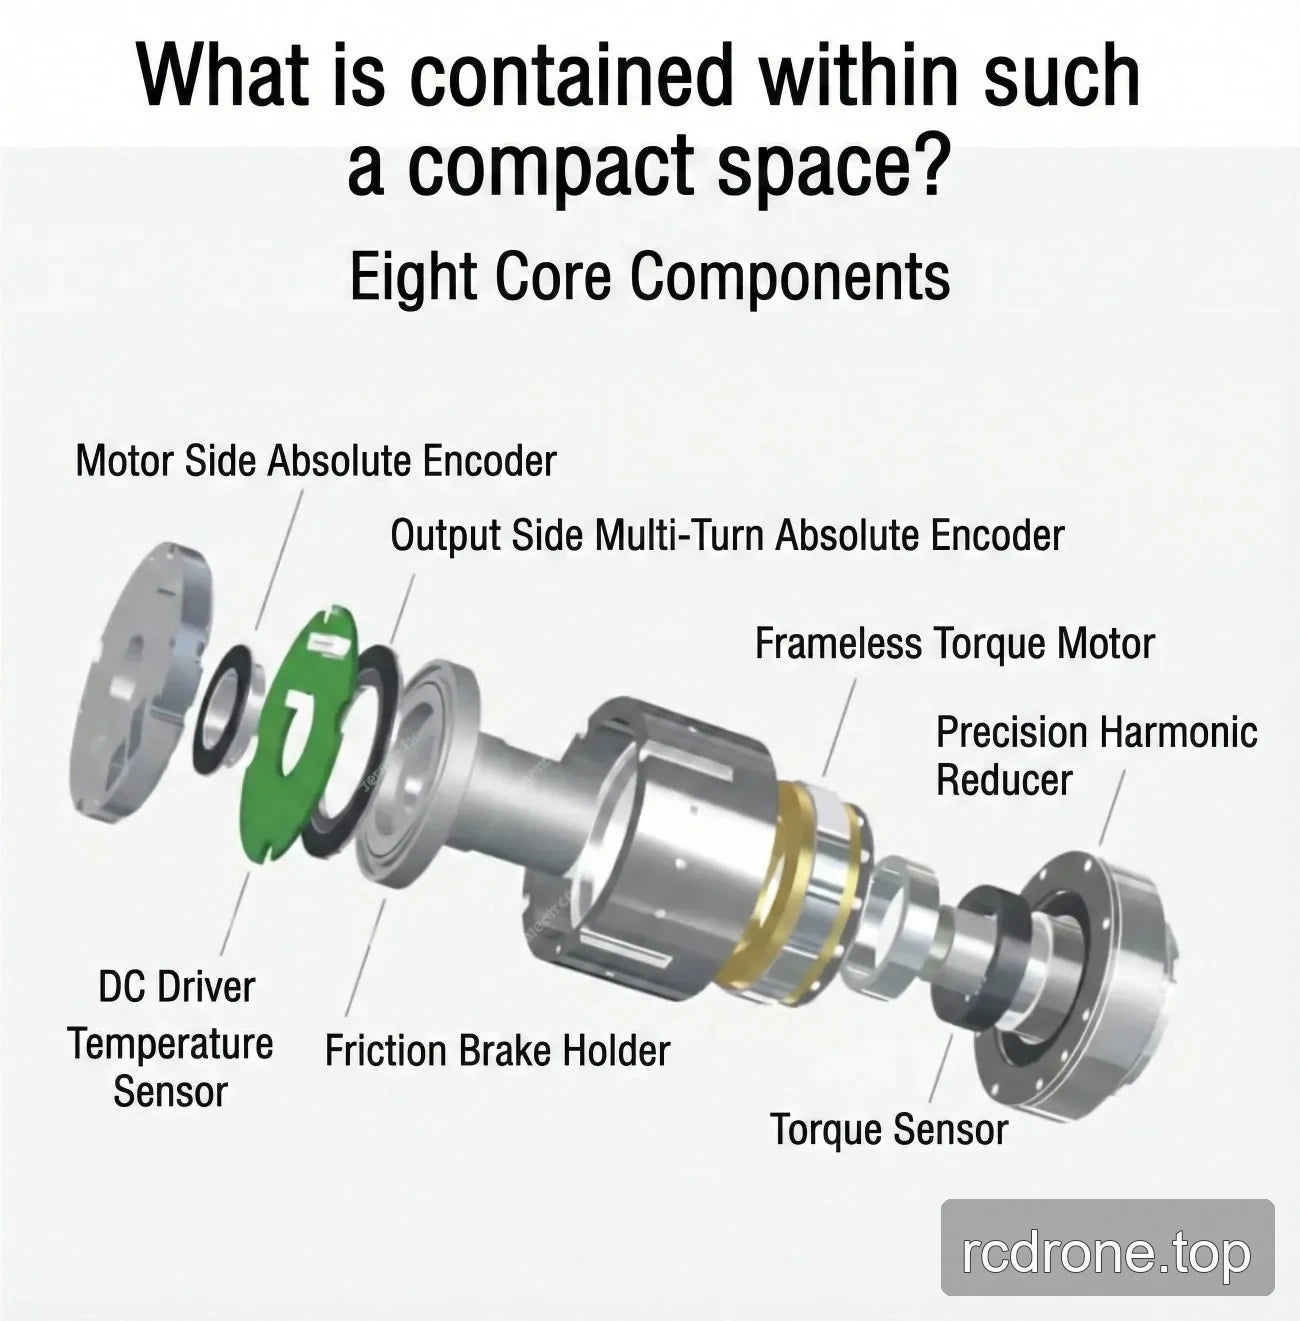
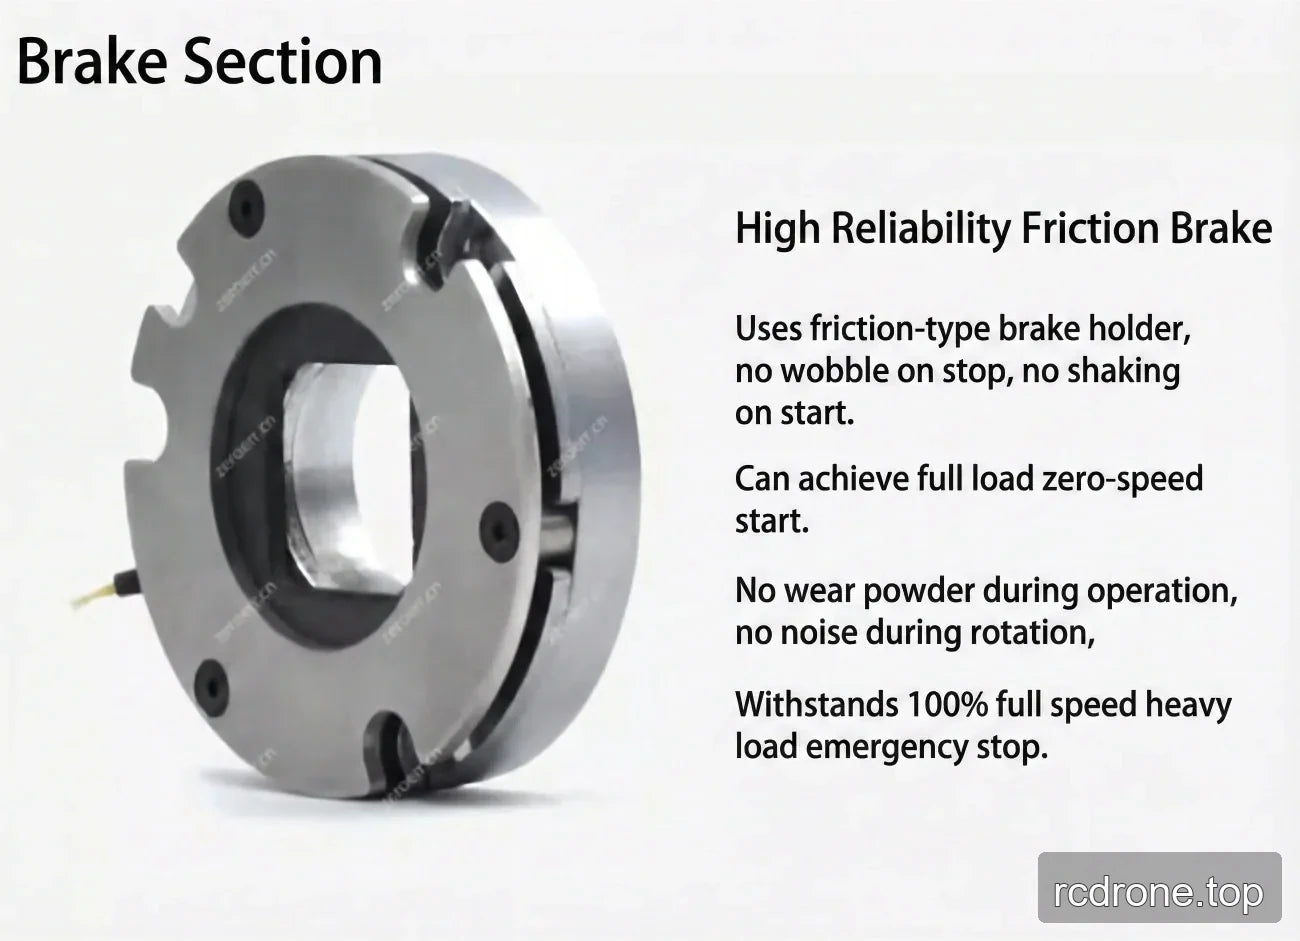
- Freio de amortecimento por fricção e classificação IP65.
- Opções de barramento de comunicação: EtherCAT ou CANopen.
Especificações
| Parâmetro | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Modelo / série de juntas | eRob70HXXT | |||
| Relação de engrenagem de onda de tensão | 14-50 | 14-80 | 14-100 | 14-120 |
| Torque de pico para arranque/paragem (Nm) | 23 | 30 | 36 | 36 |
| Torque médio máximo permitido (Nm) | 9 | 14 | 14 | 14 |
| Torque nominal (Nm) | 7 | 10 | 10 | 10 |
| Máximo permitidotorque momentâneo (Nm) | 46 | 61 | 70 | 70 |
| Max. velocidade de rotação de saída (RPM) | 60 | 37.5 | 30 | 25 |
| Potência do motor (W) | 100 | |||
| Tensão de alimentação (V) | 48 V (±10%) | |||
| Nota sobre a alimentação | Por favor, leia atentamente: “Por que não pode ser utilizada uma fonte de alimentação comutável comum como fonte de alimentação para o módulo?” e “Manual do Módulo Conjunto Capítulo 3 Instruções de Alimentação de Entrada eRob”. | |||
| Resolução do codificador de saída | 19 bits | |||
| Repetibilidade / precisão absoluta (arcsec) | ±7 / ±15 ou ±10 / ±25 (configurável) | |||
| Bus de comunicação | EtherCAT / CANopen | |||
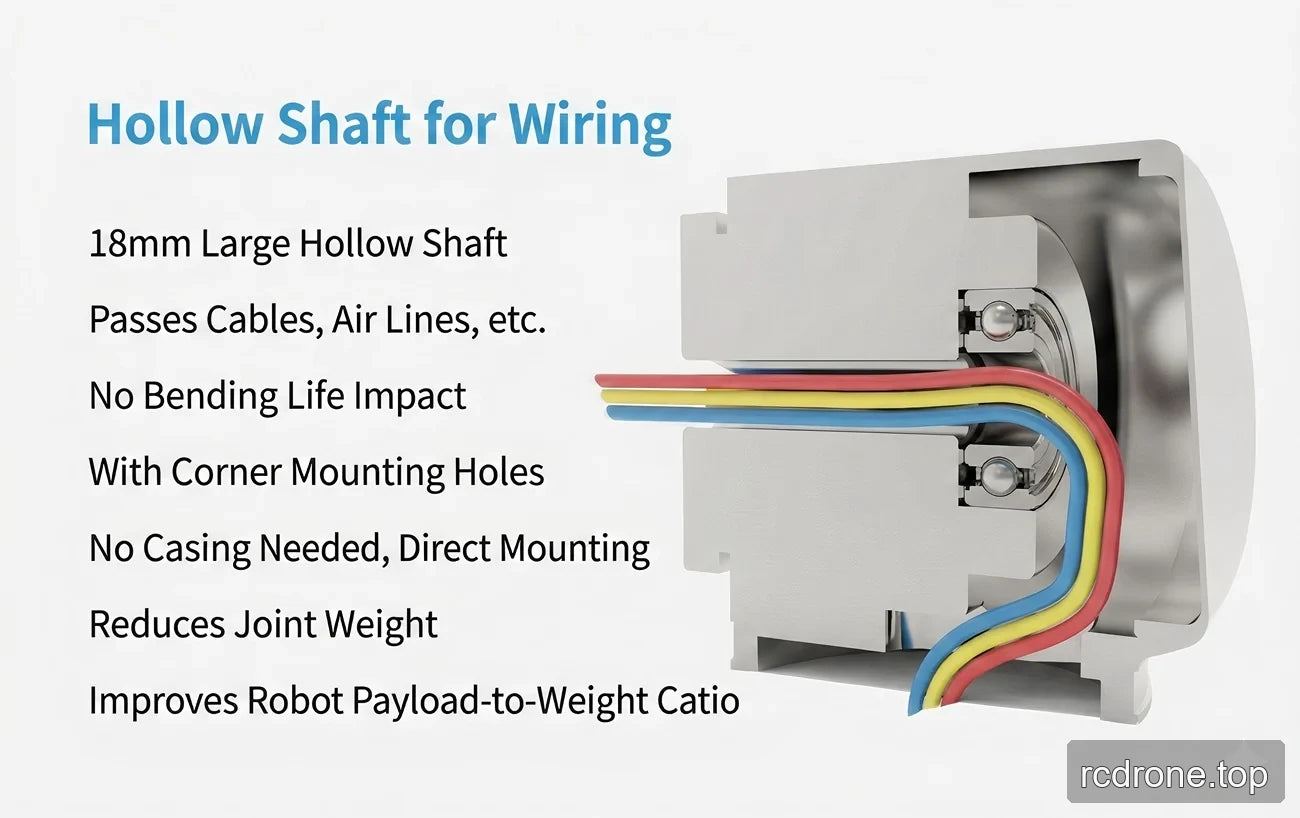
| Diâmetro exterior × comprimento × furo passante (mm) | 73 × 99 × 18 | |||
| Peso (kg) | 1.24 | |||
| Design da interface | Interface totalmente diferencial, forte anti-interferência; conectores duplos anti-soltos, podem ser conectados em série/paralelo. | |||
| Travão | Travão de amortecimento por fricção | |||
| Classificação IP | IP65 | |||
| Interfaces opcionais (versão EtherCAT) | RS485, Pulso/DIR, I/O, ±10 V Analógico, STO | |||
| Interfaces opcionais (versão CANopen) | RS485, Pulso/DIR, I/O, ±20 V Analógico, STO | |||
Aplicações
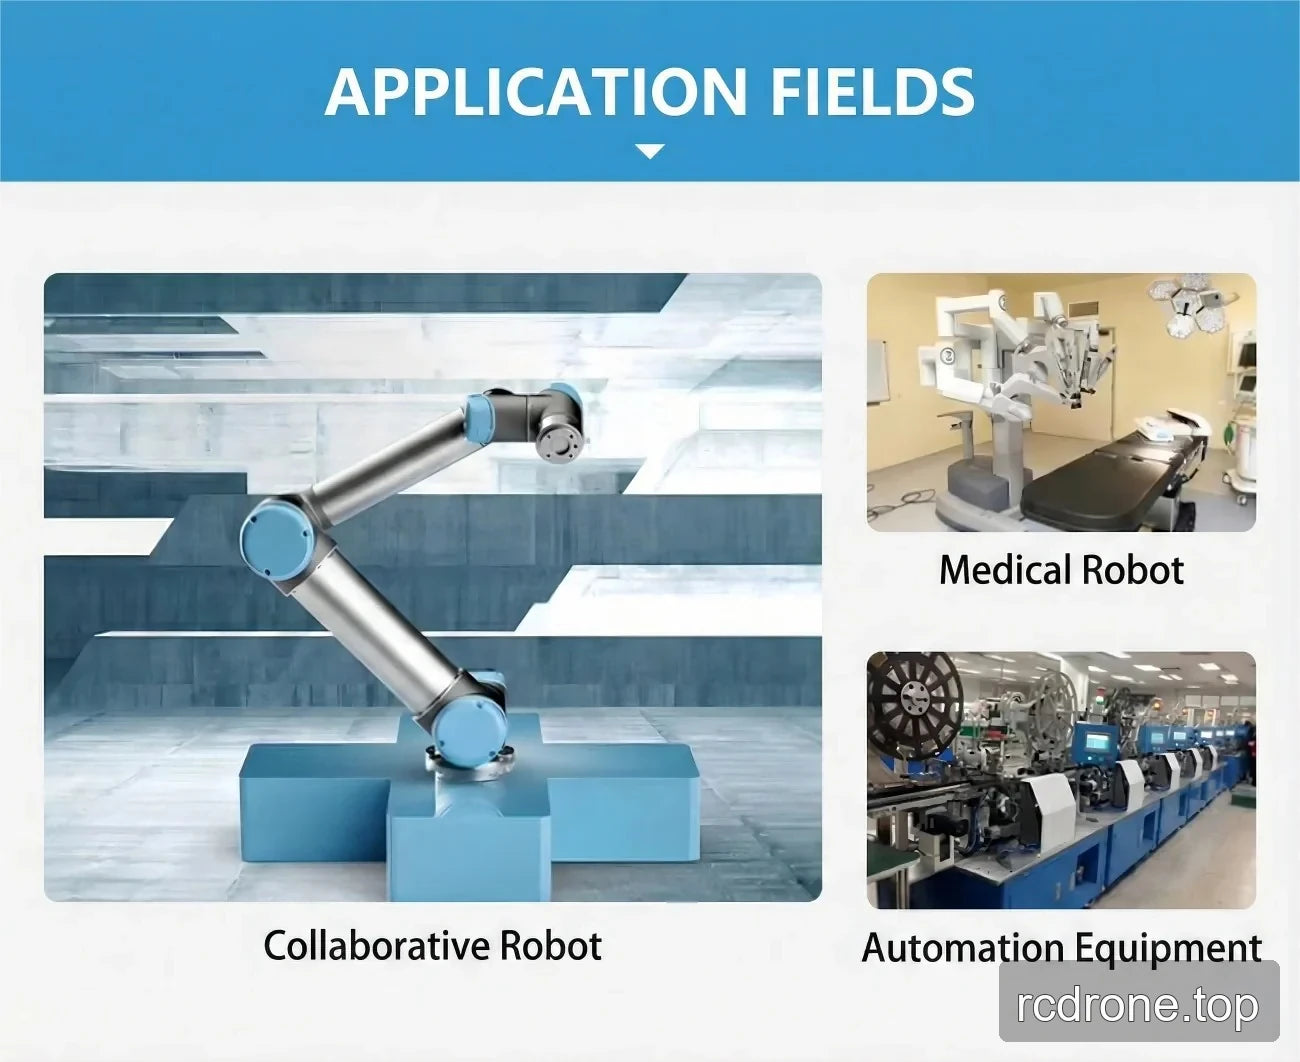
Apresentado para robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV, robôs ARU, robôs colaborativos, robôs médicos e equipamentos de automação.
Downloads
- EROB170I I Series EtherCAT eRob70T — Modelo 3D (ZIP)
- EROB170I I Series EtherCAT — Modelo 3D (ZIP)
- EROB70 T Series EtherCAT — Modelo 3D — Ficheiro STEP (ZIP)
- EROB70 T Series CANopen — Modelo 3D — Ficheiro STEP (ZIP)
- EROB70 T Series EtherCAT desenho de instalação — Desenho de Instalação (PDF)
- EROB70 T Series CANopen desenho de instalação — Desenho de Instalação (PDF)
Detalhes Visuais
Vídeo do Produto
Visualizações do Produto
Características e Design
Interfaces e Conexões
Especificações e Desempenho
Exemplos de Aplicação