ZeroErr eRob 70F Módulo de Junta de Cilindro Reto com Opções CANopen/EtherCAT
ZeroErr eRob 70F Módulo de Junta de Cilindro Reto com Opções CANopen/EtherCAT
ZeroErr
Preço normal
$1,667.00 USD
Preço normal
Preço de venda
$1,667.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
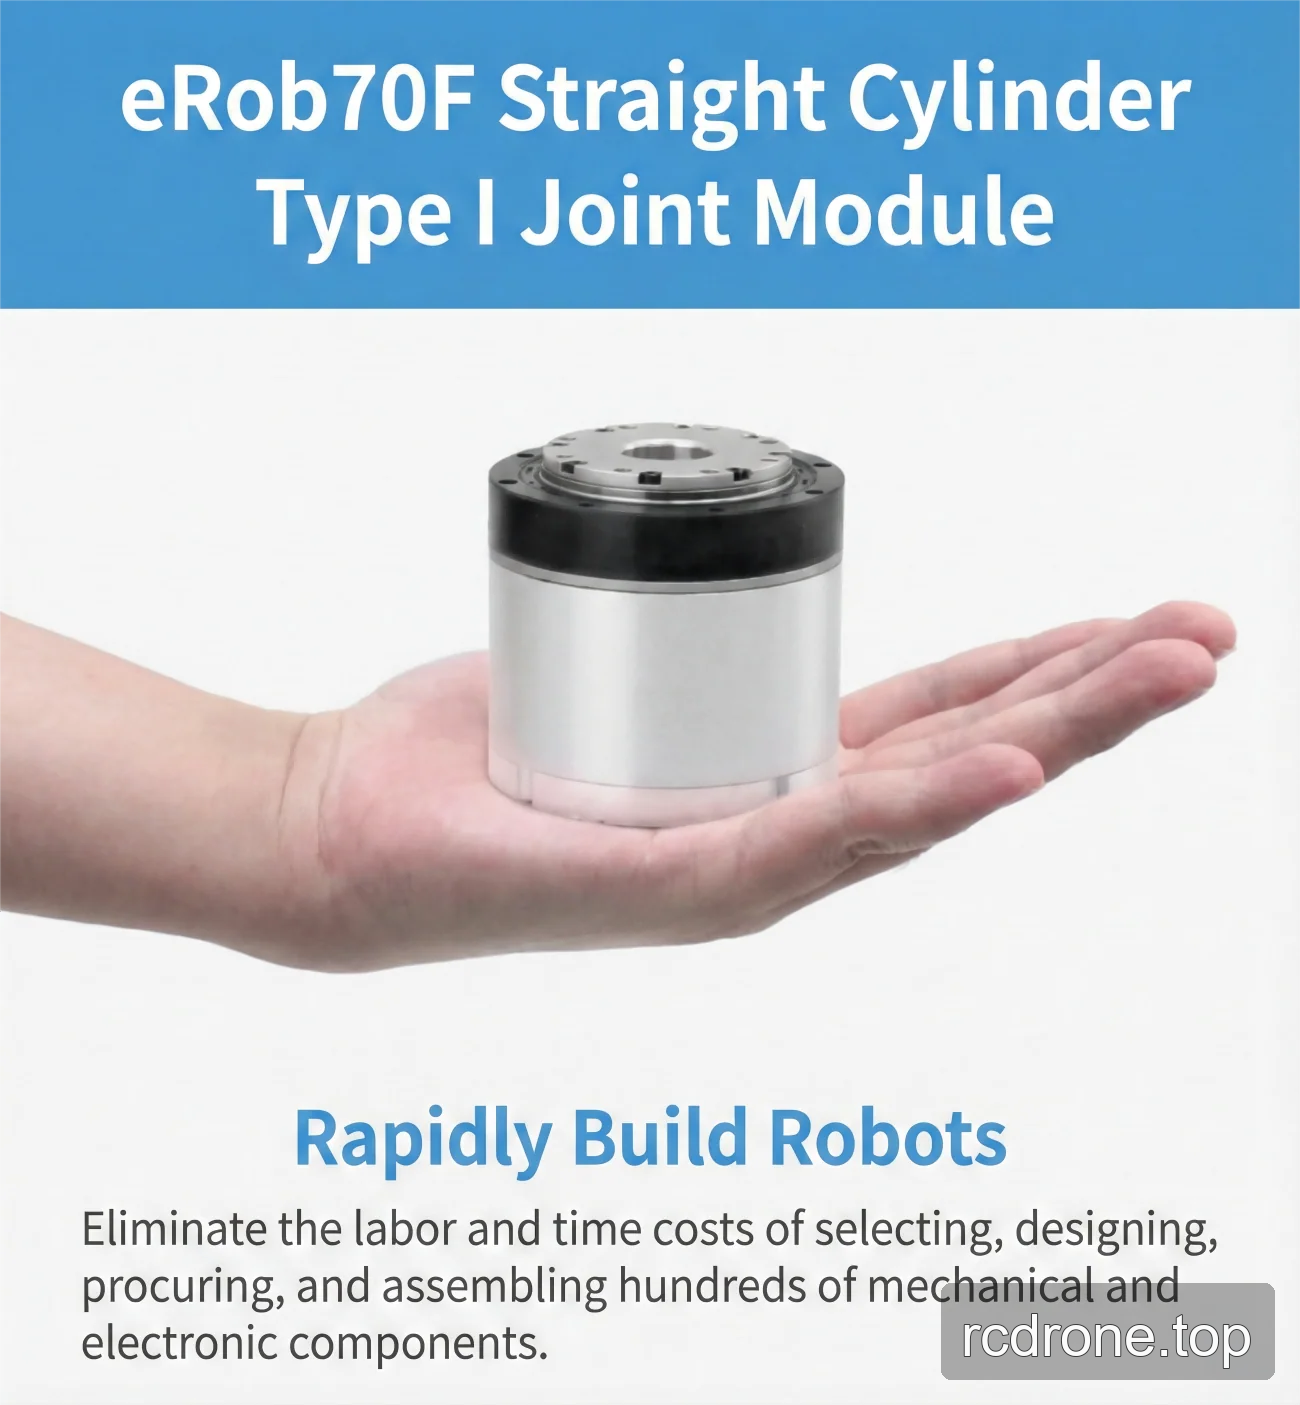
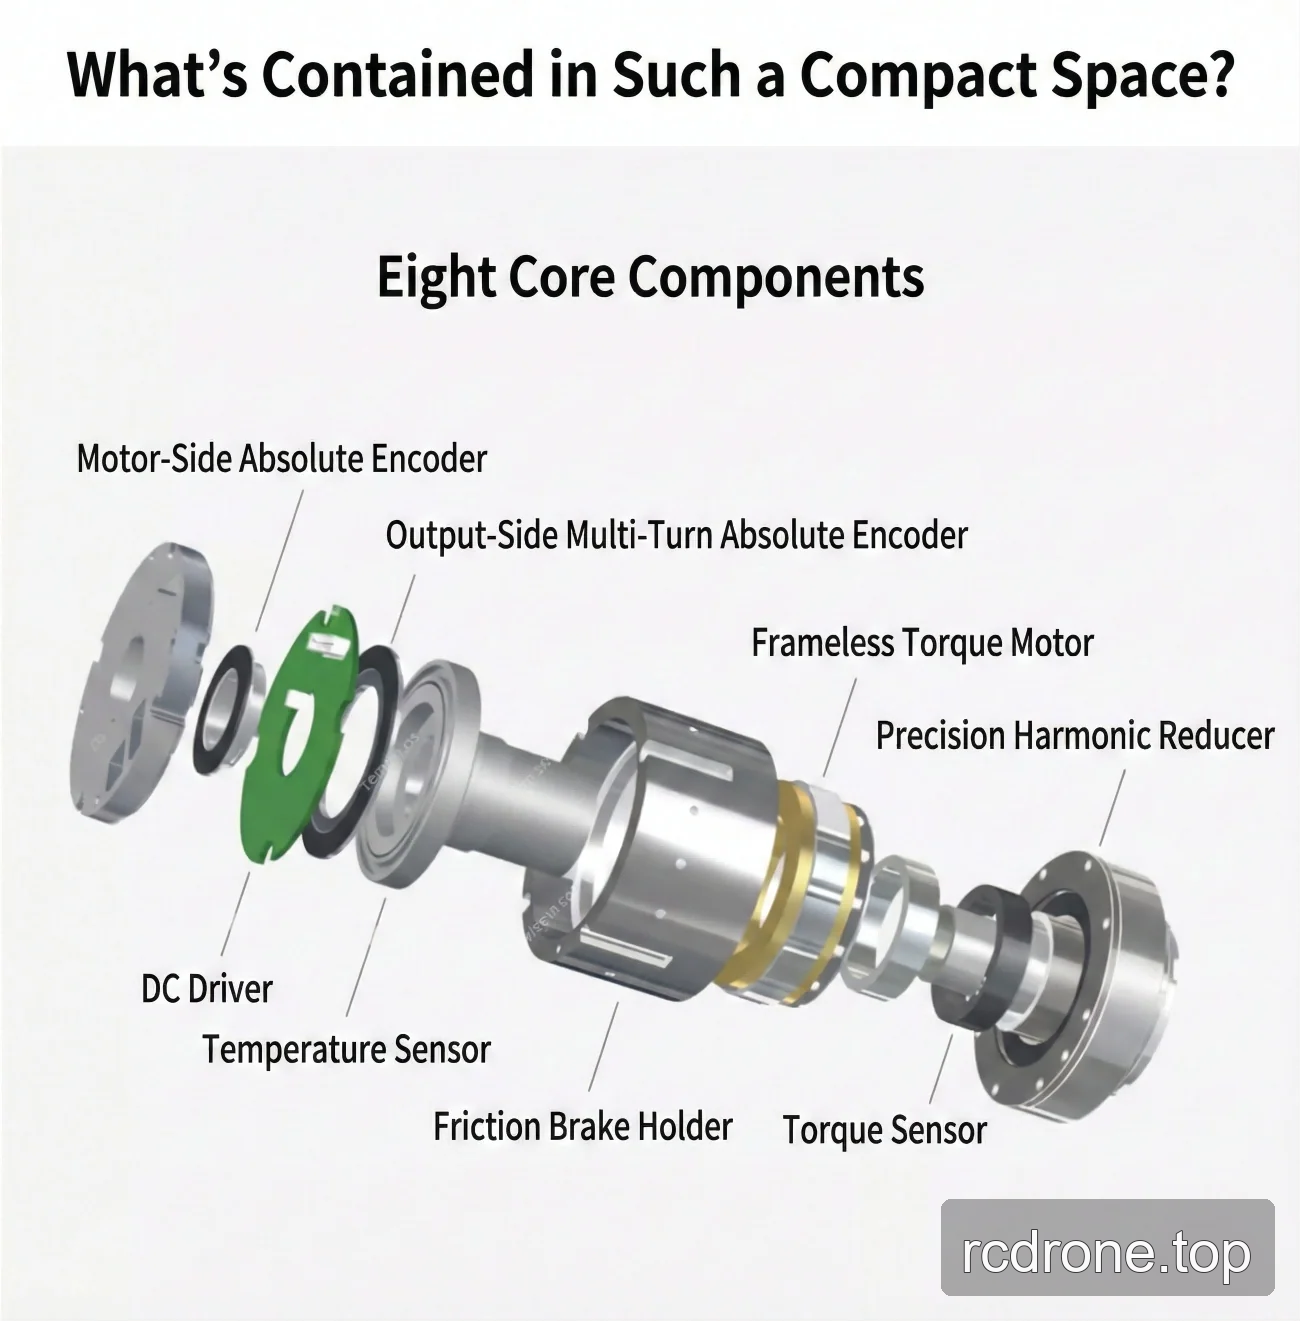
O ZeroErr eRob 70F é um módulo de junta de cilindro reto do Tipo I, oferecido com versões CANopen ou EtherCAT, configurações com ou sem travão, seleções de relação de redução e seleções de múltiplas voltas/torque.
Características
- Seleções de versão: eRob 70F (CANopen Com Travão), eRob 70F (CANopen Sem Travão), eRob 70F (EtherCAT Com Travão) e eRob 70F (EtherCAT Sem Travão).
- Seleções de Relação de Redução: 50, 80 ou 100.
- Seleções de Múltiplas Voltas e Torque: Sem Múltiplas Voltas e Sem Torque; Sem Múltiplas Voltas e Com Torque; Com Múltiplas Voltas e Sem Torque; ou Com Múltiplas Voltas e Com Torque.
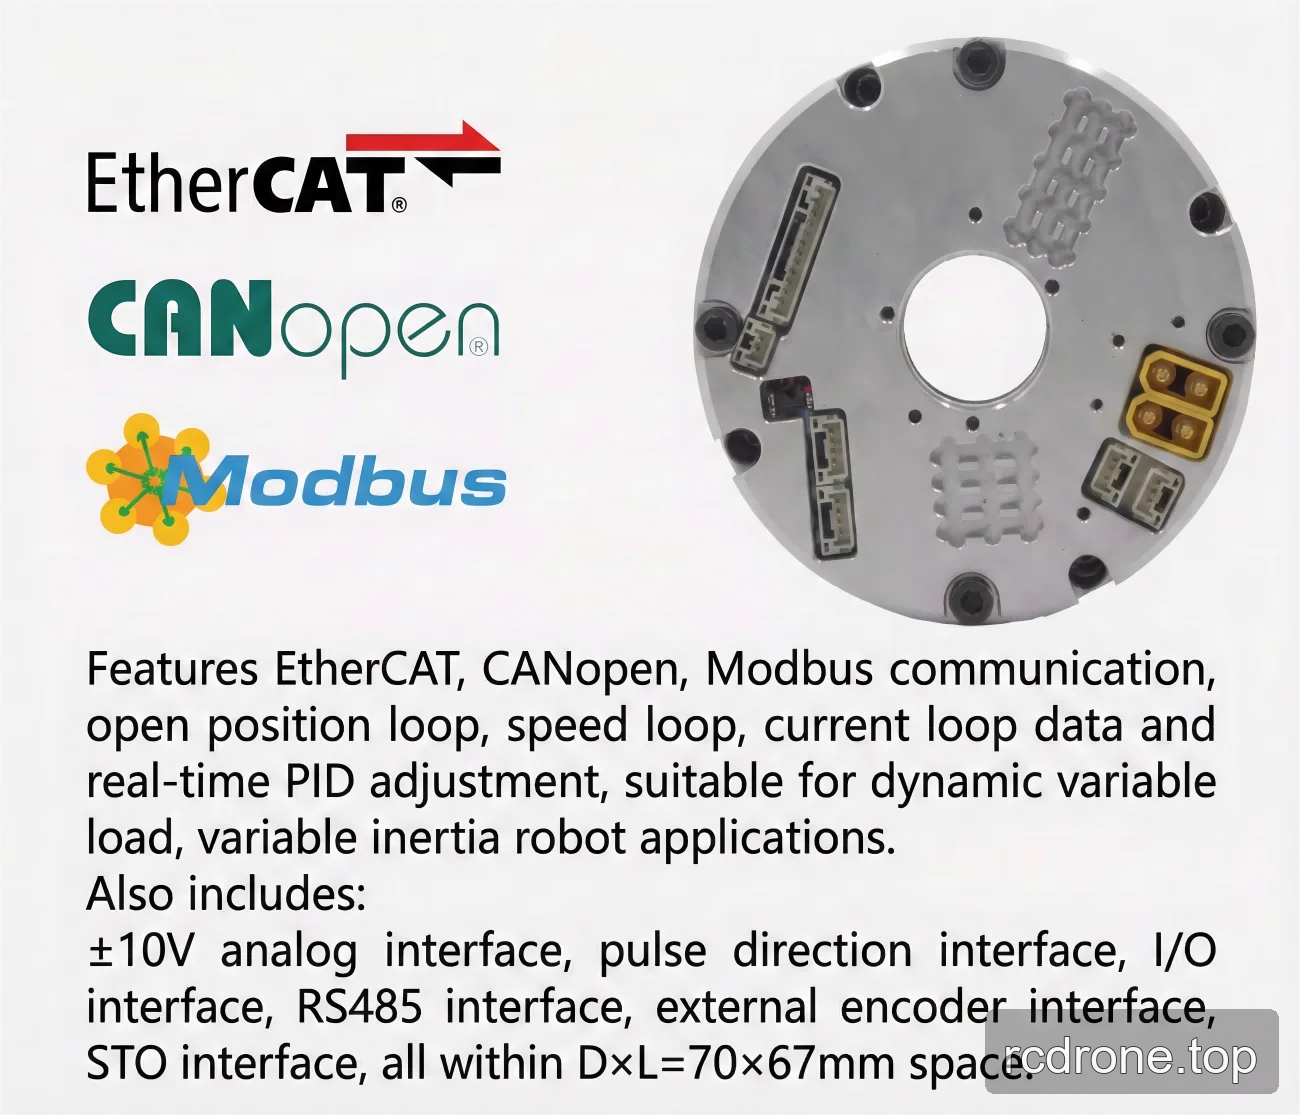
- Tipo de comunicação listado como EtherCAT / CANopen / Modbus.
- Resolução do encoder de saída: 19 Bit.
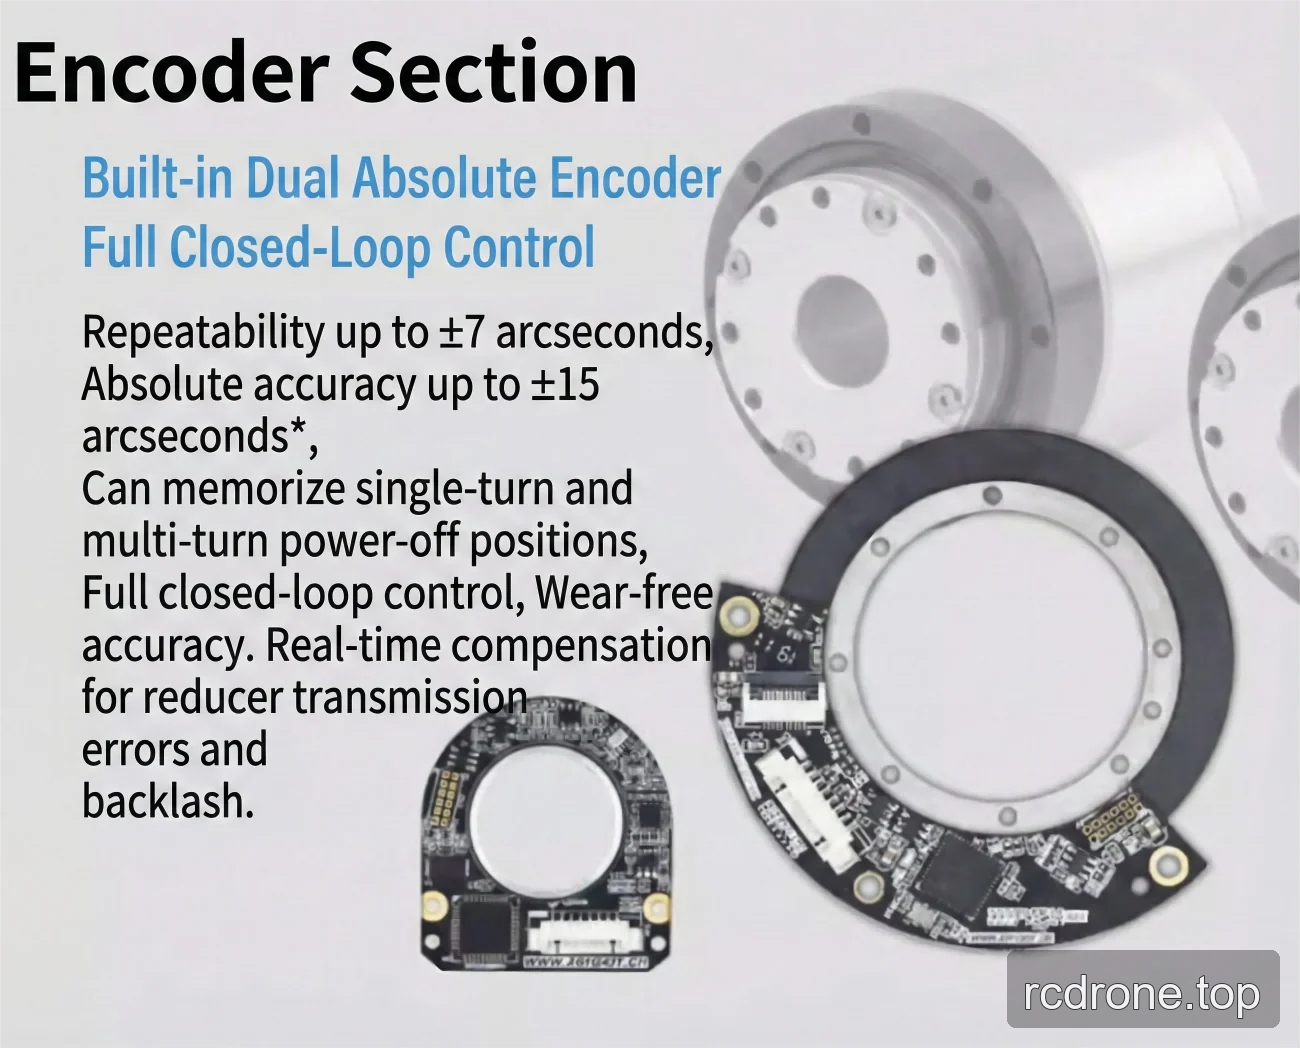
- Repetibilidade/precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco.
- Interfaces opcionais listadas para versões de atuador rotativo EtherCAT e CANopen: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO.
Especificações
| Relação de engrenagem de onda de tensão | 14-50 Ultra-Fino | 14-80 Ultra-Fino | 14-100 Ultra-Fino |
|---|---|---|---|
| Torque de pico para arranque e paragem (Nm) | 12 | 16 | 19 |
| Valor máximo permitido em torque de carga média (Nm) | 4.8 | 7.7 | 7.7 |
| Torque nominal (Nm) | 3.7 | 5.4 | 5.4 |
| Torque máximo momentâneo permitido (Nm) | 23 | 35 | 35 |
| Max.velocidade de saída de rotação (RPM) | 60 | 37.5 | 30 |
| Motor potência (W) | 75 | 75 | 75 |
| Tensão de entrada de potência (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Inércia de saída do redutor de onda de tensão (g-mm²) | 54030 | 54030 | 54030 |
| Massa de saída do redutor de onda de tensão (kg) | 0.13 | 0.13 | 0.13 |
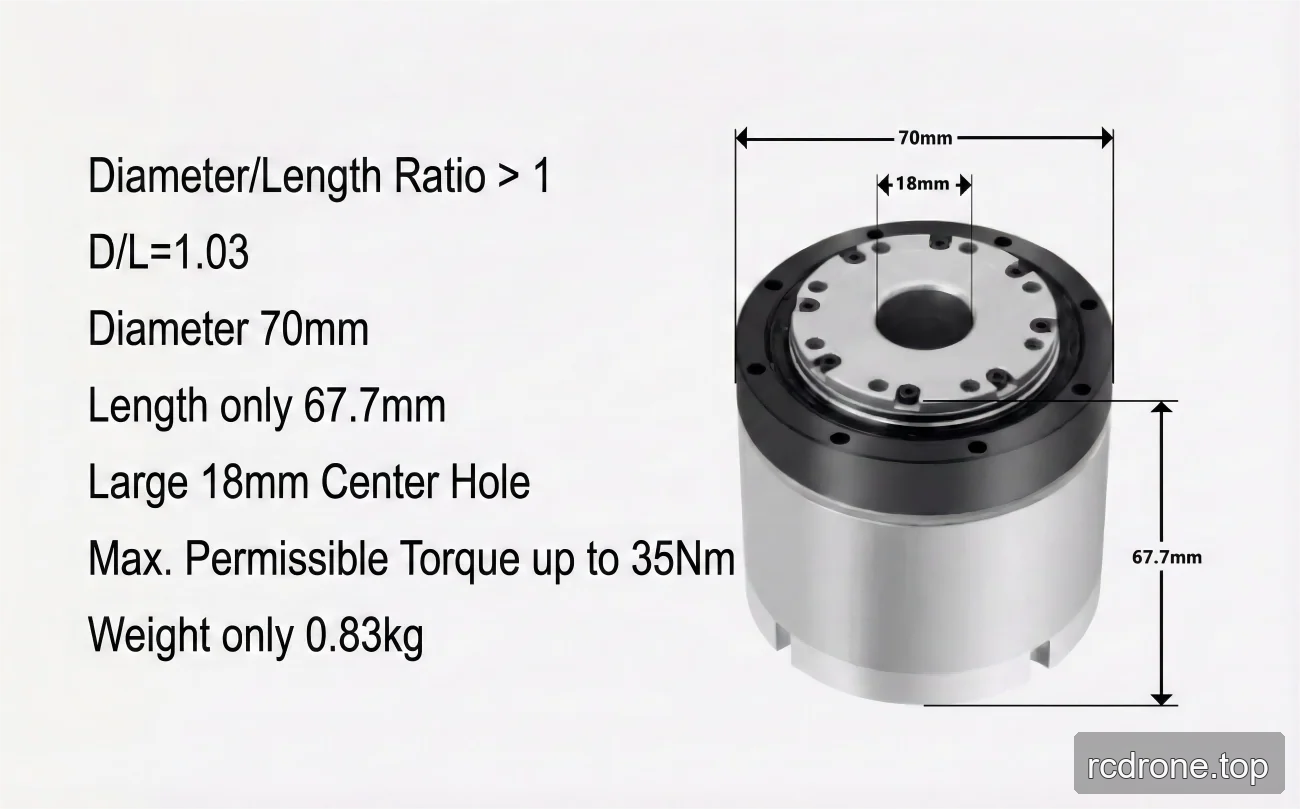
| Diâmetro externo × comprimento | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Inércia de entrada do redutor de onda de deformação (g-mm²) | 43656 | 43656 | 43656 |
| Massa de entrada do redutor de onda de deformação (kg) | 0.15 | 0.15 | 0.15 |
| Peso (kg) | 0.77 | 0.77 | 0.77 |
| Parâmetros comuns | ID: 18 mm, Classificação IP: IP54*, Modelo de travão: travão de fricção | ID: 18 mm, Classificação IP: IP54*, Modelo de travão: travão de fricção | ID: 18 mm, Classificação IP: IP54*, Modelo de travão: travão de fricção |
| Dispositivo opcional | Tipo de comunicação: EtherCAT / CANopen / Modbus; Resolução do encoder de saída: 19 Bit; Repetibilidade/Precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. | Tipo de comunicação: EtherCAT / CANopen / Modbus; Resolução do encoder de saída: 19 Bit; Repetibilidade/Precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. | Tipo de comunicação: EtherCAT / CANopen / Modbus; Resolução do encoder de saída: 19 Bit; Repetibilidade/Precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. |
| Atuador rotativo versão EtherCAT | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO. | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO. | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO. |
| Atuador rotativo versão CANopen | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO. | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO. | Interface opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico e STO. |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Downloads
- EROB70F I Series CANopen — Desenho de Instalação (PDF)
- EROB70F I Series EtherCAT — Modelo 3D (STEP)
- EROB70F I Series CANopen — Modelo 3D (PDF)
- EROB70F I Series CANopeng CANopen — Modelo 3D (STEP)
- EROB70F I Series EtherCAT desenho de instalação — Desenho de Instalação (PDF)
- EROB70F I Series CANopen desenho de instalação — Desenho de Instalação (PDF)
Detalhes Visuais
Vídeo do Produto
Visualizações do Produto
Dimensões e Construção
Características e Design
Interfaces e Conexões