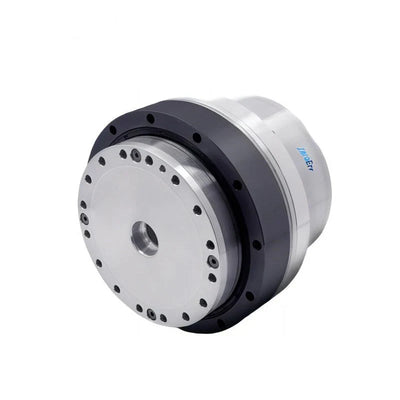
ZeroErr eRob 80 I Atuador de Junta Robótica, CANopen/EtherCAT, Reduções de 50–120
ZeroErr eRob 80 I Atuador de Junta Robótica, CANopen/EtherCAT, Reduções de 50–120
ZeroErr
Preço normal
$1,771.00 USD
Preço normal
Preço de venda
$1,771.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O ZeroErr eRob 80 I é um atuador de junta robótica motor disponível nas versões CANopen e EtherCAT, com opções de travão, relação de redução e configurações de múltiplas voltas/torque selecionáveis.
Características
- Seleções de versões CANopen e EtherCAT.
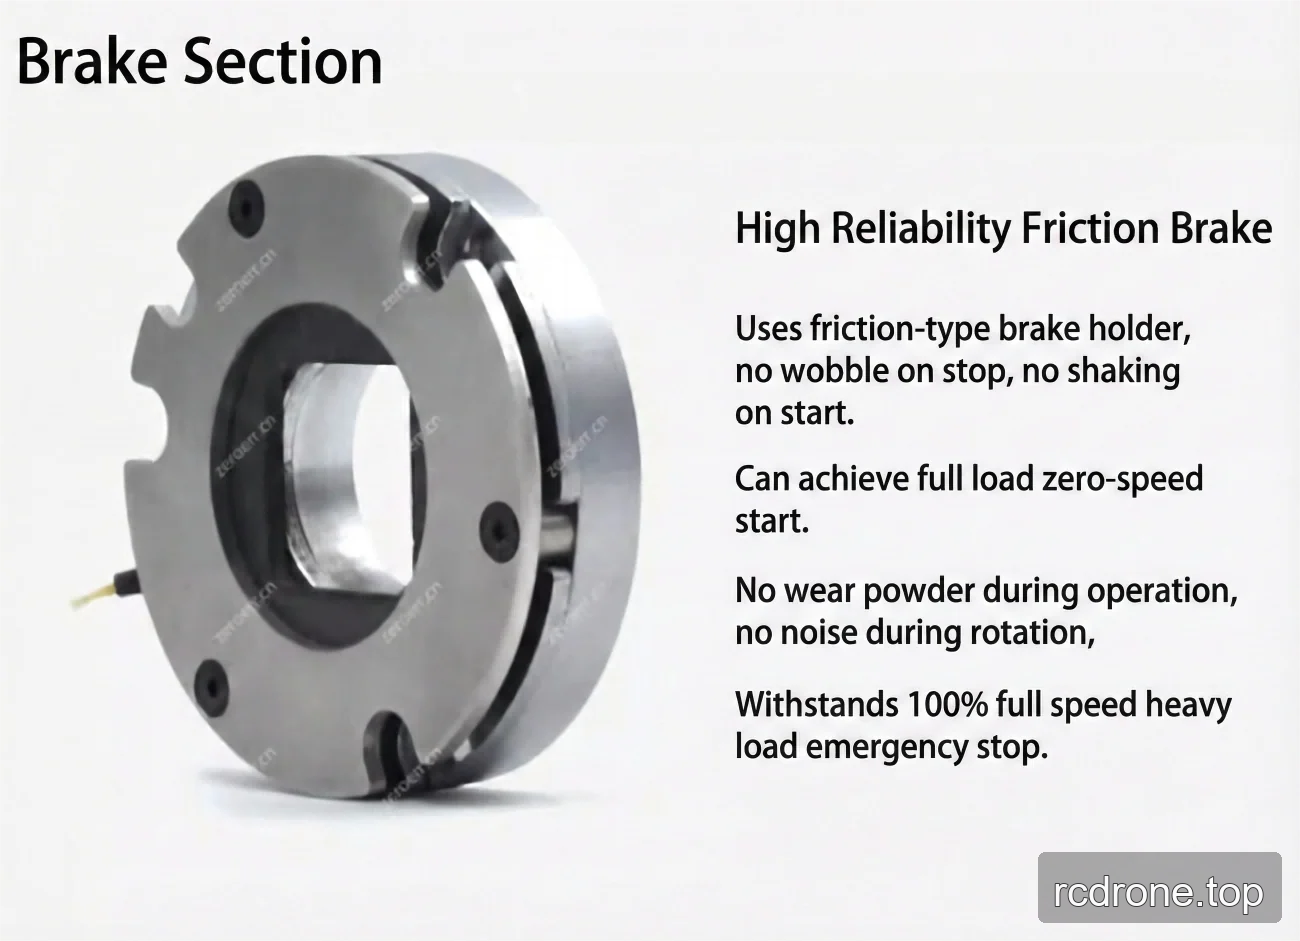
- Seleções de versões com e sem travão; o modelo de travão listado é um travão de fricção.
- Relações de redução selecionáveis de 50, 80, 100 e 120.
- Configurações de múltiplas voltas e torque selecionáveis.
- Tipos de comunicação de dispositivos opcionais listados como EtherCAT, CANopen e Modbus.
- Resolução do encoder de saída: 19 Bit.
- Para as versões de atuador rotativo tanto EtherCAT como CANopen, as interfaces opcionais são RS485, Pulse/DIR, I/O, ±10 V analógico e STO .
Especificações
Opções de Configuração
| Seleção | Valores disponíveis |
|---|---|
| Versão | eRob 80 I (CANopen Com Travão); eRob 80 I (CANopen Sem Travão); eRob 80 I (EtherCAT Com Travão); eRob 80 I (EtherCAT Sem Travão) |
| Relação de Redução | 50; 80; 100; 120 |
| Multi-volta e Torque | Sem Multi-volta e Sem Torque; Sem Multi-volta e Com Torque; Com Multi-volta e Sem Torque; Com Multi-volta e Com Torque |
Desempenho da Relação de Engrenagem de Onda de Tensão
| Parâmetro | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Torque de pico para arranque e paragem (Nm) | 44 | 56 | 70 | 70 |
| Máx. permitido.valor no torque de carga média (Nm) | 34 | 35 | 51 | 51 |
| Torque nominal (Nm) | 21 | 29 | 31 | 31 |
| Torque máximo momentâneo permitido (Nm) | 91 | 113 | 143 | 112 |
| Velocidade de rotação máxima de saída (RPM) | 60 | 37.5 | 30 | 25 |
| Potência do motor (W) | 126 | |||
| Tensão de entrada de potência (V) | 48 V (±10%) | |||
| Inércia de saída do redutor de onda de deformação (g·mm²) | 143080 | |||
| Massa de saída do redutor de onda de deformação (kg) | 0.227 | |||
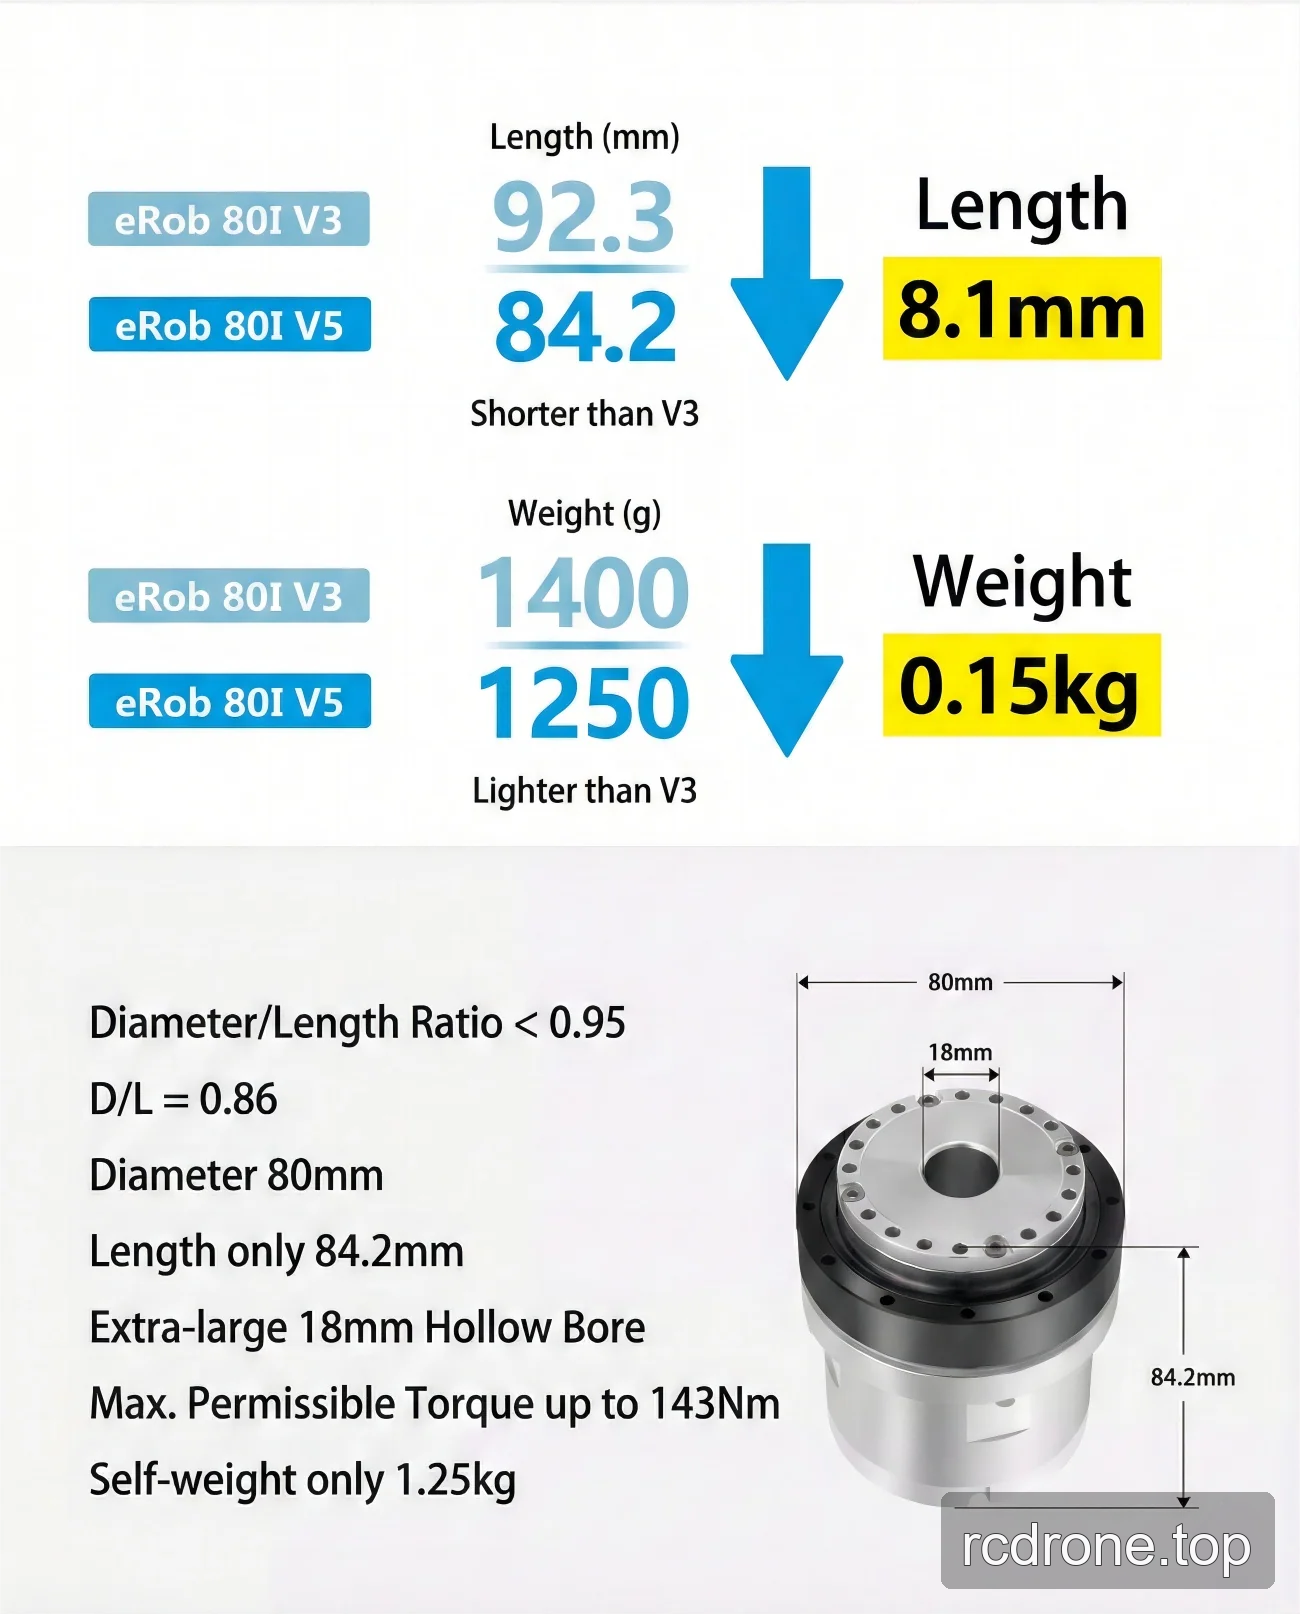
| Diâmetro exterior × comprimento | 80 × 64.2 mm | |||
| Inércia de entrada do redutor de onda de deformação (g·mm²) | 41815 | |||
| Massa de entrada do redutor de onda de deformação (kg) | 0.148 | |||
| Peso (kg) | 1.03 | |||
| Parâmetros comuns | ID: 18 mm; Classificação IP: IP54*; Modelo de travão: travão de fricção | |||
| Dispositivo opcional | Tipo de comunicação: EtherCAT / CANopen / Modbus; Resolução do encoder de saída: 19 Bit; Repetibilidade/Precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. | |||
| Atuador rotativo versão EtherCAT | Interface opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico e STO. | |||
| Versão CANopen do atuador rotativo | Interface opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico e STO. | |||
Downloads
- EROB70F I Series CANopen EROB80I — Desenho de Instalação (PDF)
- EROB80I I Series EtherCAT — Modelo 3D (ZIP)
- EROB70F I Series CANopen — Modelo 3D (PDF)
- EROB80I I Series CANopen — Modelo 3D — Ficheiro STEP (ZIP)
- EROB80I I Series EtherCAT desenho de instalação — Desenho de Instalação (PDF)
- EROB80I I Series CANopen desenho de instalação — Desenho de Instalação (PDF)
Applications
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Detalhes Visuais
Vídeo do Produto
Visualizações de Produto

Dimensões e Construção
Opções e Comparação de Modelos

Características e Design

Interfaces e Conexões

Especificações e Desempenho

Exemplos de Aplicação