ZeroErr eRob 80 T Atuador de Junta Robótica, EtherCAT/CANopen, Opções de Sensor de Binário
ZeroErr eRob 80 T Atuador de Junta Robótica, EtherCAT/CANopen, Opções de Sensor de Binário
ZeroErr
Não foi possível carregar a disponibilidade de retirada


Visão Geral
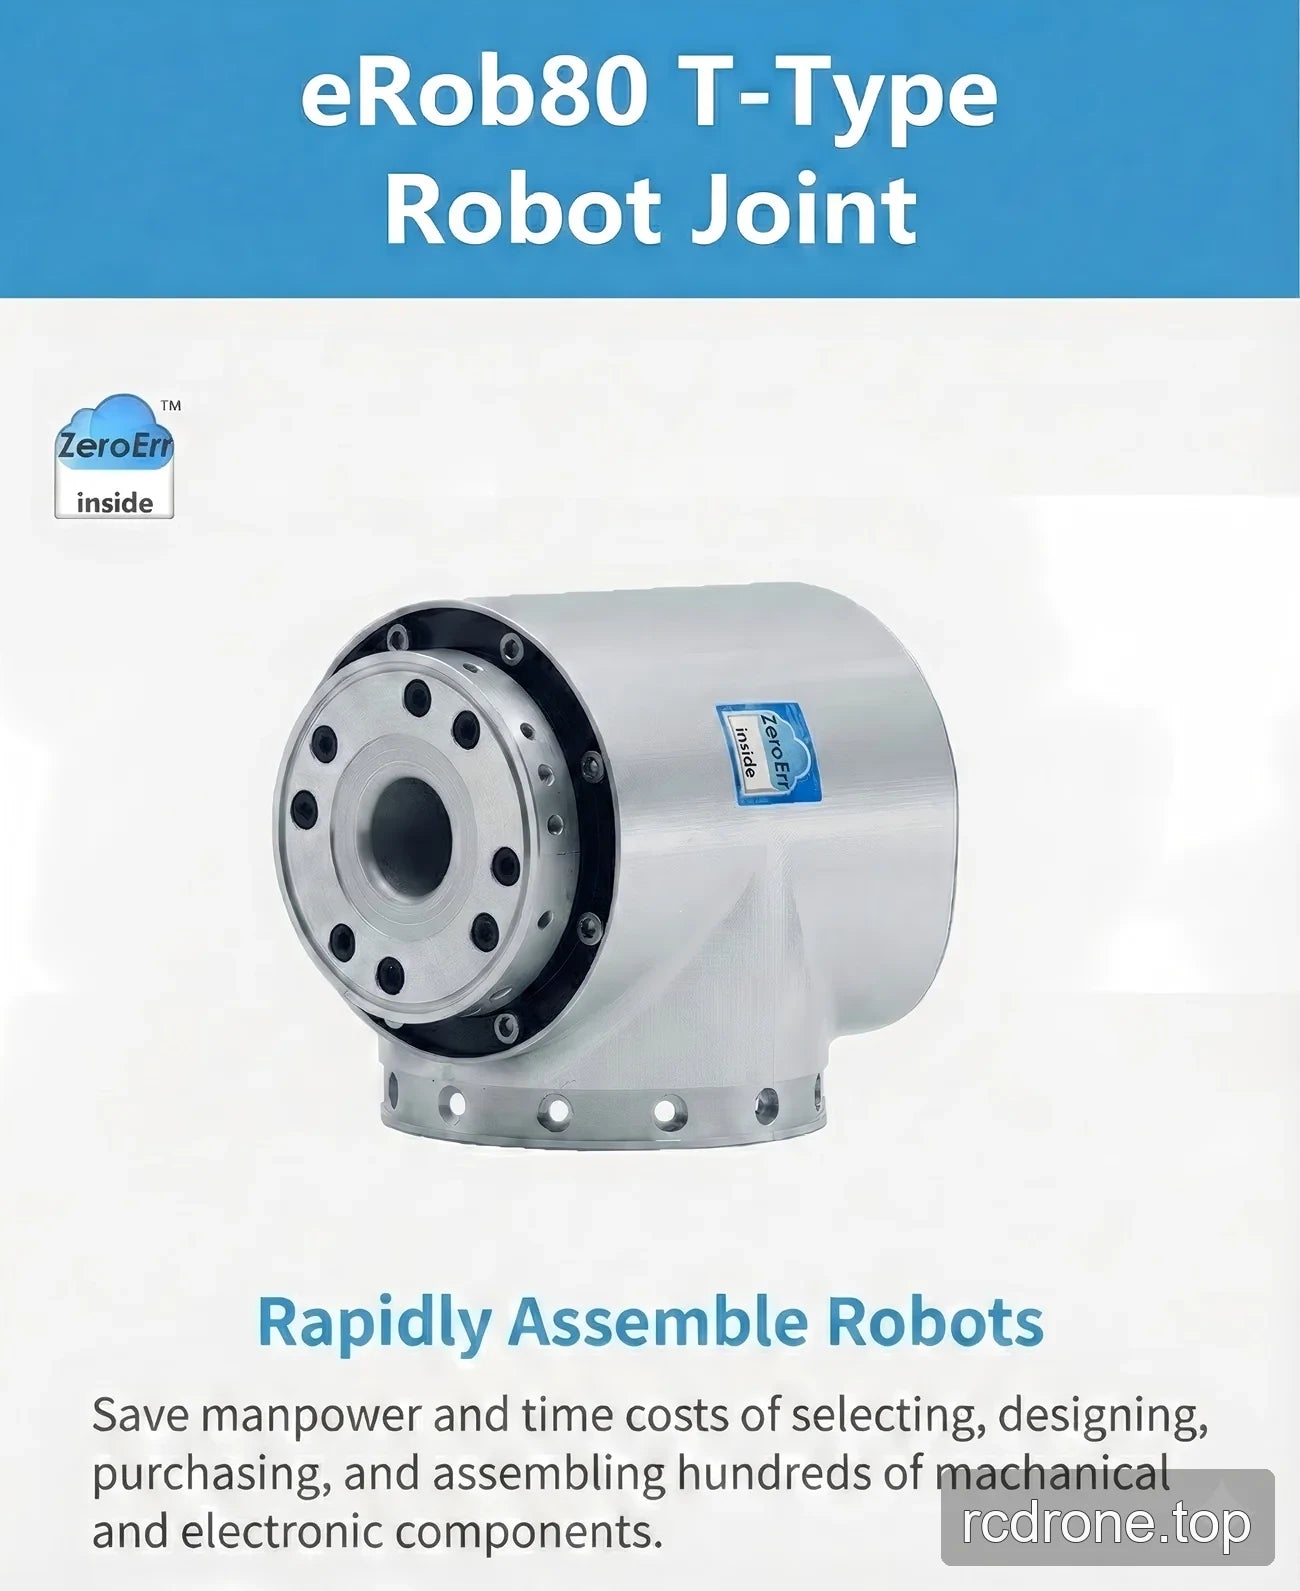
O ZeroErr eRob 80 T é uma família de atuadores de junta robótica com seleções de versão EtherCAT ou CANopen, sensoriamento de torque opcional, seleções de relação de redução e seleções de memória de múltiplos laços.
Características
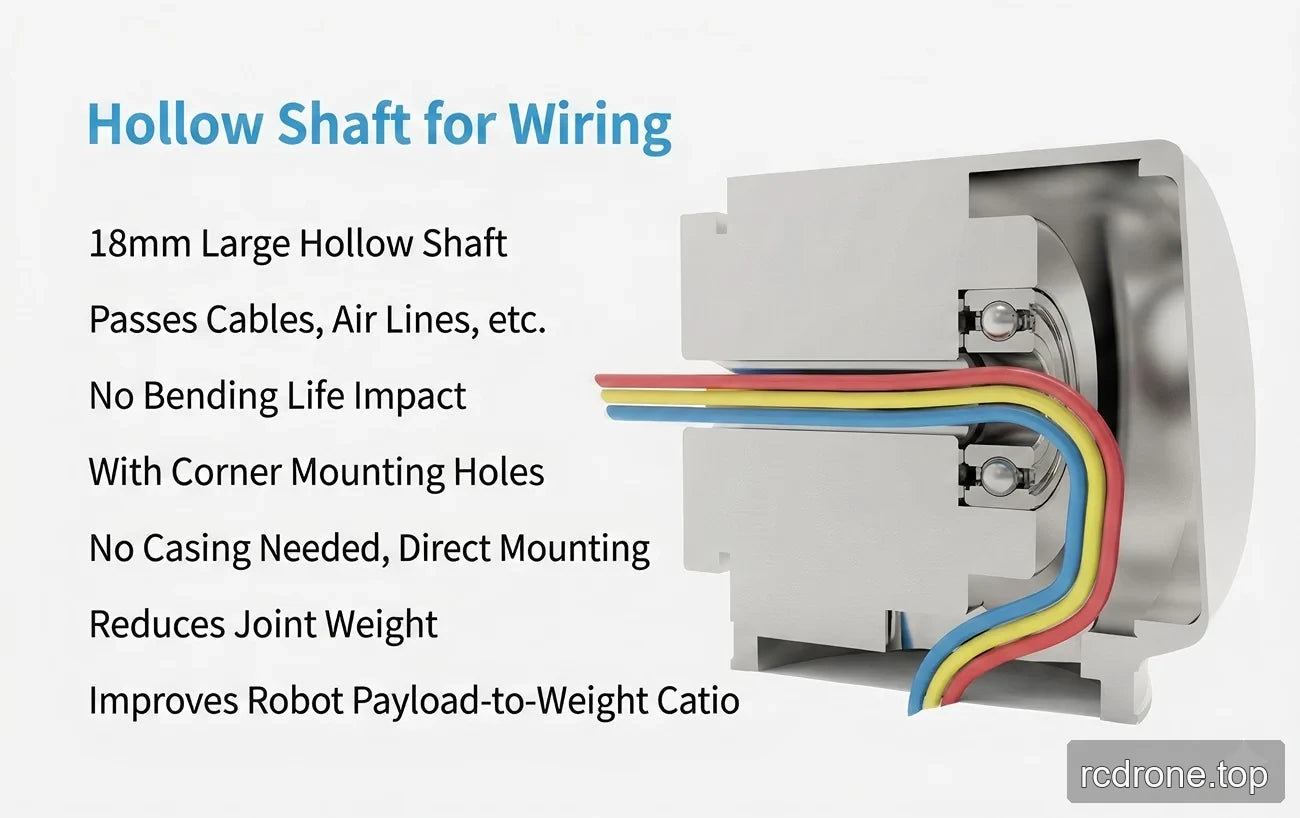
- Eixo oco de 18 mm para roteamento de cabos e linhas de ar; o roteamento é declarado como não afetando a vida útil de flexão.
- Furos de montagem em canto e design de montagem direta.
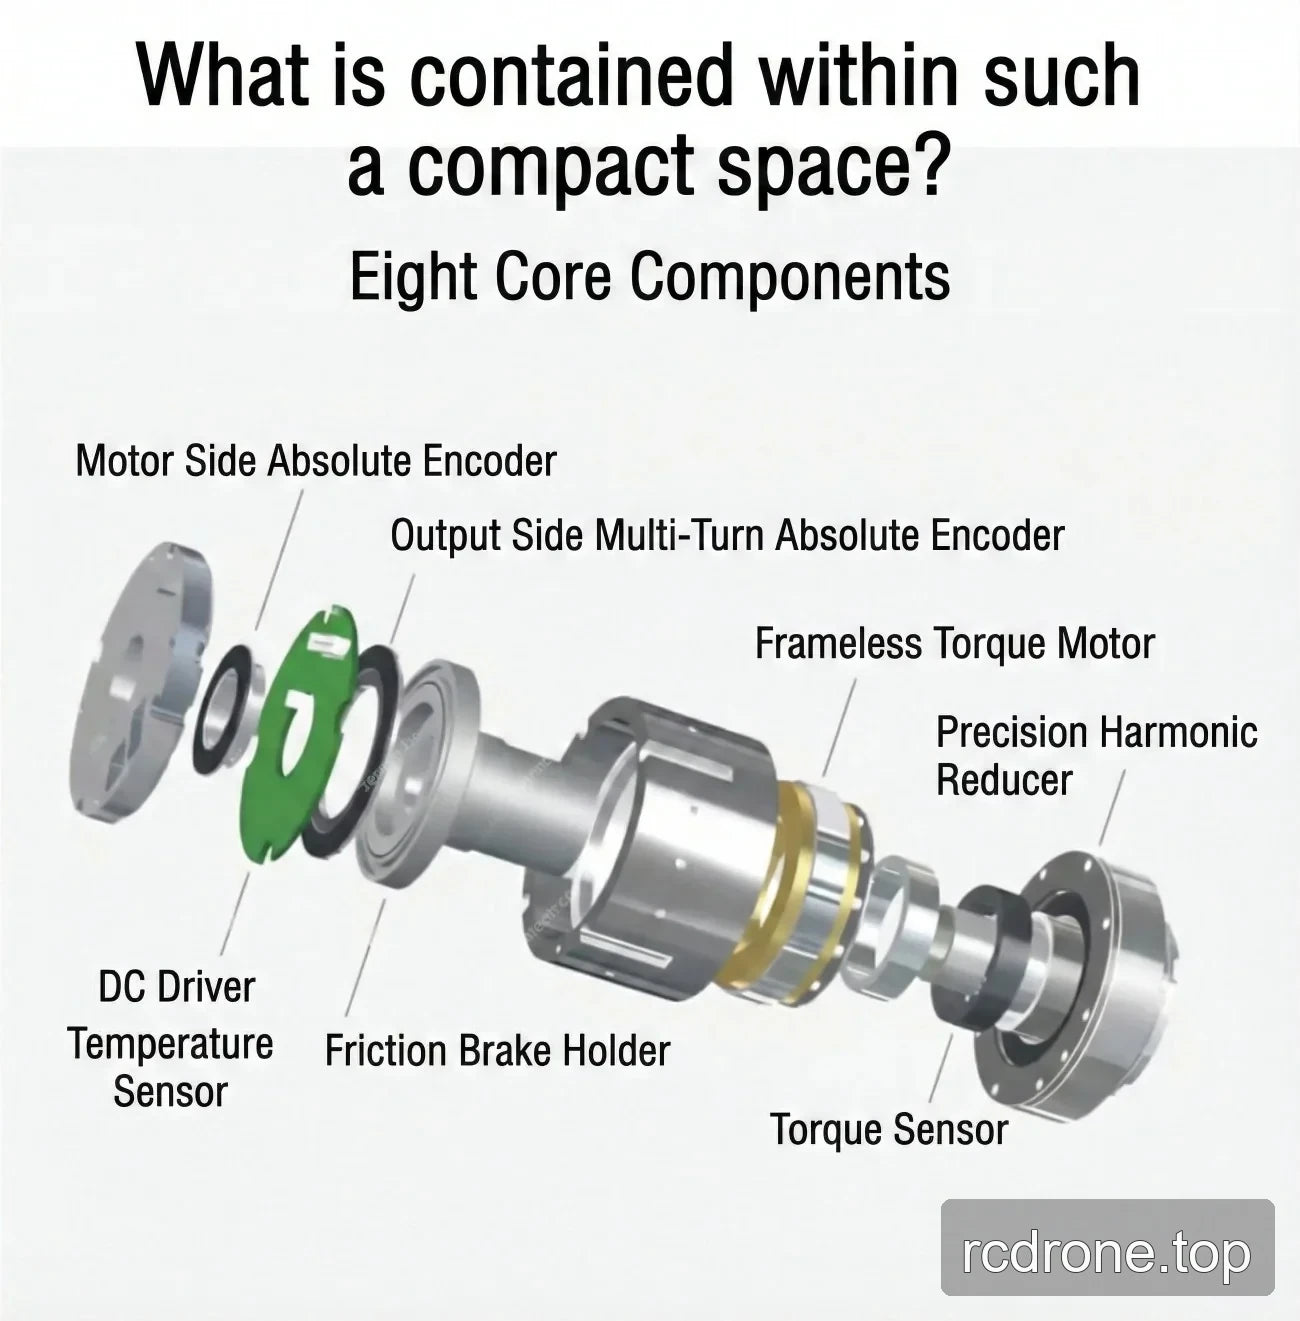
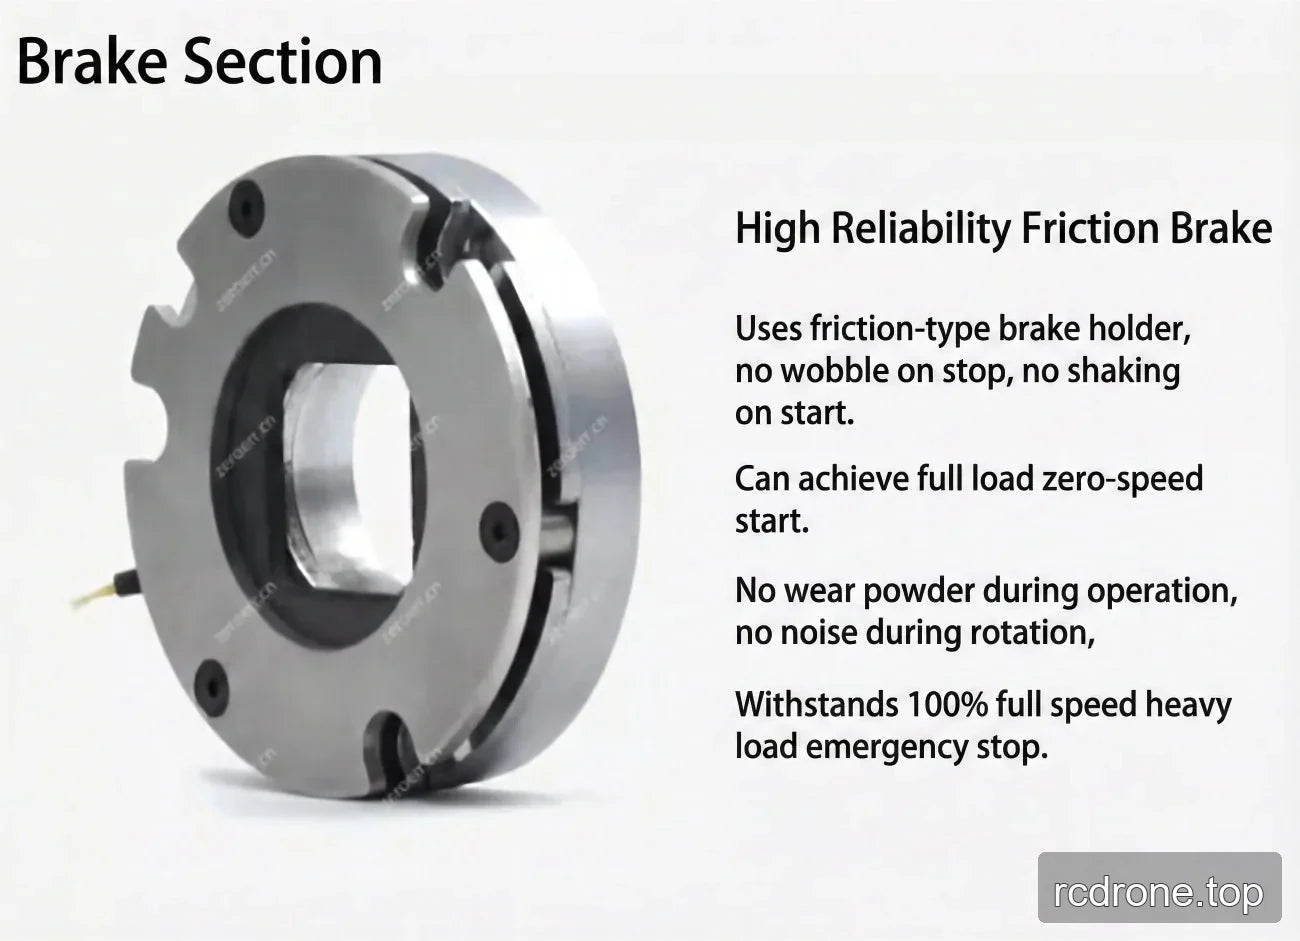
- Freio de fricção.
Opções de Configuração
| Seleção | Rótulos disponíveis |
|---|---|
| Versão | eRob 80 T (CANopen Com Sensor de Torque); eRob 80 T (CANopen Sem Sensor de Torque); eRob 80 T (EtherCAT Com Sensor de Torque); eRob 80 T (EtherCAT Sem Sensor de Torque) |
| Relação de Redução | 50; 80; 100 |
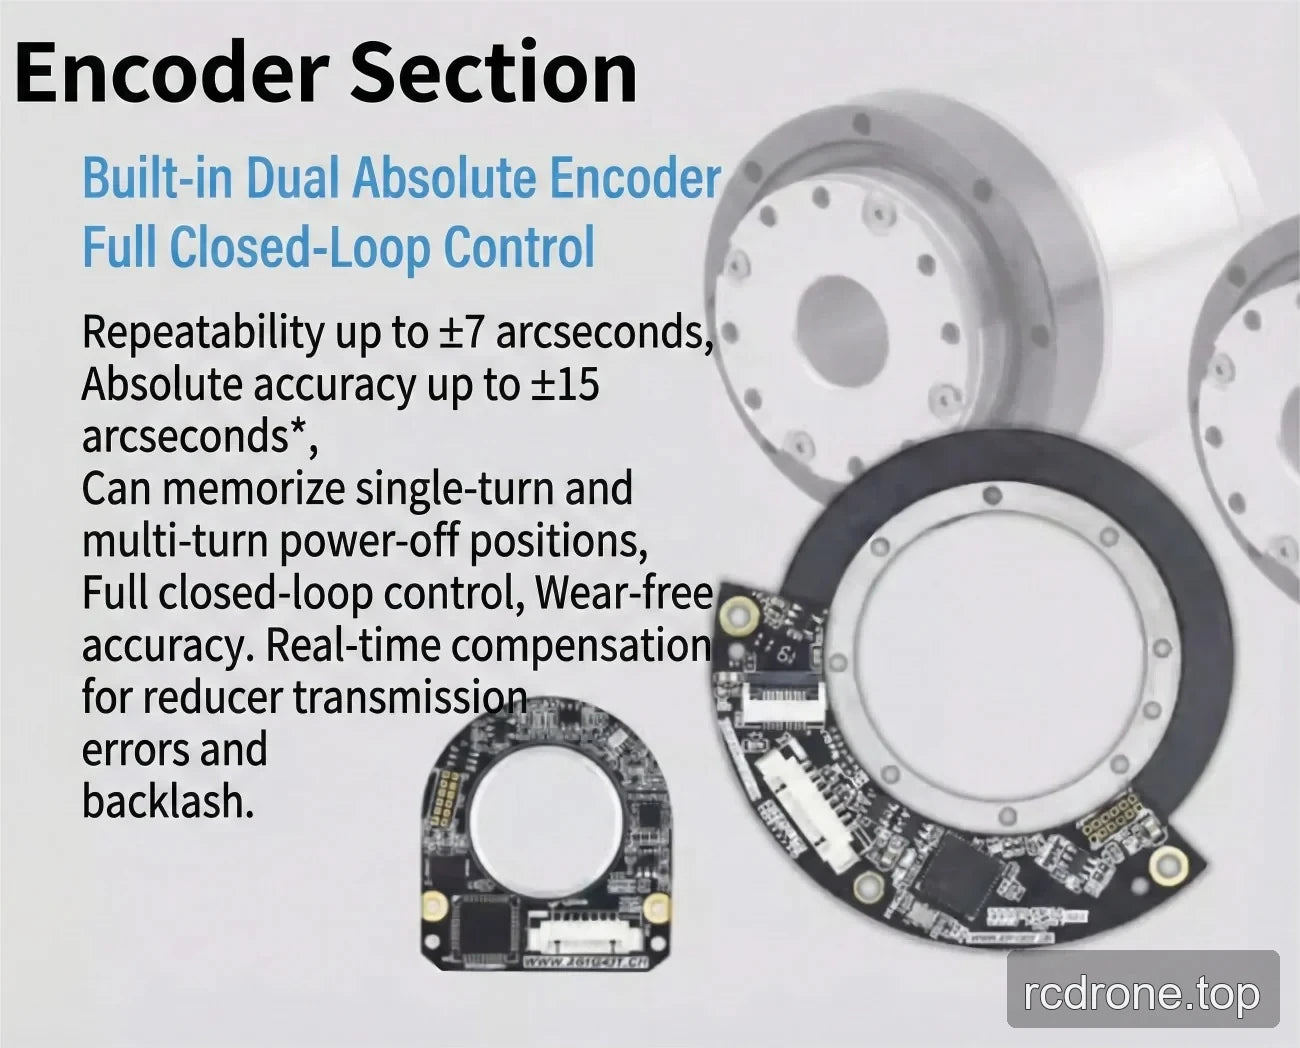
| Memória de Múltiplos Laços | Sem Memória de Múltiplos Laços; Com Memória de Múltiplos Laços |
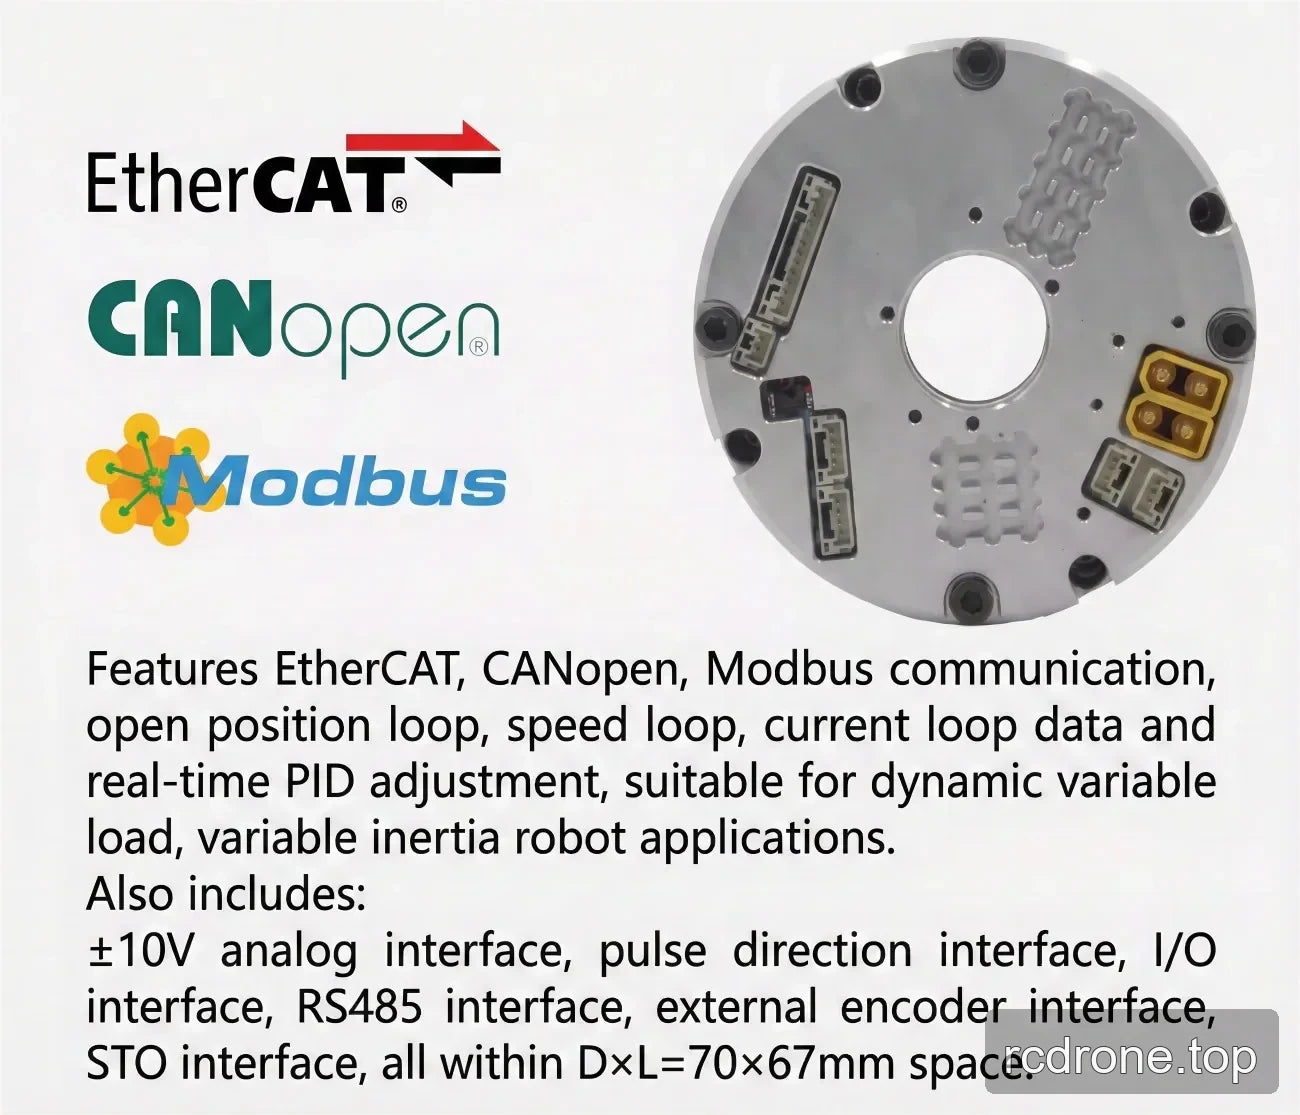
As versões EtherCAT utilizam a opção de comunicação EtherCAT, e as versões CANopen utilizam a opção de comunicação CANopen. A seleção Com Memória de Múltiplos Laços é indicada para memorizar posições de desligamento de uma volta e múltiplas voltas.
Especificações
| Parâmetro | Valor |
|---|---|
| Tipo de produto | junta do robô eRob 80 T atuador |
| Diâmetro do eixo oco | 18 mm |
| Seleções de comunicação | EtherCAT ou CANopen, dependendo da versão selecionada |
| Tipo de travão | Travão de fricção |
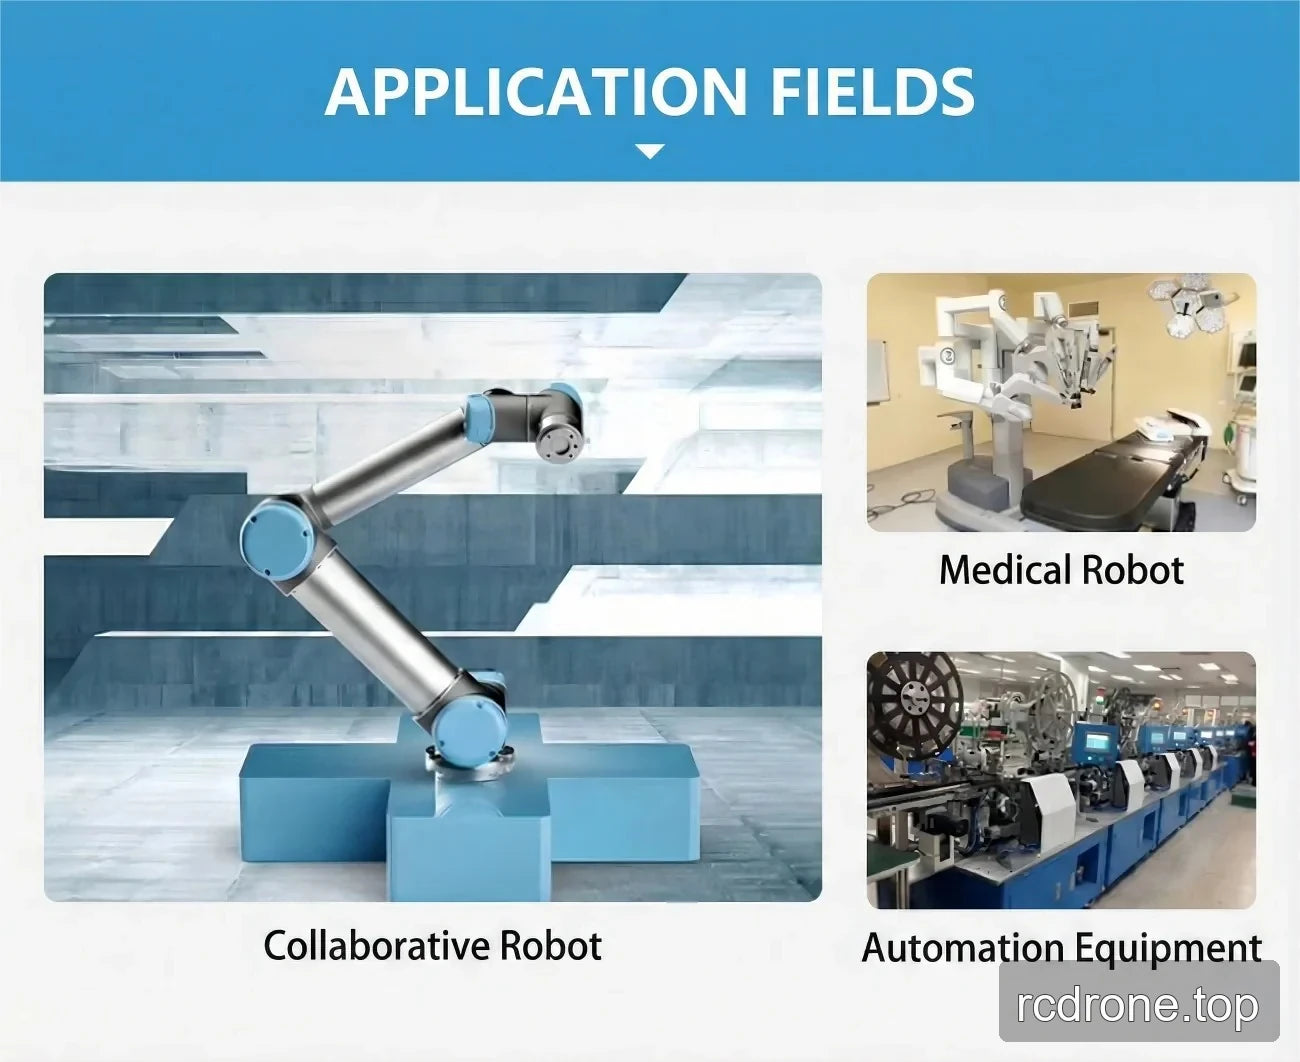
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
- Robôs colaborativos
- Robôs médicos
- Equipamento de automação
Documentos
EROB170I I Série EtherCAT eRob80T — Modelo 3D (ZIP)
EROB170I I Série EtherCAT — Modelo 3D (ZIP)
EROB80 T Série EtherCAT — Modelo 3D — Ficheiro STEP (ZIP)
EROB80 T Série CANopen — Modelo 3D — Ficheiro STEP (ZIP)
EROB80 T Série EtherCAT desenho de instalação — Desenho de Instalação (PDF)
EROB80 T Série CANopen desenho de instalação — Desenho de Instalação (PDF)
Detalhes Visuais
Vídeo do Produto
Visualizações do Produto
Características e Design
Interfaces e Conexões
Especificações e Desempenho
Exemplos de Aplicação