


ZeroErr eRob 90 I Motor de Junta de Robô, EtherCAT/CANopen, Redução 50–120
ZeroErr eRob 90 I Motor de Junta de Robô, EtherCAT/CANopen, Redução 50–120
ZeroErr
Preço normal
$2,025.00 USD
Preço normal
Preço de saldo
$2,025.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado na finalização da compra.
Não foi possível carregar a disponibilidade de recolha


Visão Geral
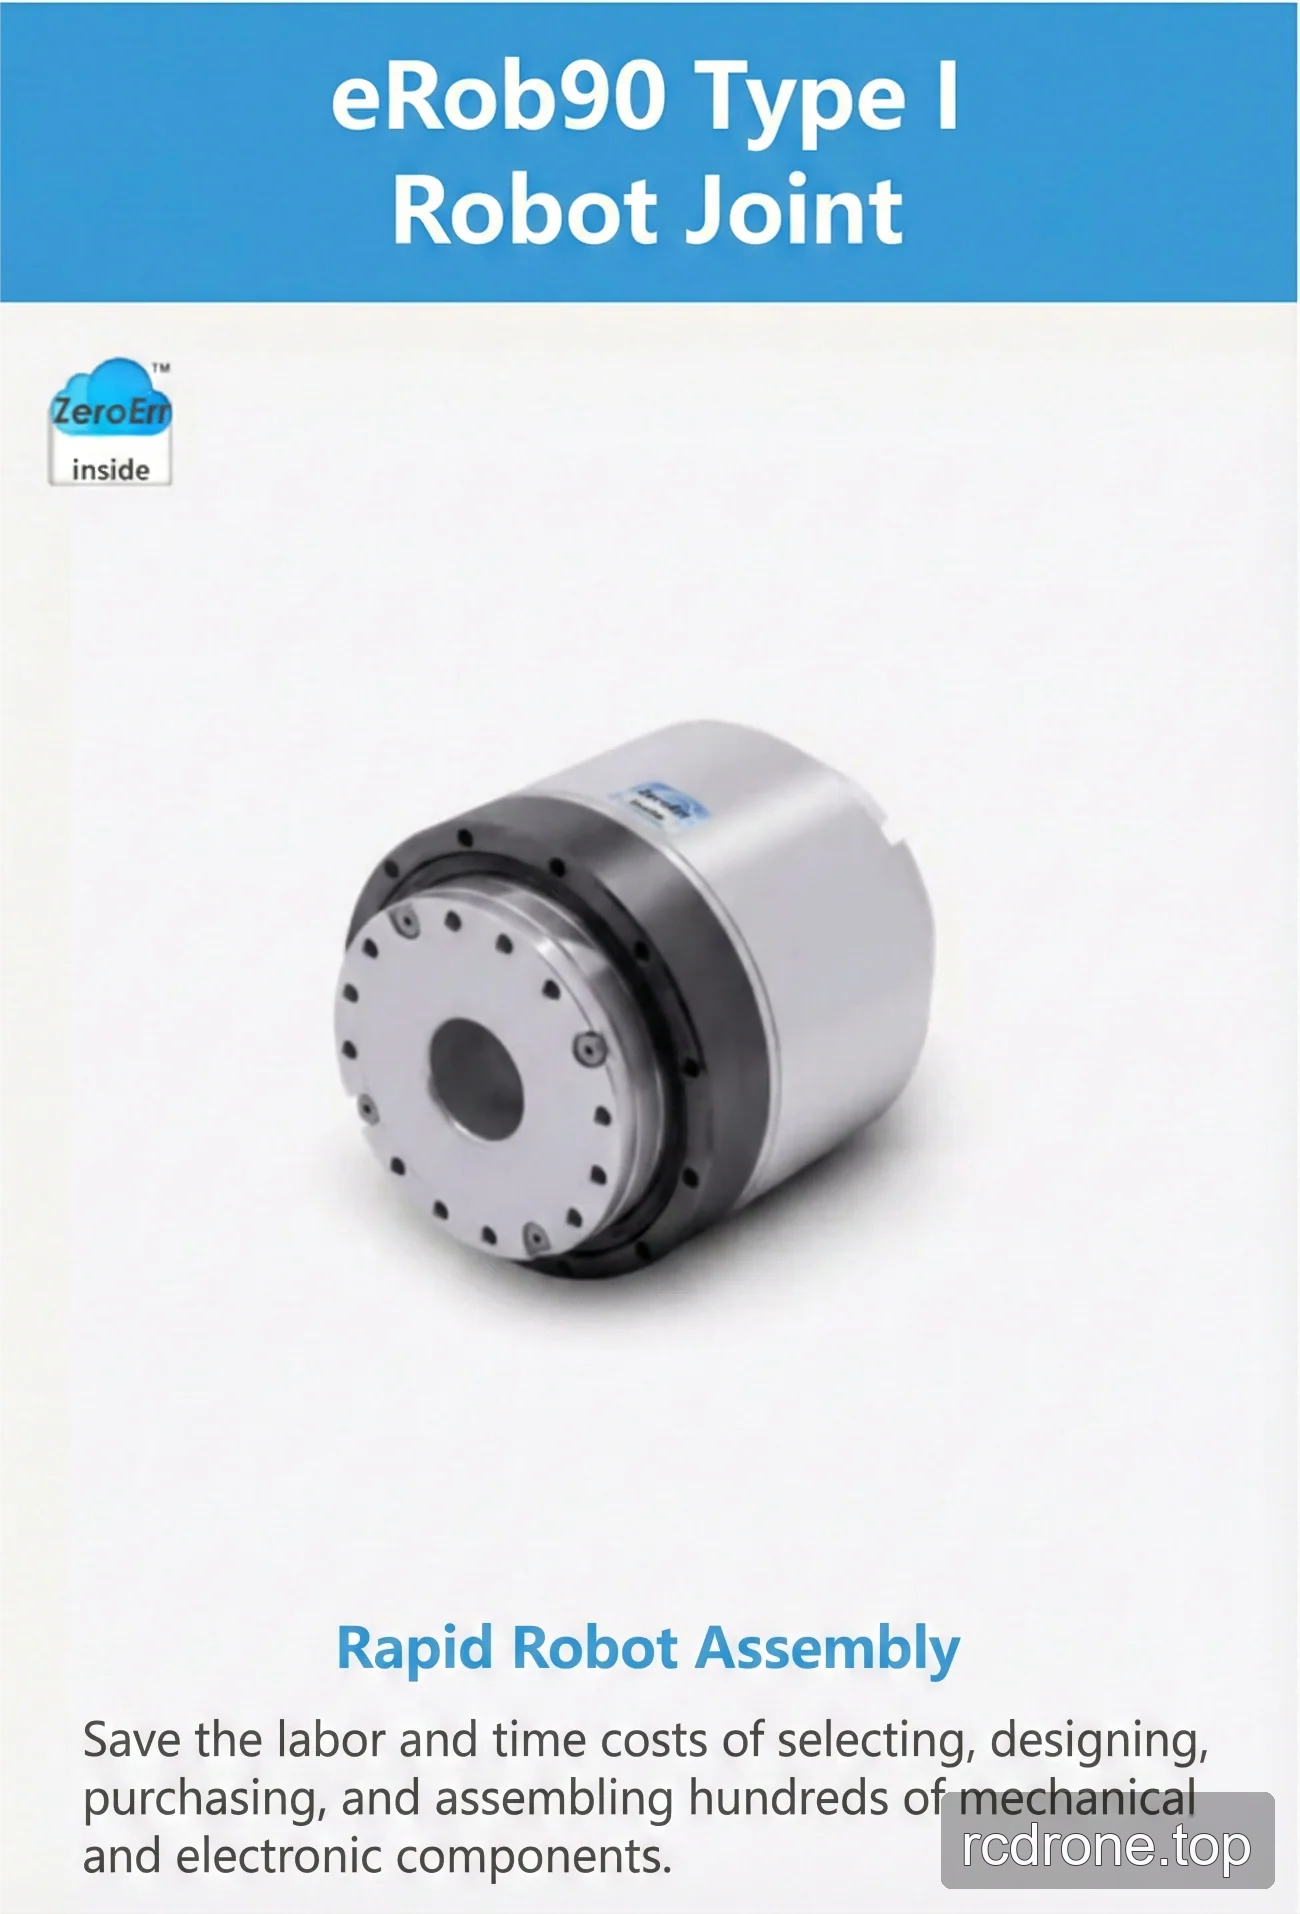
O motor de junta do robô ZeroErr eRob 90 I motor é oferecido nas versões CANopen e EtherCAT, com ou sem travão, para configurações de juntas de robô e montagem rápida de robôs.
Características e Configuração
- Versões de comunicação: CANopen ou EtherCAT.
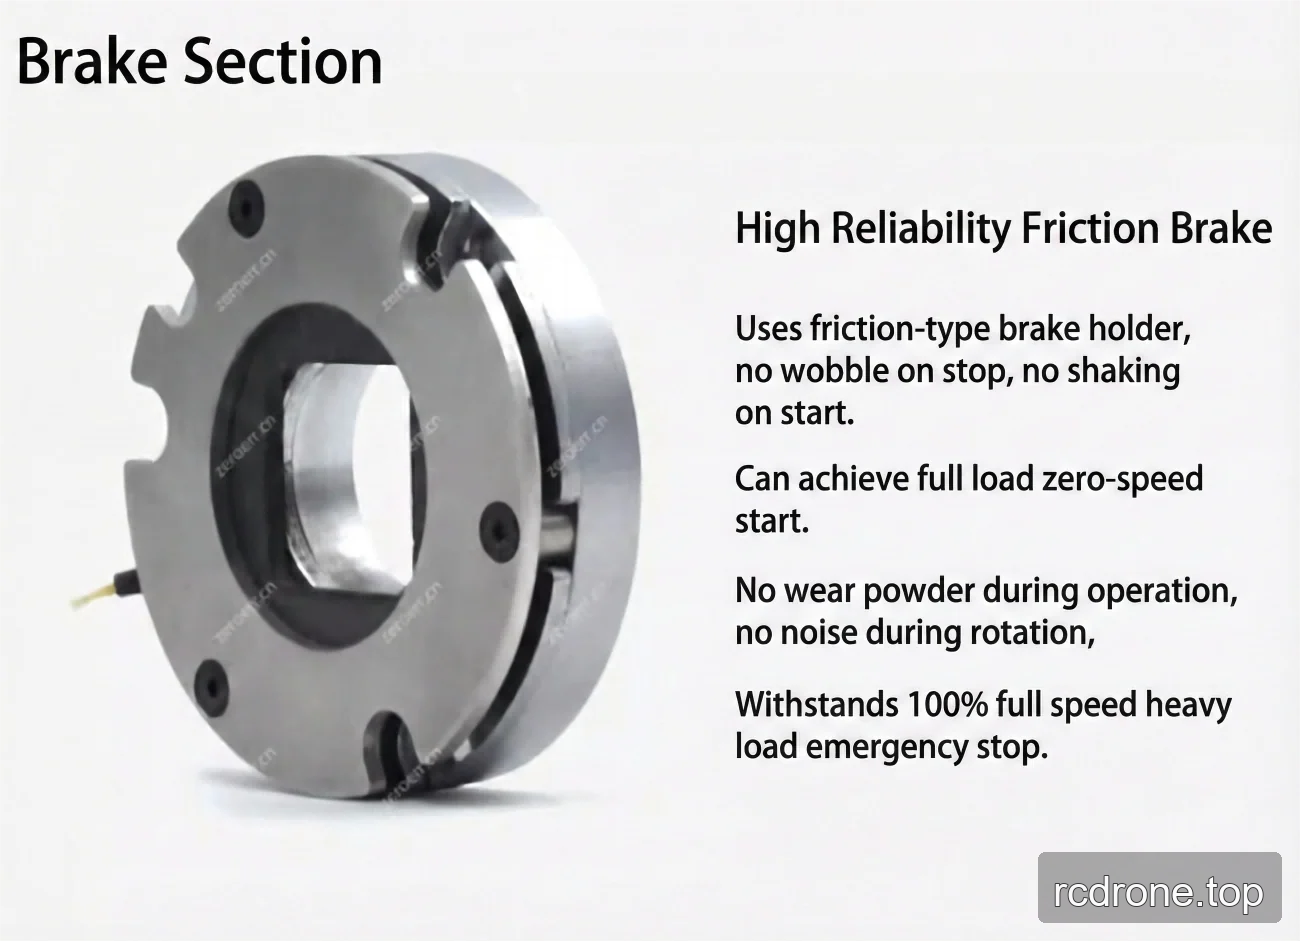
- Configurações de travão: com travão ou sem travão. O modelo de travão listado é um travão de fricção.
- Seleções de relação de redução: 50, 80, 100 e 120.
- Seleções de múltiplas voltas e torque: Sem Múltiplas Voltas e Sem Torque; Sem Múltiplas Voltas e Com Torque; Com Múltiplas Voltas e Sem Torque; Com Múltiplas Voltas e Com Torque.
- Tensão de entrada de potência especificada: 48 V (±10%).
- Diâmetro do furo especificado: 18 mm.
- Métodos de instalação especificados: Mesmo, Compatível.
Especificações
Relação de engrenagem de onda de deformação
| relação de engrenagem de onda de deformação | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Torque de pico para arranque e paragem (Nm) | 73 | 96 | 107 | 113 |
| Valor máximo permitido em torque de carga média (Nm) | 44 | 61 | 64 | 64 |
| Torque nominal (Nm) | 33 | 44 | 52 | 52 |
| Torque momentâneo máximo permitido (Nm) | 127 | 165 | 191 | 191 |
| Velocidade de rotação máxima de saída (RPM) | 60 | 37.5 | 30 | 25 |
| Voltagem de entrada (V) | 48 V (±10%) | |||
| Diâmetro do furo | 18 mm | |||
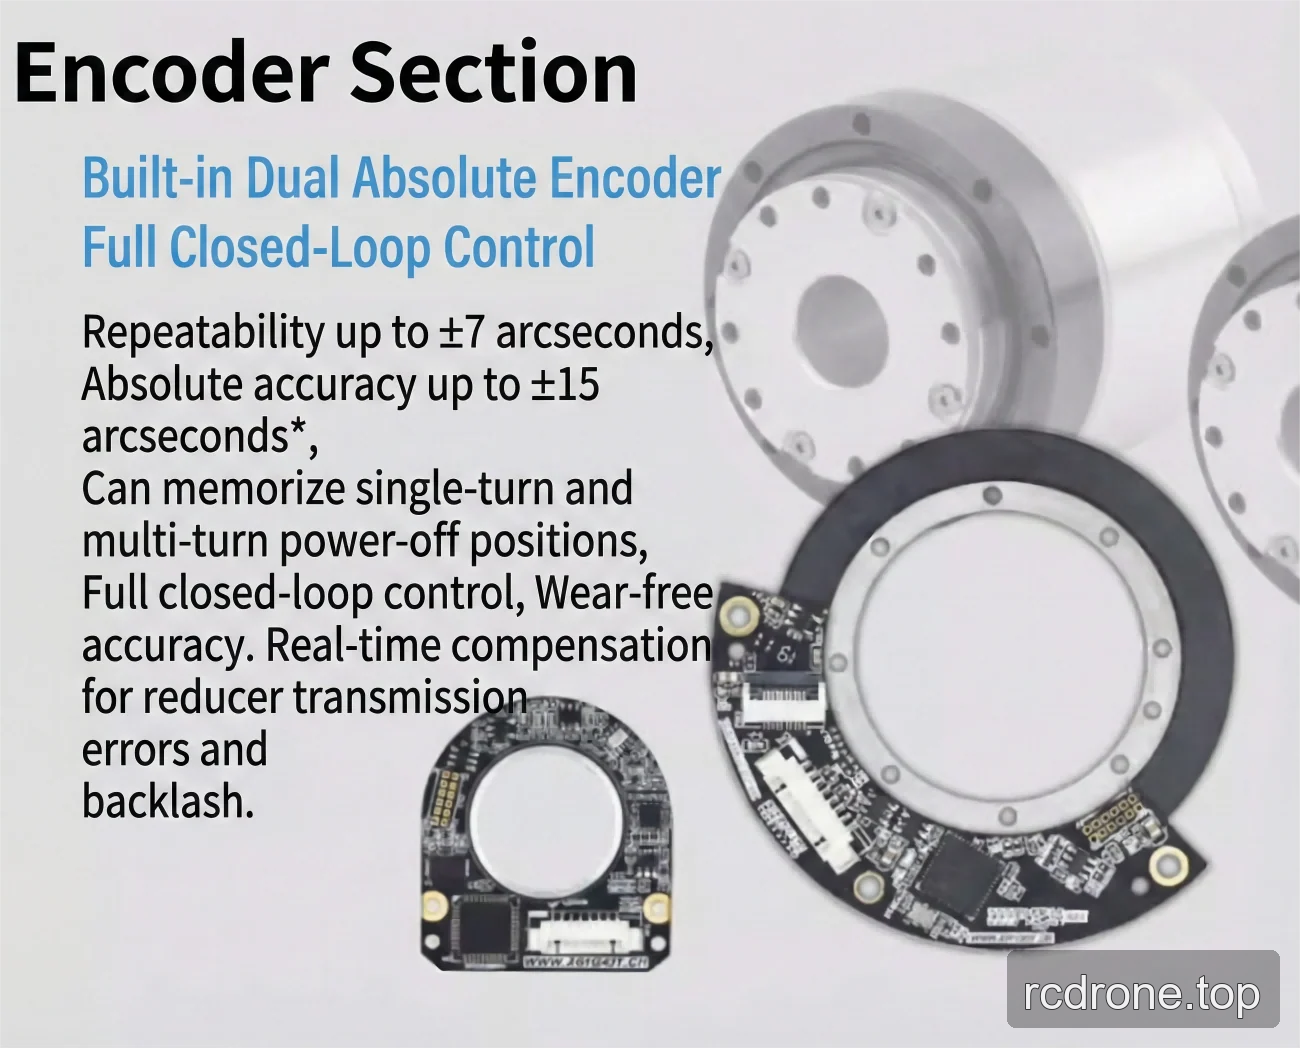
| Precisão | Repetibilidade/Precisão Absoluta: ±7/±15 segundos de arco ou ±10/±25 segundos de arco* | |||
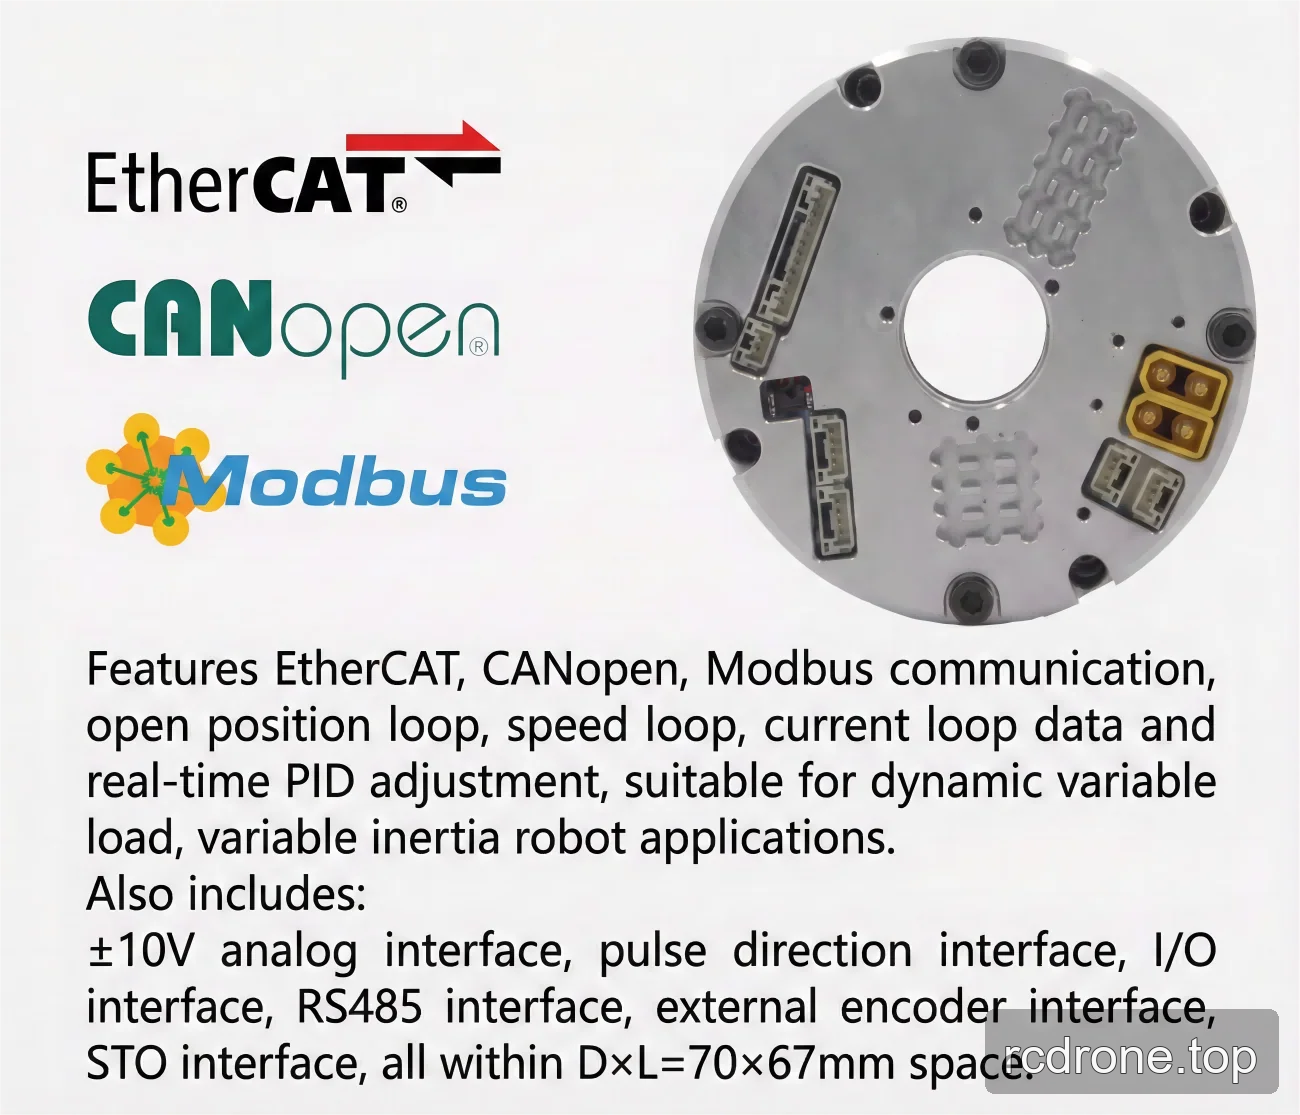
| Interface elétrica | Protocolo de Comunicação: EtherCAT/CANopen/Modbus; Resolução do Encoder do lado de saída: 19/20 Bit | |||
| Métodos de instalação | Mesmo, Compatível | |||
Comparação V3/V6
| Versão | V3 | V6 |
|---|---|---|
| Potência do motor (W) | 300 | 314 |
| Inércia do lado de saída SWG (g-mm2) | 297466 | 273391 |
| Massa do lado de saída SWG (kg) | 0.36 | 0.321 |
| Inércia do lado de entrada SWG (g·mm²), sem travão | 139067 | 95791 |
| Massa do lado de entrada SWG (kg), sem travão | 0.41 | 0.257 |
| OD × comprimento (mm), sem travão | Φ90 × 98.9 | Φ90 × 75.9 |
| Massa total (kg), sem travão | 1.75 | 1.506 |
| Inércia do lado de entrada SWG (g·mm²), com travão | 147025 | 110213 |
| Massa do lado de entrada SWG (kg), com travão | 0.43 | 0.292 |
| OD × comprimento (mm), com travão | Φ90 × 98.9 | Φ90 × 75.9 |
| Massa total (kg), com travão | 1.87 | 1.639 |
| Relação diâmetro-comprimento | D/L = 0.91 (menos que 1) | — |
| Parâmetros comuns | ID: 18 mm; Classificação IP: IP54*; Modelo de travão: travão de fricção | |
| Dispositivo opcional | Tipo de comunicação: EtherCAT/CANopen/Modbus; Resolução do encoder de saída: 19 Bit; Repetibilidade/Precisão: ±7/±15 segundos de arco ou ±10/±25 segundos de arco. | |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
- Robôs colaborativos
- Robôs médicos
- Equipamento de automação
Downloads
Downloads & Recursos
- EROB70F I Series CANopen EROB90I — Desenho de instalação (PDF)
- EROB90I I Series EtherCAT — Modelo 3D (STEP)
- EROB90I I Series CANopen — Modelo 3D (STEP)
- EROB90I I Series EtherCAT desenho de instalação — Desenho de instalação (PDF)
- EROB90I I Series CANopen desenho de instalação — Desenho de instalação (PDF)
Detalhes Visuais
Vídeo do Produto
Visualizações do Produto
Dimensões e Construção

Características e Design

Interfaces e Conexões
Exemplos de Aplicação
