EYOU PHA17H-101-C Motor de Junta Robótica Harmonic Drive, Relação de Redução 101, Robótica CANopen
EYOU PHA17H-101-C Motor de Junta Robótica Harmonic Drive, Relação de Redução 101, Robótica CANopen
EYOU
Preço normal
$1,199.00 USD
Preço normal
Preço de venda
$1,199.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
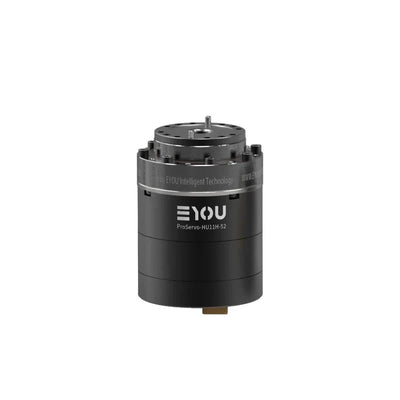
O EYOU PHA17H-101-C é um motor de junta robótica redutor harmónico com um driver integrado, uma relação de redução de 101, comunicação CANopen e interface CANFD in/out . Funciona com uma tensão de 24–48 VDC e é especificado para aplicações robóticas , incluindo robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU. As suas classificações de saída, fator de forma Φ80 × 68 mm e diâmetro oco de 10,8 mm suportam a seleção a nível de junta.
Características
- Driver embutido com interfaces de potência (DC in/DC out) e CANFD (in/out).
- Encoder absoluto duplo: lado do motor 16Bit e lado do redutor 16Bit.
- Protocolo de comunicação CANopen.
- Modos de controlo: Posição de Perfil (PP), Velocidade de Perfil (PV), Torque de Perfil (PT), Posição Cíclica Sincronizada (CSP), Velocidade Cíclica Sincronizada (CSV), etc.
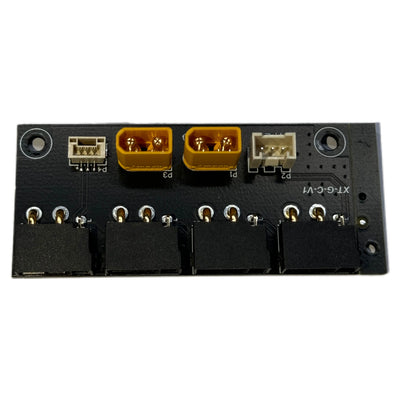
- O extremo do conector inclui dois conectores amarelos e duas portas brancas menores.
Especificações
| Parâmetro | Valor |
|---|---|
| Modelo do Módulo | PHA17 |
| Tipo de Redutor | Harmónico |
| Potência Nominal do Motor | 188 W |
| Torque Nominal do Motor | 0.45 N·m |
| Torque de Pico do Motor | 1.35 N·m |
| Relação de Redução | 101 |
| Potência Classificada da Junta - Limitação de Vida | 63 W |
| Torque Classificado a 2000 rpm de Entrada | 30 N·m |
| Torque de Carga Média na Saída | 49 N·m |
| Torque de Pico na Saída | 66 N·m |
| Torque Externo Máximo Permitido na Saída (Instantâneo) | 134 N·m |
| Folga | ≤20 Arcsec |
| Velocidade Classificada na Saída - Limitação de Vida | 20 rpm |
| Velocidade de Pico na Saída | 33 rpm |
| Freio (B/N) | N |
| Dimensões (Diâmetro Externo × Axial) | Φ80 × 68 mm |
| Peso | 0.9 kg |
| Diâmetro Oco | 10.8 mm |
| Aparência da Carcaça (Cor do Processo) | Preto Fosco Anodizado |
| Aparência do Redutor (Cor do Processo) | Anel Externo Ennegrecido |
| Carga Permitida Radial (dinâmica/estática) na Saída | 400 N |
| Carga Permitida Axial (dinâmica/estática) na Saída | 400 N |
| Momento de Flexão na Saída | 72 N·m |
| Rigidez Torcional do Redutor | 13000 N·m/rad |
| Inércia de Entrada do Redutor | 49 kg·mm² |
| Inércia de Saída do Junto Equivalente | 502909 kg·mm² |
| Tensão de Funcionamento Nominal | 48 VDC |
| Intervalo de Tensão de Funcionamento | 24–48 VDC |
| Driver | Integrado |
| Encoder/Bit | Dual Absoluto / Lado do Motor 16Bit & Lado do Redutor 16Bit |
| Interface do Driver (ver descrição do modelo do terminal) | Potência (DC em DC out), CANFD (Entrada, Saída) |
| Protocolo de Comunicação (ver descrição da comunicação) | CANopen |
| Modos de Controle | Posição de Perfil (PP), Velocidade de Perfil (PV), Torque de Perfil (PT), Posição Cíclica Sincronizada (CSP), Velocidade Cíclica Sincronizada (CSV), etc. |
| Temperatura Ambiente de Operação | -20–60 °C |
| Aumento de Temperatura da Carcaça | ≤60 °C |
| Ruído | ≤60 dB |
| Vida | >10000 h |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Downloads
- EYOU CANable — Manual do Usuário (PDF)
- EYOU PHA17 — Modelo 3D (STP)
- EYOU PHA17H 101 C Desenho — Desenho (PDF)
- EYOU Catálogo de Juntas de Robô — Catálogo de Produtos de Juntas de Robô (PDF)
- EYOU RP Series EN V1.0 20260608 — Manual do Utilizador (PDF)
- Módulo de Depuração EYOU UART — Manual do Utilizador (PDF)
Detalhes Visuais
Visões do Produto

Características e Design



Detalhes Adicionais do Produto