EYOU PHU20H-90 Atuador Robótico Harmónico, 48 V CANopen/EtherCAT para Robótica
EYOU PHU20H-90 Atuador Robótico Harmónico, 48 V CANopen/EtherCAT para Robótica
EYOU
Preço normal
$693.00 USD
Preço normal
Preço de venda
$693.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O EYOU PHU20H-90 é um módulo de atuador robótico com um driver embutido, tensão de operação nominal de 48 VDC e relações de redução selecionáveis de 81, 101 ou 121. Estão disponíveis opções com e sem travão. Suporta comunicação EtherCAT e CANopen e é especificado para aplicações robóticas, incluindo robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU.
Características
- Redutor harmónico com relações de redução selecionáveis de 81, 101 ou 121.
- Driver embutido com codificadores absolutos duplos: lado do motor 19 bits e lado do redutor 19 bits.
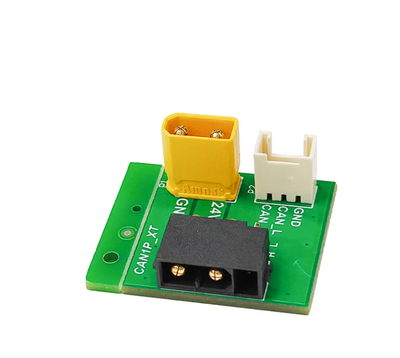
- Protocolos de comunicação EtherCAT e CANopen; conexões CAN FD, EtherCAT, de potência e STO estão especificadas.
- O suporte ao protocolo CANopen e EtherCAT pode ser alternado através da configuração de software.
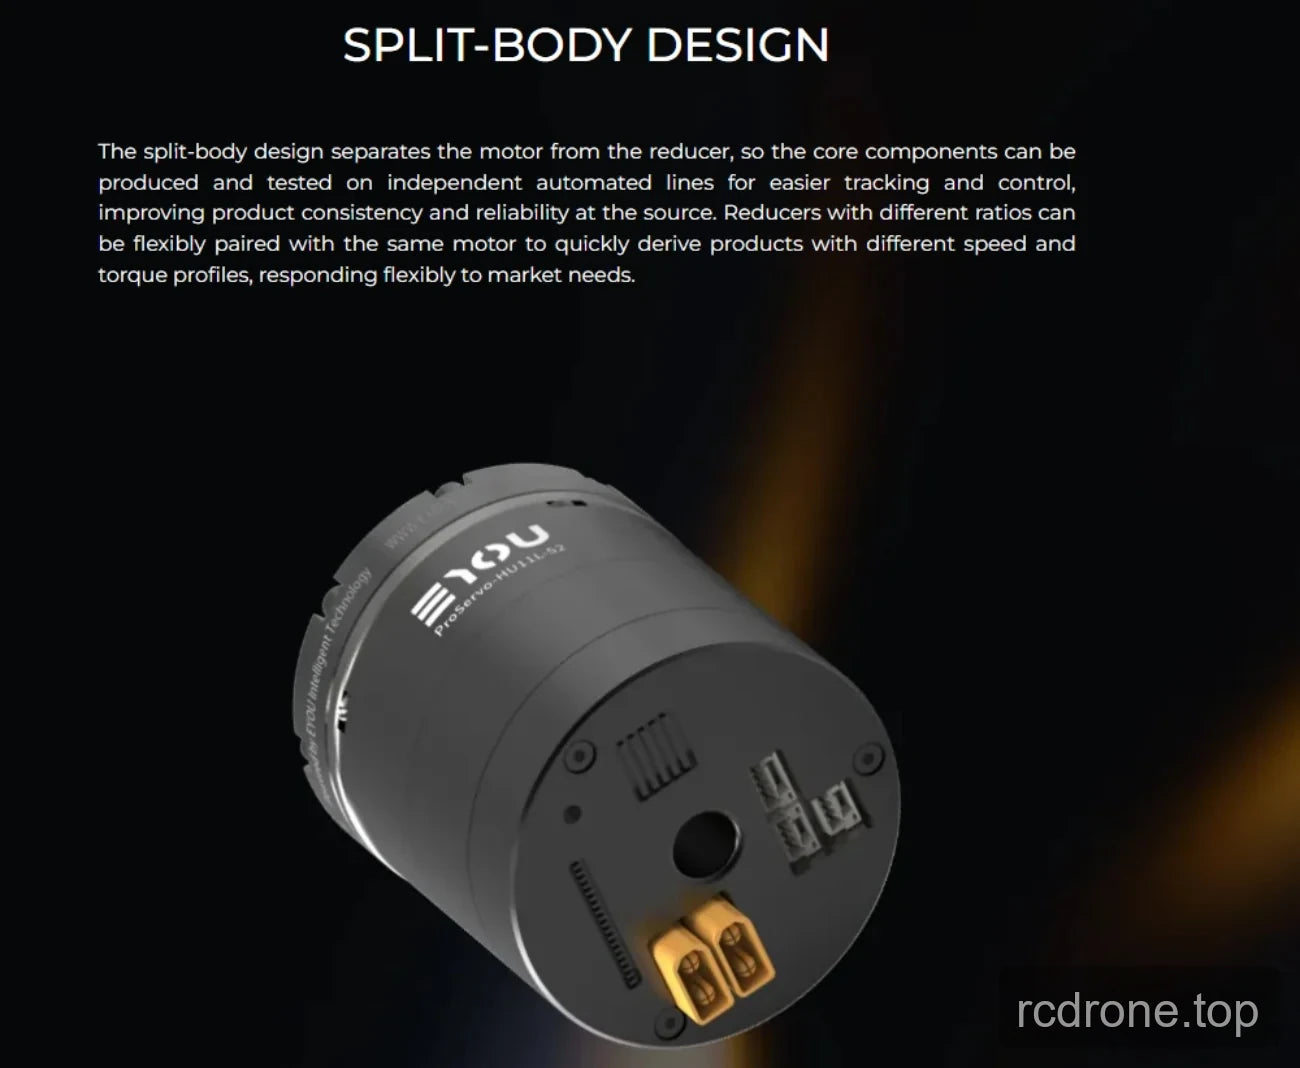
- A arquitetura de corpo dividido separa o motor e o redutor.
- Opções com e sem travão são oferecidas.
Especificações
| Parâmetro | Relação 81 | Relação 101 | Relação 121 |
|---|---|---|---|
| Modelo do módulo | PHU-20H-90 | ||
| Tipo de redutor | Harmónico | ||
| Potência nominal do motor | 267 W | ||
| Torque nominal do motor | 0.85 N·m | ||
| Torque de pico do motor | 2.55 N·m | ||
| Relação de redução | 81 | 101 | 121 |
| Potência nominal da junta (limitação de vida) | 109 W | 104 W | 87 W |
| Torque nominal a 2000 rpm de entrada | 42 N·m | 50 N·m | 50 N·m |
| Torque médio de carga na saída | 58 N·m | 61 N·m | 61 N·m |
| Torque de pico na saída | 91 N·m | 102 N·m | 108 N·m |
| Torque externo máximo permitido na saída (instantâneo) | 158 N·m | 182 N·m | 182 N·m |
| Folga | ≤20 arcsec | ≤20 arcsec | ≤20 arcsec |
| Velocidade nominal na saída (limitação de vida) | 25 rpm | 20 rpm | 17 rpm |
| Velocidade de pico na saída | 38 rpm | 31 rpm | 25 rpm |
| Freio (B/N) | B/N | ||
| Dimensões (diâmetro externo × axial) | Φ90 × 85.8 mm | ||
| Peso (B/N) | 1.74 / 1.58 kg | ||
| Diâmetro do furo | 13 mm | ||
| Aparência da carcaça (cor do processo) | Anodizado preto (não jateado) | ||
| Aparência do redutor (cor do processo) | Anel exterior enegrecido | ||
| Carga radial (dinâmica/estática) permitida na saída | 650 N | ||
| Carga axial (dinâmica/estática) permitida na saída | 650 N | ||
| Momento de flexão na saída | 140 N·m | ||
| Rigidez torsional do redutor | 23,000 N·m/rad | 23,000 N·m/rad | 23,000 N·m/rad |
| Inércia de entrada do redutor (B) | 137.378 kg·mm² | 137.378 kg·mm² | 137.378 kg·mm² |
| Inércia de saída equivalente do conjunto (B) | 901,337 kg·mm² | 1,401,393 kg·mm² | 2,011,351 kg·mm² |
| Tensão de funcionamento nominal | 48 VDC | ||
| Intervalo de tensão de funcionamento | 24–48 VDC | ||
| Driver | Integrado | ||
| Encoder/bit | Dual absoluto; lado do motor 19-bit e lado do redutor 19-bit | ||
| Interface do driver (ver descrição do modelo do terminal) | Potência (DC in, DC out), CAN FD (in, out), EtherCAT (in, out), STO (1, 2) | ||
| Protocolo de comunicação (ver descrição da comunicação) | EtherCAT / CANopen | ||
| Modos de controlo | Posição de Perfil (PP), Velocidade de Perfil (PV), Torque de Perfil (PT), Posição Cíclica Sincronizada (CSP), Velocidade Cíclica Sincronizada (CSV), etc. | ||
| Temperatura ambiente de operação | −20 a 60 °C | ||
| Temperatura de operação da carcaça | ≤60 °C | ||
| Ruído | ≤60 dB | ||
| Vida | >10.000 h | ||
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Downloads
- EYOU CANable — Manual do Usuário (PDF)
- PHU20 EYOU — Modelo 3D (STP)
- EYOU PHU20H 90 Desenho — Desenho (PDF)
- EYOU PHU RHU Série Junta Comunicação CANopen EtherCAT — Manual (PDF)
- Catálogo de Juntas de Robô EYOU — Catálogo de Produtos de Juntas de Robô (PDF)
- EYOU RP Série EN V1.0 20260608 — Manual do Utilizador (PDF)
- Módulo de Depuração EYOU UART — Manual do Utilizador (PDF)
Detalhes Visuais
Visões do Produto

Características e Design


Exemplos de Aplicação


Interfaces e Conexões

Detalhes Adicionais do Produto